
Résumé :
Des chercheurs de l'Université de Californie à Los Angeles (UCLA) et de l'Université du Michigan ont développé un robot bionique compact. Il peut sauter comme une grenouille, se déplacer sur des surfaces complexes comme l'herbe et le sable, franchir de petites marches et même nager dans l'eau après avoir installé des palmes spéciales. Contrairement aux robots traditionnels qui s'appuient sur des moteurs pour entraîner en continu les mouvements des jambes, cet appareil stocke l'énergie en tordant des tiges élastiques, puis utilise la déformation soudaine du matériau pour générer une poussée instantanée, lui permettant de rebondir rapidement.
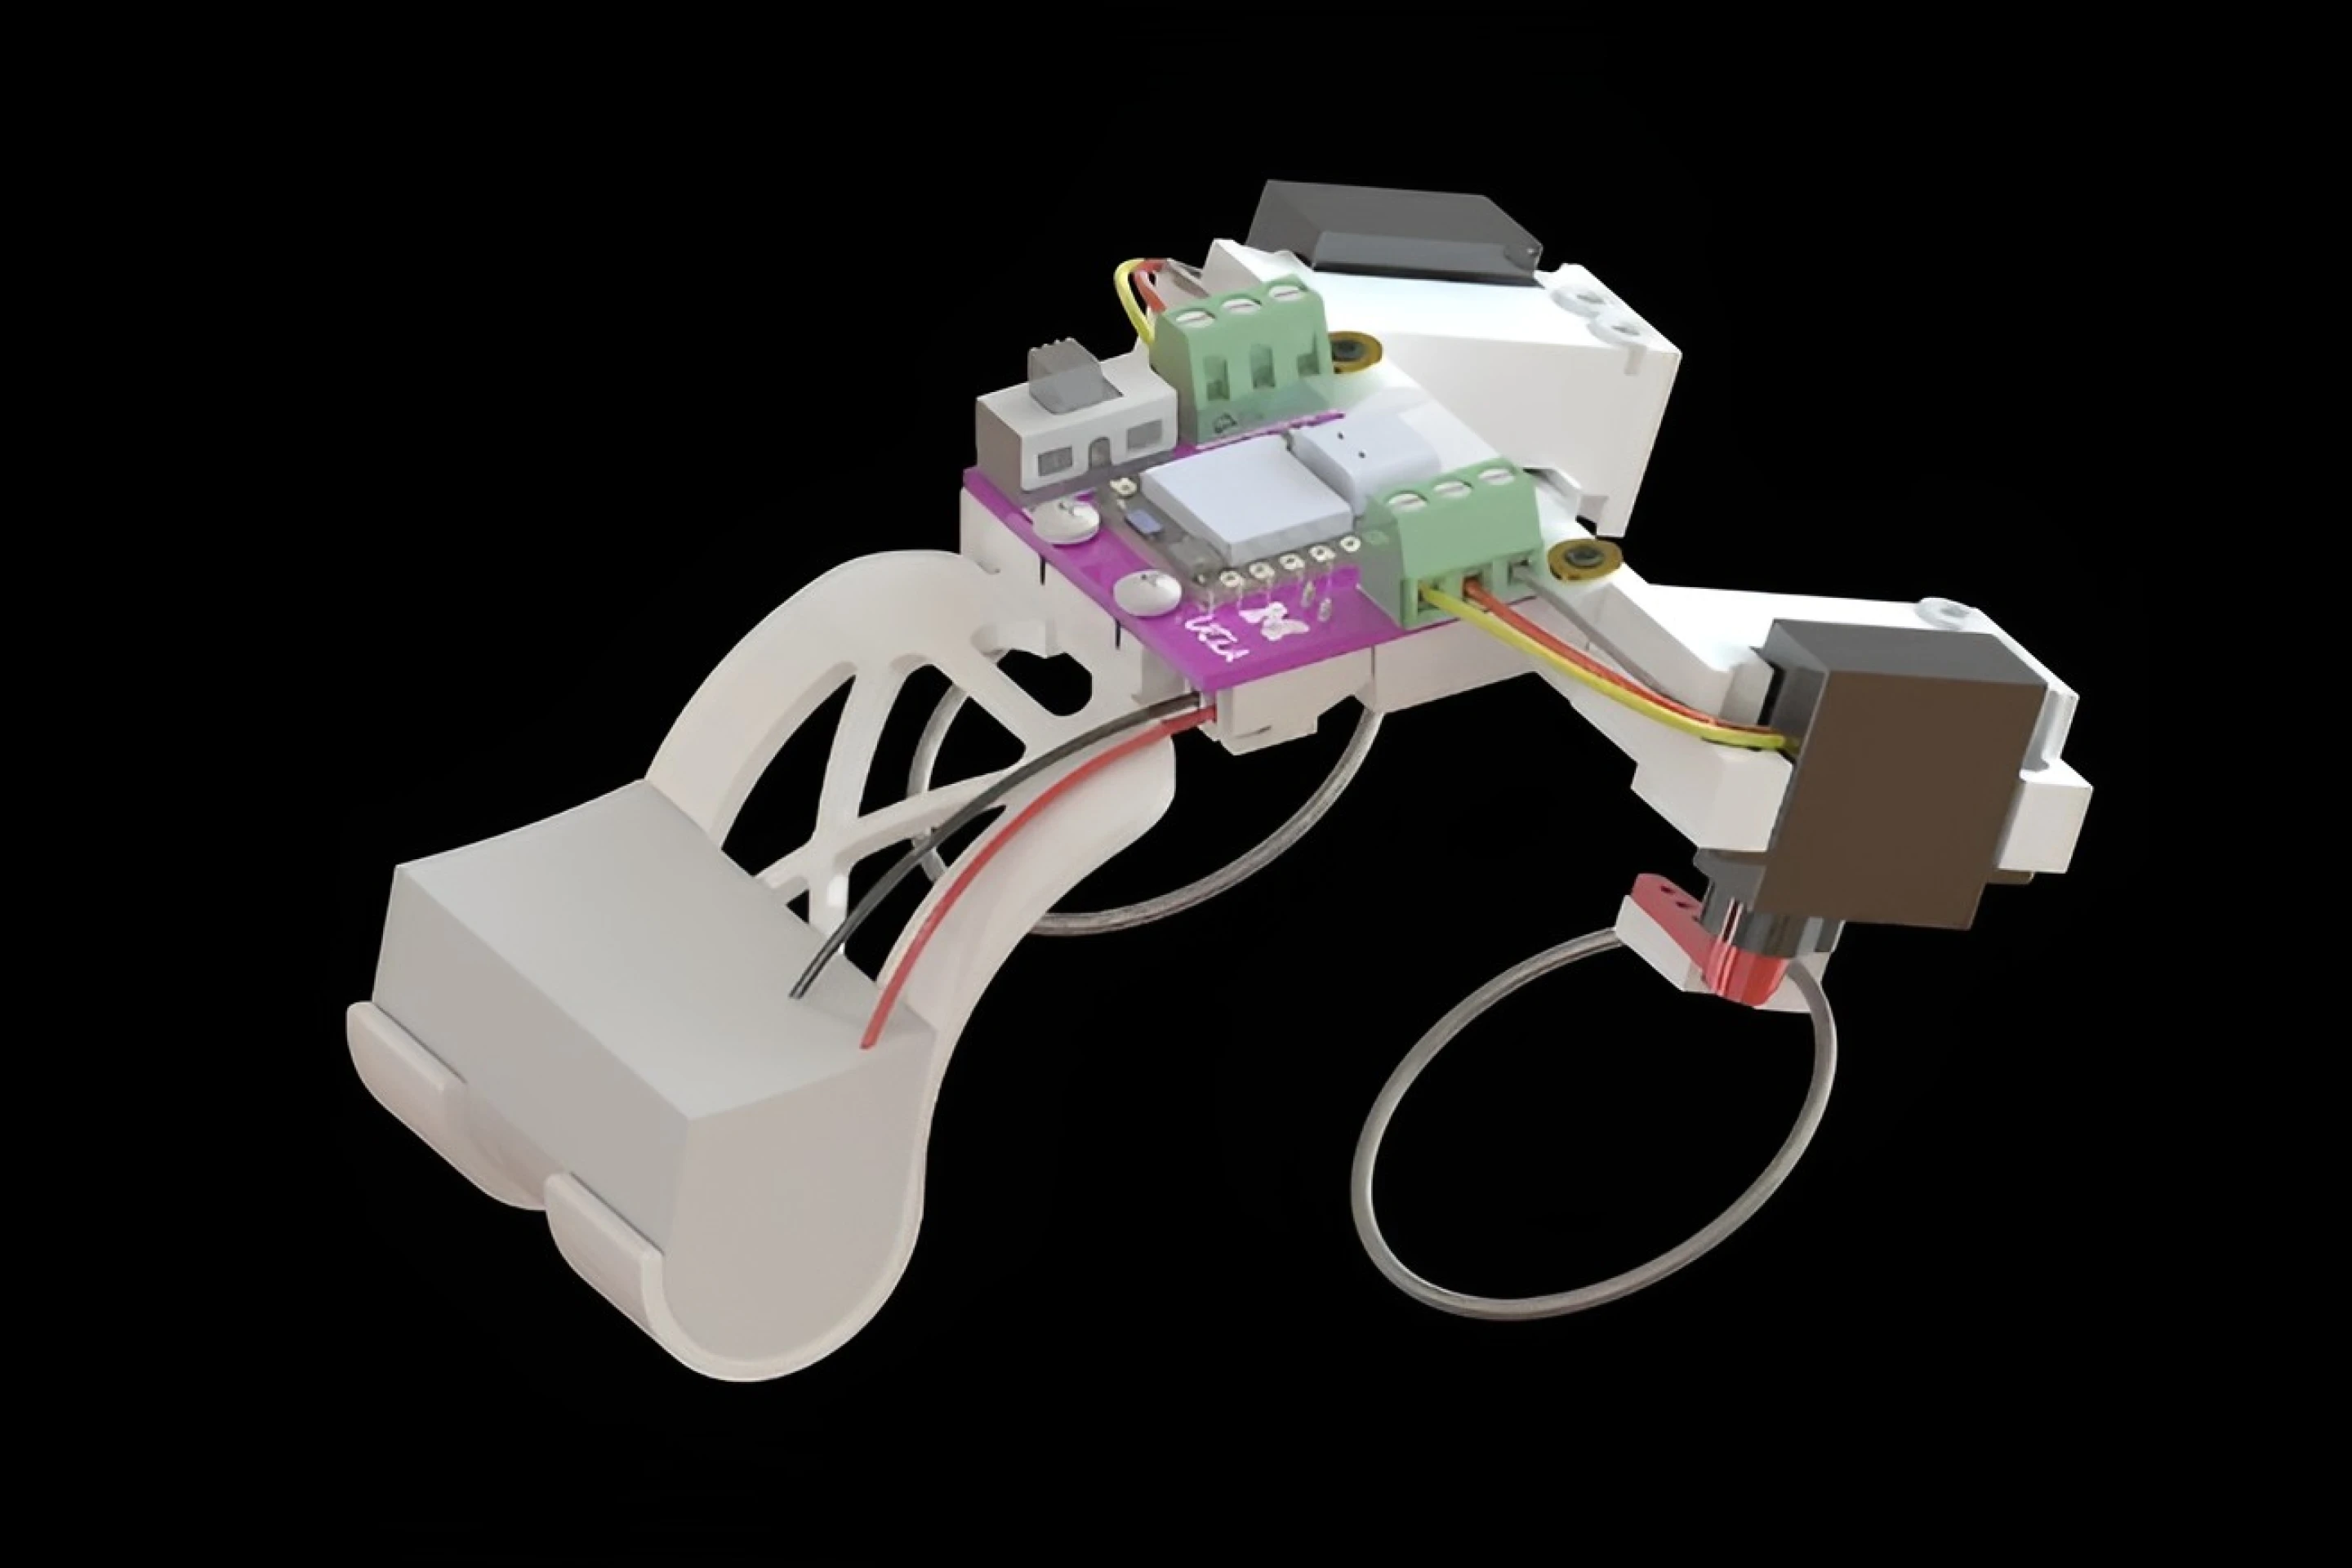
Cette recherche démontre un nouveau mécanisme de locomotion adapté aux microrobots. Les chercheurs espèrent qu’en améliorant la structure mécanique, les petits robots pourront générer une puissance instantanée suffisamment puissante sans utiliser de moteurs plus gros. Les résultats pertinents ont été publiés dans la revue Science Advances.
Pour les petits robots, le déplacement n'est pas aussi simple qu'il y paraît. Les brins d'herbe, le sable meuble, les plis de tissu et les petits obstacles au sol peuvent tous constituer de sérieux obstacles. Lorsque la hauteur de l'obstacle est proche de la taille du robot lui-même, il est souvent difficile de le franchir en douceur en s'appuyant uniquement sur des roues ou des jambes mécaniques ordinaires.
Le saut est une solution, mais il impose des exigences particulières en termes de puissance de sortie. Les robots ont non seulement besoin de suffisamment d’énergie, mais doivent également libérer cette énergie dans un laps de temps très court pour obtenir une forte poussée vers le haut ou vers l’avant. Cependant, les petits moteurs sont souvent efficaces pour fournir une puissance soutenue et fluide, mais ont du mal à produire directement une puissance instantanée aussi élevée.
Les ingénieurs ont déjà essayé de résoudre ce problème avec les ressorts : laissez d'abord le moteur comprimer ou étirer lentement le ressort, stocker l'énergie sous forme d'énergie potentielle élastique, puis relâcher rapidement le ressort pour réaliser l'éjection. Cependant, comment faire en sorte que les matériaux élastiques des structures tridimensionnelles se déforment soudainement et de manière stable, de manière reproductible, et se rétablissent rapidement après chaque mouvement reste un problème technique difficile.
Cette fois, l'équipe de recherche a utilisé une structure de tige élastique semblable à un ressort hélicoïdal. Les chercheurs ont d’abord utilisé un modèle informatique pour analyser les règles de déformation de la tige élastique dans différentes conditions de flexion et de torsion, puis ont utilisé un bras robotique pour mener des expériences de flexion et de torsion sur des matériaux réels afin de comparer les prédictions du modèle avec les résultats réels.
Grâce à ces expériences, les chercheurs ont progressivement déterminé quelles géométries et quelles méthodes de chargement provoquaient des transformations morphologiques soudaines de la tige élastique, plutôt qu'une déformation lente. Après avoir maîtrisé ces conditions, ils peuvent concevoir des membres élastiques correspondants en fonction des besoins de mouvement du robot.
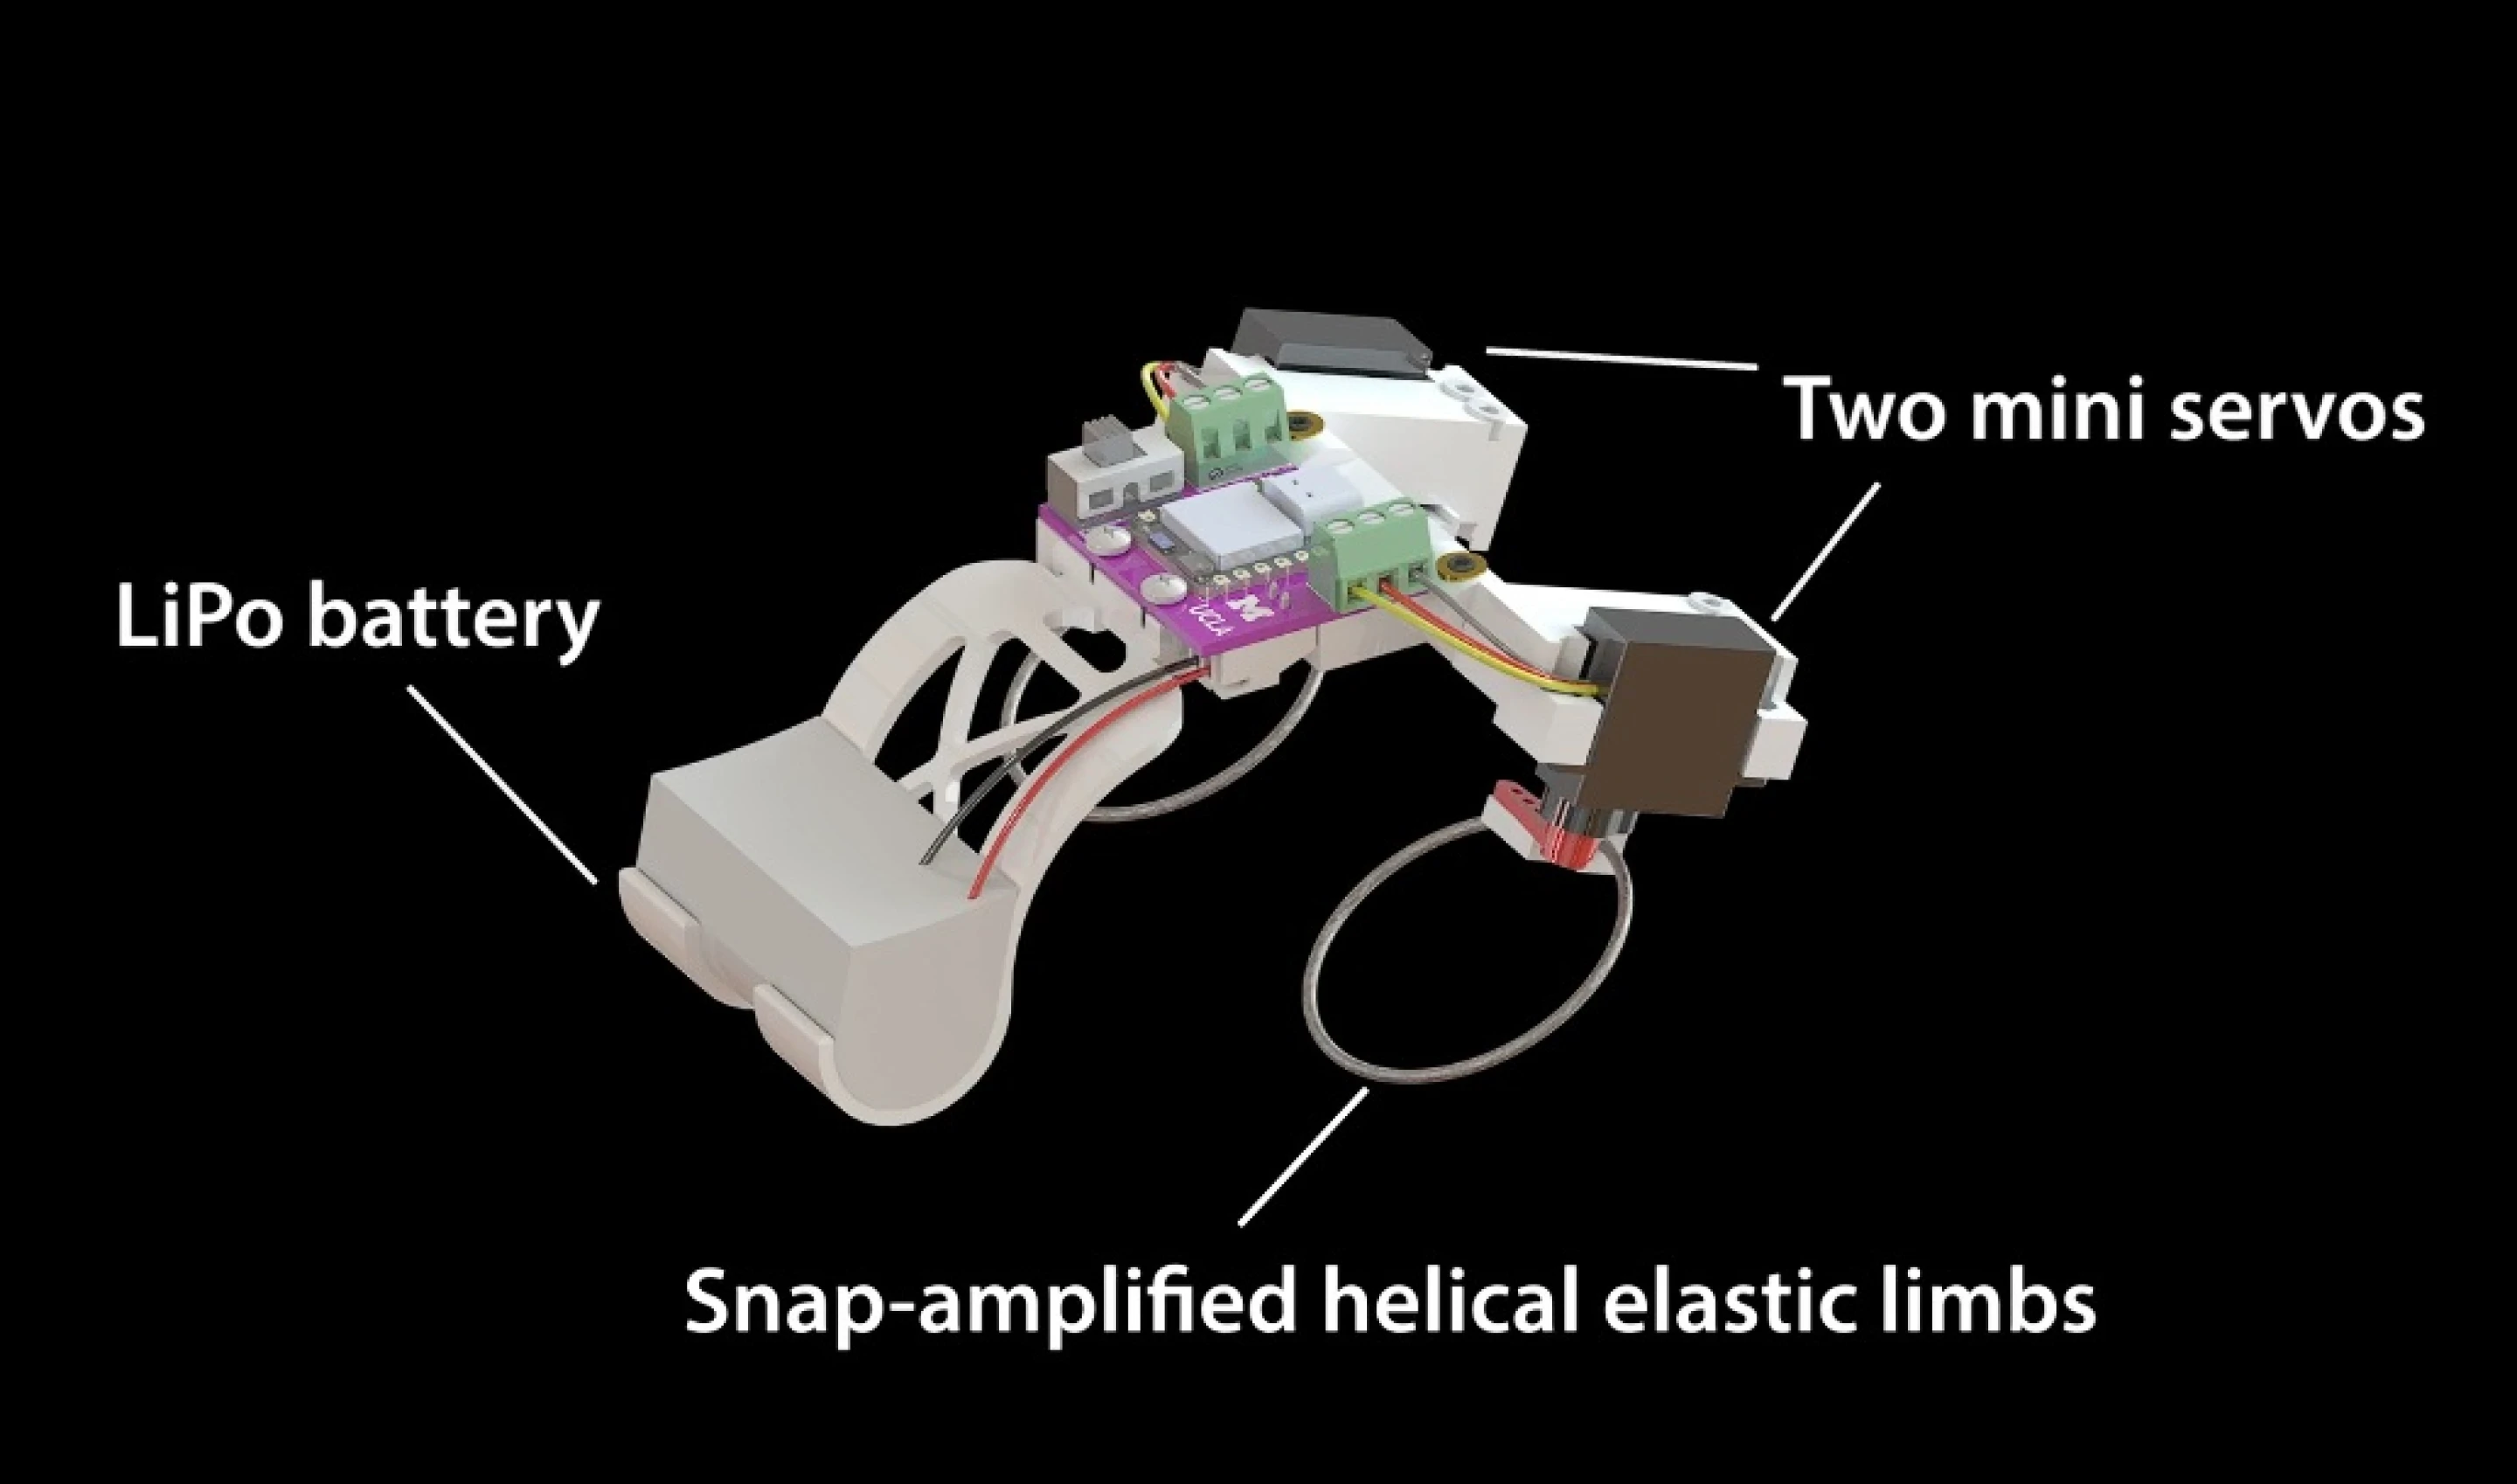
La tige élastique utilisée par le robot est en alliage nickel-titane. Les chercheurs ont plié la tige initialement droite en forme de spirale, ont fixé une extrémité au support et ont connecté l'autre extrémité à un petit servomoteur. Lorsque le moteur tourne, la tige élastique se plie et se tord en même temps et stocke progressivement l'énergie potentielle élastique.
À mesure que la déformation continue d'augmenter, la tige finit par atteindre un état critique instable, puis bascule soudainement vers une autre configuration. Ce changement rapide de forme crée un mouvement instantané perceptible, catapultant le robot vers le haut et vers l’avant.
L'ensemble du processus est similaire à la compression d'un ressort puis à son relâchement soudain. Le moteur n'a pas besoin de produire directement toute la puissance nécessaire pour sauter en très peu de temps, mais peut lentement accumuler de l'énergie sur une période plus longue, puis la libérer de manière concentrée à travers la structure élastique.
Après avoir effectué un saut, le moteur tourne dans le sens opposé, ramenant la tige élastique à l'état initial requis pour le saut suivant. Puisqu’une partie du processus de réinitialisation peut être effectuée pendant que le robot est dans les airs, celui-ci peut rapidement se préparer au prochain rebond après l’atterrissage.
Cependant, la conception de la tige élastique doit trouver un équilibre entre la force de saut et la vitesse de retour. Bien que certaines structures puissent libérer plus d'énergie, elles nécessitent que le moteur tourne selon un angle plus grand pour récupérer, ce qui entraîne des intervalles plus longs entre les sauts consécutifs. Les chercheurs ont finalement choisi une conception capable de générer une poussée plus forte et une réinitialisation complète en un temps plus court.
Pour vérifier si ce mécanisme est réellement applicable à un robot complet, l'équipe de recherche a construit un prototype d'environ 11 centimètres de long et pesant 98,2 grammes. Son dos est équipé de deux membres élastiques qui peuvent se déformer soudainement, et sa méthode de mouvement globale est quelque peu similaire à celle d'une grenouille.
Les chercheurs ont également construit un robot de contrôle doté d'une structure de jambes rigides. Les deux robots ont la même puissance moteur, mais la principale différence réside dans la façon dont la puissance est utilisée : le robot de contrôle s'appuie sur des jambes rigides pour produire un mouvement continu, tandis que le nouveau robot stocke d'abord l'énergie puis la libère par déformation soudaine des tiges élastiques.
Le test couvre six surfaces : bois, tissu, acrylique, cuir, herbe et sable. Les résultats ont montré que le nouveau robot rebondissant se déplaçait plus rapidement que la version à pattes rigides sur toutes les surfaces testées.
Sur une planche de bois, le nouveau robot a atteint une vitesse de 3,21 longueurs de corps par seconde. En combinant les résultats des tests des six surfaces, la vitesse moyenne est de 2,46 longueurs de corps par seconde, tandis que la vitesse moyenne du robot aux jambes rigides n'est que de 0,79 longueurs de corps par seconde. En d’autres termes, dans cet ensemble d’expériences de contrôle, le robot rebondissant s’est déplacé en moyenne environ 3,1 fois plus vite que la version à jambes rigides.
Sur tissu et herbe, l'écart de performances entre les deux robots est particulièrement évident. Les robots aux jambes rigides peuvent difficilement se déplacer en douceur sur ces surfaces sujettes aux obstructions ou au glissement, tandis que les robots rebondissants peuvent utiliser une poussée instantanée pour surmonter une partie de la résistance et continuer à avancer.
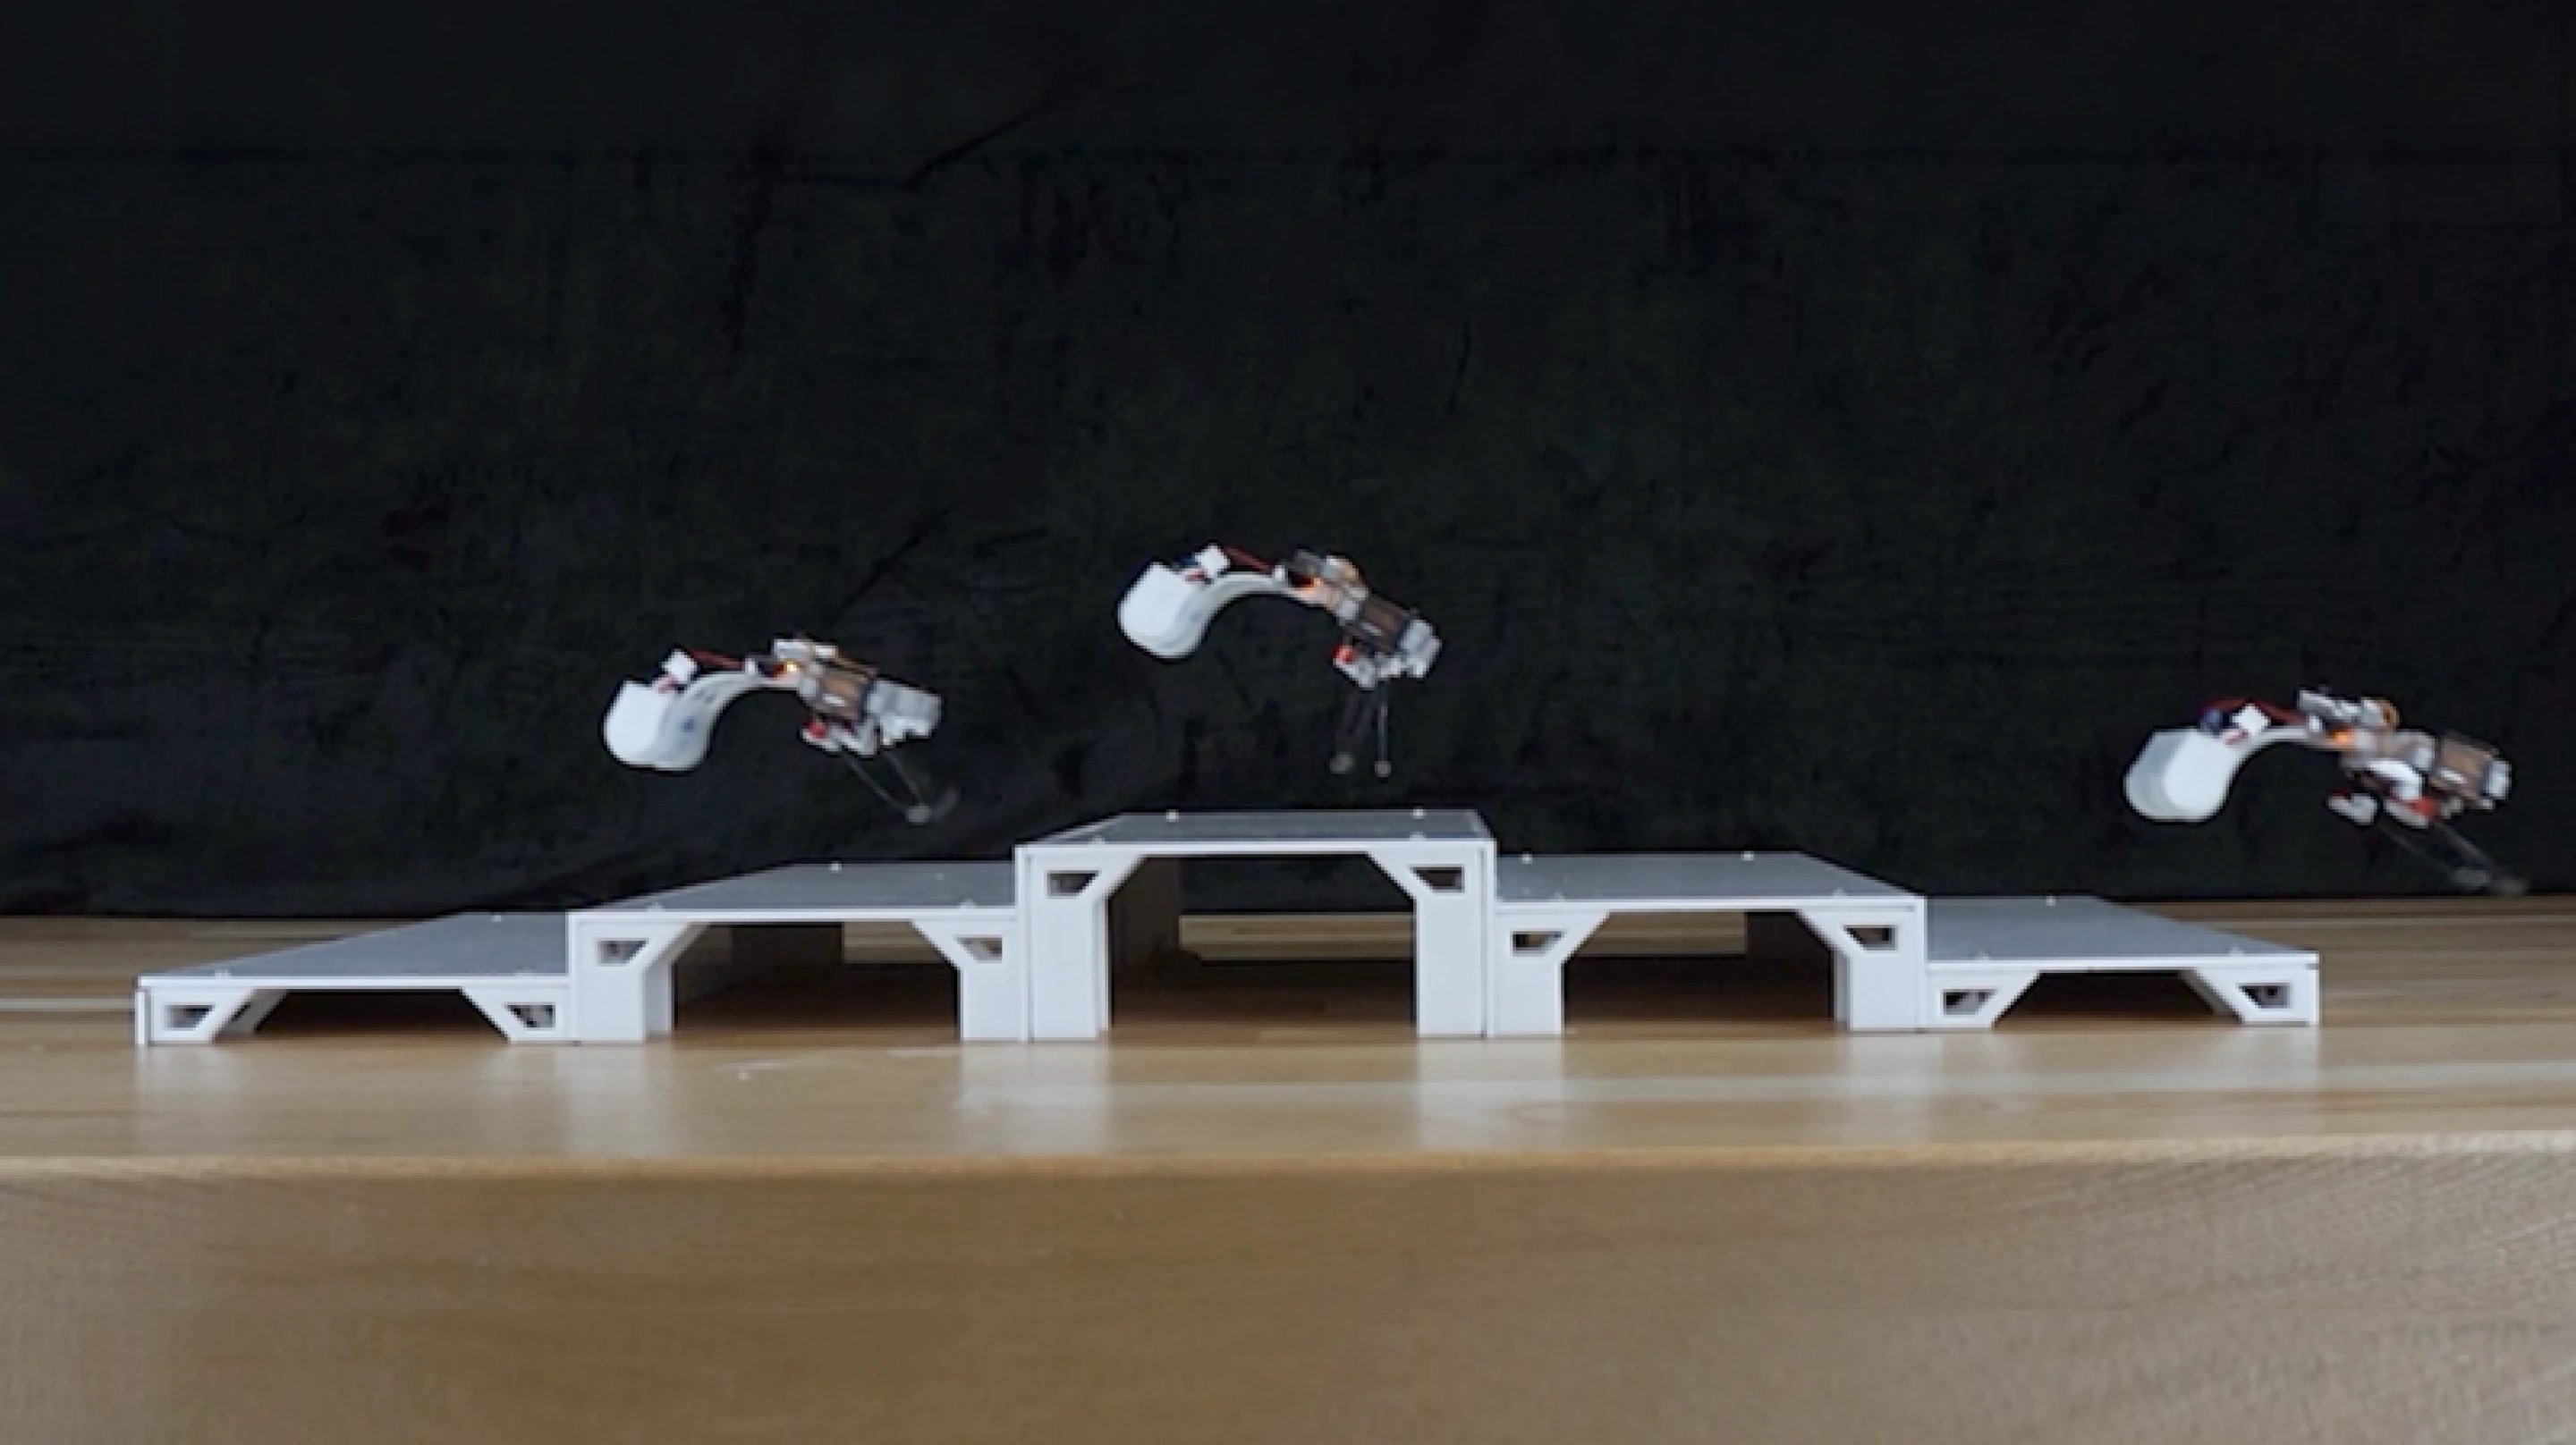
En plus de sauter sur des surfaces planes, le robot a également démontré sa capacité à franchir de petits pas et à effectuer des backflips en continu. Ces actions montrent que la tige élastique peut non seulement aider le robot à générer une poussée vers l'avant, mais également à réaliser des mouvements corporels plus complexes dans des conditions de structure et de contrôle spécifiques.
Les chercheurs ont également équipé le robot de nageoires fines et flexibles pour lui permettre de nager dans l'eau. À ce stade, les membres élastiques utilisés à l'origine pour sauter peuvent être utilisés avec les palmes pour pousser le plan d'eau, permettant au robot de se déplacer à une vitesse d'environ 0,5 longueur de corps par seconde.
Le robot peut non seulement avancer dans l'eau, mais également changer la direction du mouvement et éviter les obstacles dans des conditions de test avec des perturbations du vent. Sur terre, les chercheurs ont contrôlé les deux membres élastiques pour qu'ils se déplacent à des fréquences différentes afin de faire changer de direction le robot.
Lors d'une démonstration de navigation terrestre, des chercheurs ont piloté à distance un robot à travers un bac à sable parsemé de roches pour démontrer sa capacité à se déplacer dans un environnement complexe. De plus, l’équipe a également utilisé des capteurs de lumière pour permettre au robot de démontrer sa capacité à tourner de manière autonome dans la direction de la source lumineuse.
Cela signifie que l'appareil dispose déjà de certaines capacités de base de réponse environnementale. Cependant, la navigation autonome actuellement démontrée est encore relativement simple et est encore loin d’être un système robot mature capable d’identifier de manière indépendante des environnements complexes, de planifier des itinéraires et d’accomplir des tâches.
Les chercheurs pensent que ce mécanisme de déplacement peut être adapté à la recherche et au sauvetage sur les sites sinistrés, à l'inspection des équipements et à d'autres tâches nécessitant la traversée d'un terrain complexe. Par exemple, sur le site d’un tremblement de terre ou d’un effondrement d’un bâtiment, les microrobots peuvent avoir besoin de se déplacer dans les décombres, les matériaux en vrac et les espaces restreints. Lorsque les robots à roues traditionnels rencontrent des obstacles, ils doivent souvent les contourner ou trouver un itinéraire praticable, tandis que les robots capables de sauter ont la possibilité de surmonter directement certains obstacles.
Si la même structure mécanique peut rebondir sur terre et pousser des ailerons dans l'eau, alors le robot n'aura peut-être pas besoin d'installer deux systèmes de propulsion complètement indépendants lors du basculement entre différents environnements. Cette conception devrait réduire la complexité de certains appareils et offrir de nouvelles options pour les microrobots devant travailler dans des environnements humides, des zones gorgées d’eau ou des terrains complexes.
Cette technologie a également des implications au-delà des robots sauteurs. Les chercheurs soulignent que l’utilisation de la structure mécanique elle-même pour stocker et libérer de l’énergie pourrait réduire la dépendance à l’égard de gros moteurs ou de systèmes de contrôle complexes. Cette idée peut également être utilisée pour des dispositifs tels que les préhenseurs de robots qui nécessitent des mouvements rapides. Par exemple, certaines pinces mécaniques doivent se fermer dans un délai très court. Si l’énergie peut d’abord être stockée puis libérée rapidement, il est possible d’atteindre des vitesses d’action plus rapides sans augmenter significativement la taille du moteur.
L'équipe de recherche pense également que cet ensemble de principes de conception pourrait être utilisé à l'avenir pour créer des robots ne mesurant que quelques millimètres. La clé réside dans la relation entre la géométrie de la tige élastique et le comportement de déformation soudaine, plutôt que de devoir compter sur une taille spécifique de moteur ou un grand entraînement. Cependant, la question de savoir si elle peut réellement être réduite au niveau millimétrique nécessite encore des recherches plus approfondies et une vérification expérimentale.
À l'heure actuelle, ce robot est encore un prototype de recherche scientifique. Les tests existants ont prouvé qu'il se déplace plus rapidement qu'une version de contrôle avec des jambes rigides, mais l'équipe n'a pas encore démontré qu'il peut surpasser les autres robots sauteurs utilisant des ressorts ou des structures élastiques. Les différentes conceptions présentent des différences en termes de hauteur de saut, de vitesse de déplacement, d'efficacité énergétique, de précision de contrôle et de temps de réinitialisation, et elles doivent encore être comparées dans des conditions uniformes.
De plus, le prototype ne démontre actuellement que des capacités de base en matière de navigation, de franchissement d'obstacles et de nage. Pour être véritablement utilisé dans les missions de recherche et de sauvetage ou d'inspection industrielle, il est nécessaire d'améliorer encore l'endurance, la perception de l'environnement, la stabilité des mouvements et l'adaptabilité aux terrains complexes, et de vérifier si la structure élastique peut rester fiable après des déformations répétées à long terme.
Cette recherche montre une idée d'ingénierie digne d'attention : les robots n'ont pas nécessairement besoin de s'appuyer sur des moteurs plus puissants pour obtenir des capacités d'action instantanée plus fortes. Ils peuvent également accumuler de l’énergie grâce à des structures mécaniques, puis la restituer rapidement et de manière appropriée. Cette approche est particulièrement intéressante pour les microrobots où la taille et l’énergie sont sévèrement limitées.
À mesure que les chercheurs comprennent mieux les lois de la déformation soudaine des structures élastiques, cette conception qui utilise le matériau lui-même pour obtenir un mouvement rapide devrait être appliquée à l'avenir à des systèmes robotiques plus petits et plus flexibles. Cependant, des questions telles que la durabilité, le contrôle et la gestion de l'énergie doivent encore être résolues pour passer des prototypes en laboratoire à des produits capables d'effectuer des missions réelles sur de longues périodes.
Commentaires