
Résumé :
Les ingénieurs du MIT ont développé un mince robot sous-marin alimenté par des cellules musculaires squelettiques vivantes. L'appareil n'a pas de moteur traditionnel. Le corps principal est constitué de deux ailettes de gel contrôlables indépendamment, chacune mesurant environ 15 mm de long, 7 mm de large et 0,5 mm d'épaisseur. La surface est recouverte d'une fine couche de cellules musculaires de moins de 15 microns d'épaisseur. L’équipe de recherche a permis aux cellules musculaires squelettiques de souris d’exprimer des canaux ioniques photosensibles capables de répondre à la lumière bleue. Après avoir irradié une lumière bleue d’une longueur d’onde d’environ 470 nanomètres, les cellules se contractent et font battre les ailettes du gel, poussant le robot à se déplacer dans l’eau.
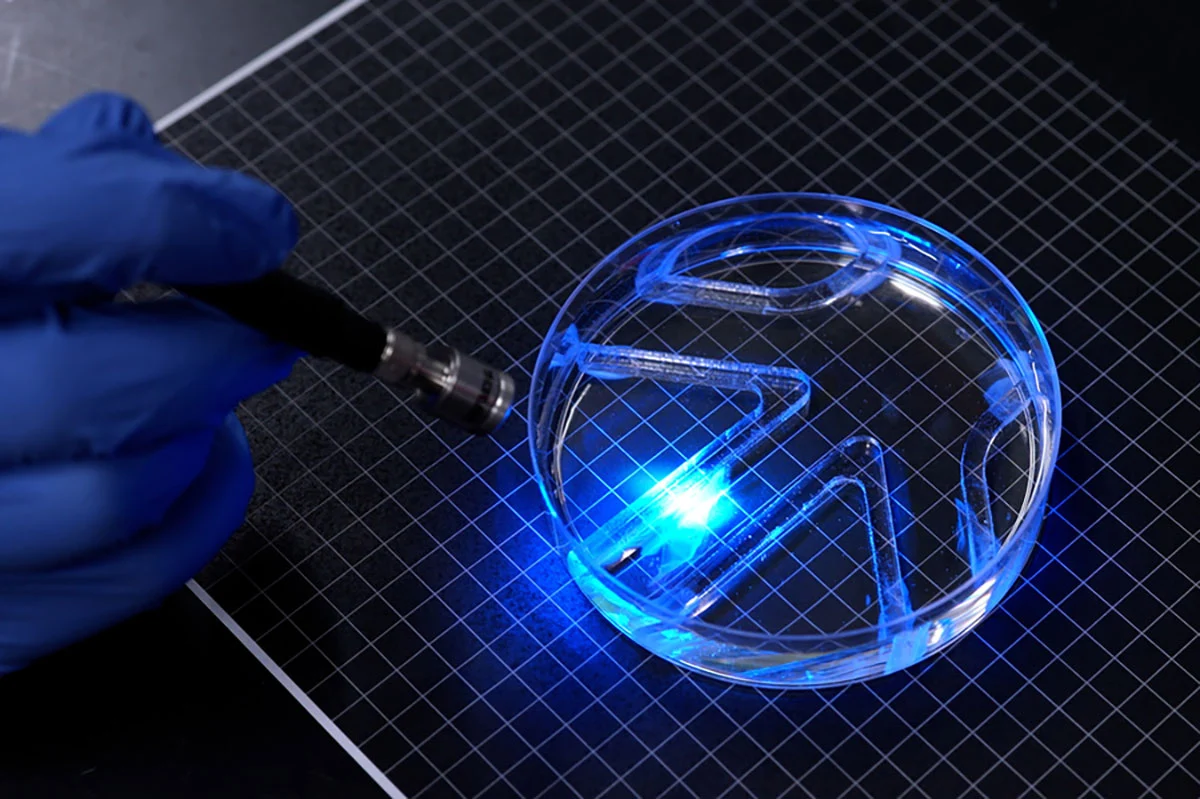
Les résultats de la recherche ont été publiés dans "Advanced Functional Materials". L’équipe a fabriqué un échafaudage à partir de gélatine méthacrylée appelée GelMA et a imprimé des rainures sur la surface pour guider les cellules musculaires afin qu’elles s’alignent dans la même direction. Comparé au gel de fibrine utilisé précédemment, le support GelMA est mieux à même de résister à la contraction musculaire et est moins susceptible de rétrécir avec les mouvements cellulaires. Les expériences ont également montré que les rainures carrées au fond sont plus propices à la disposition des cellules musculaires, à la fusion en fibres et à la génération de forces coordonnées que les rainures en forme d'arc. Les chercheurs ont également « entraîné » le tissu musculaire grâce à des stimulations flash répétées pour améliorer son déplacement de contraction. Enfin, deux morceaux de tissu musculaire contrôlés séparément forment les nageoires gauche et droite du robot. Les chercheurs peuvent conduire un côté individuellement ou conduire les deux côtés en même temps pour changer la direction et la vitesse de déplacement.
Dans une boîte de Pétri, les chercheurs ont déplacé manuellement la source de lumière pour guider le robot à travers un labyrinthe simple. La vitesse linéaire maximale indiquée dans le document est d'environ 4 fois la longueur du fuselage par minute, et la vitesse de rotation maximale est d'environ 1 200 degrés par minute. C'est beaucoup plus lent qu'un nageur olympique, mais semblable à un requin bouledogue qui se déplace lentement, a déclaré le MIT. La « navigation » repose ici sur du personnel externe pour contrôler la source lumineuse, et le robot ne dispose pas encore de systèmes autonomes de perception, de prise de décision ou de contrôle embarqués.
L'article rapporte également que la force de contraction unitaire du volume du film musculaire bidimensionnel optimisé est environ 20 fois supérieure à celle du tissu musculaire tridimensionnel ; son temps de maintien fonctionnel après séparation du support fixe a été amélioré de moins de 10 minutes pour l'ancienne structure de fibrine à plus de 30 jours pour la structure GelMA. Ces 30 jours font référence à la durée de vie fonctionnelle de l'actionneur à membrane musculaire sans support fixe dans l'expérience, et ne signifie pas que le robot peut nager en continu pendant un mois. Des études ont montré que le déplacement des tissus après un entraînement par stimulation lumineuse est environ 4 fois supérieur à celui du groupe témoin non entraîné.
Cette conception vise à résoudre le problème des robots biohybrides traditionnels étant de grande taille et nécessitant un grand nombre de cellules musculaires cultivées en trois dimensions. L’équipe de recherche estime que les tissus vivants mous, sensibles à l’environnement et dotés de certaines capacités d’auto-guérison pourraient être utilisés à l’avenir pour des tâches telles que l’exploration des eaux fragiles et la surveillance de l’environnement. Cependant, la recherche repose toujours sur une seule lignée de cellules musculaires de souris, de simples nageoires et une stimulation externe par la lumière bleue ; l'équipe a déclaré que la prochaine étape consistera à optimiser la structure du corps pour augmenter la vitesse et explorer l'intégration de sources micro-lumineuses et d'alimentations portables. Des applications telles que la chirurgie mini-invasive ne sont actuellement que des idées à long terme et n’ont pas encore été vérifiées dans la pratique.
Commentaires