
Résumé :
Les ingénieurs du MIT ont développé un robot nageur mince, alimenté par des cellules musculaires squelettiques vivantes. Il se compose d’un film d’hydrogel flexible de la taille d’un chewing-gum et de deux structures en forme d’aileron. Les cellules musculaires recouvrent les nageoires. L’équipe de recherche utilise la lumière pour stimuler la contraction musculaire et faire battre les palmes pour propulser le robot vers l’avant dans l’eau. En éclairant alternativement les nageoires gauche et droite, les chercheurs ont pu faire tourner l'animal et le guider à travers un simple labyrinthe sous-marin dans une boîte de Pétri.
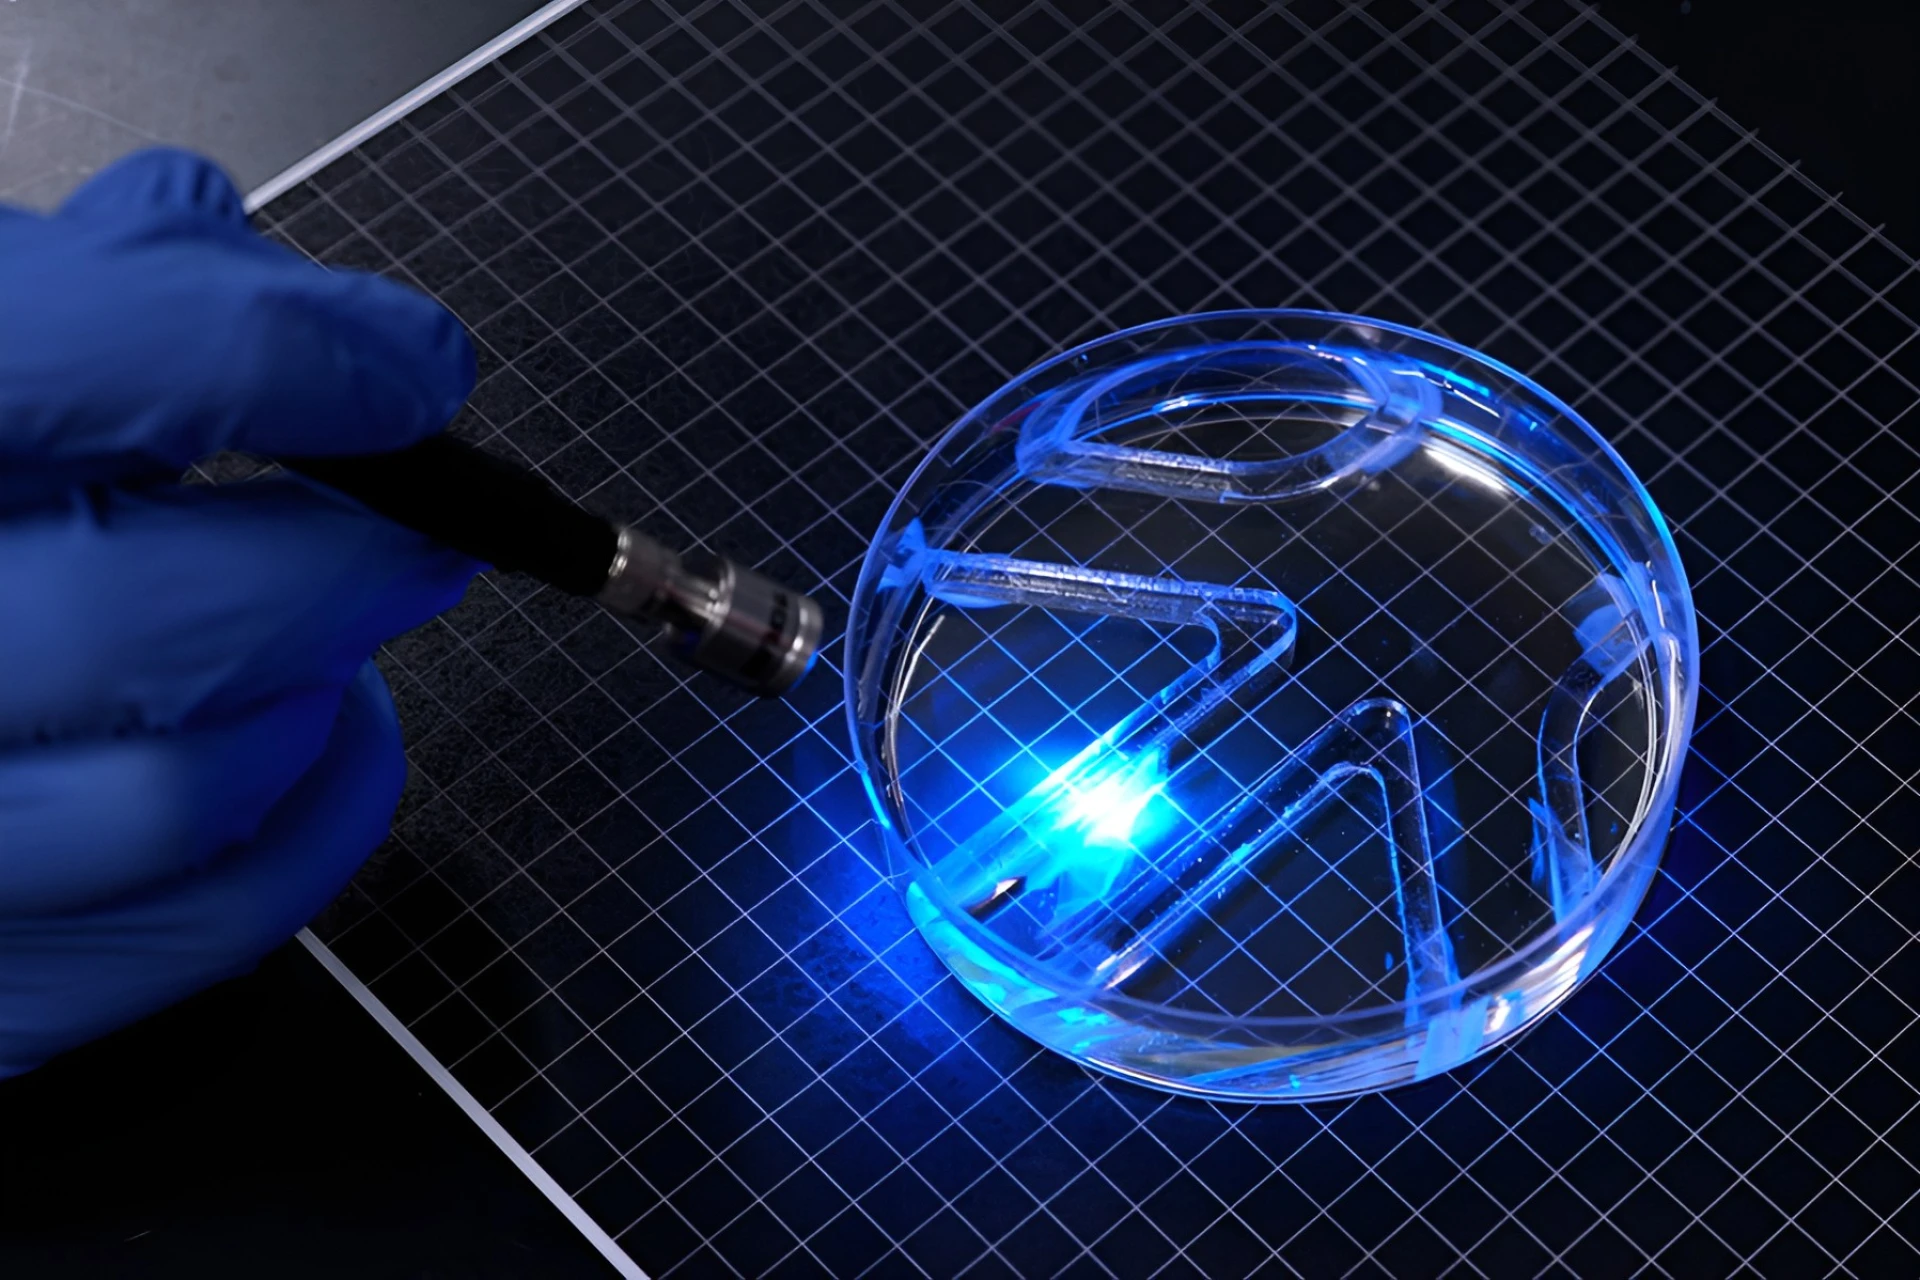
Ce robot utilise une seule couche de membrane de cellules musculaires et la structure globale a une épaisseur d'environ un demi-millimètre. L'équipe de recherche a utilisé du méthacrylate de gélatine (GelMA) pour créer un squelette de support et a pressé des rainures de forme carrée sur la surface pour permettre aux cellules de s'organiser le long des rainures et de fusionner en fibres musculaires dans la même direction. Les chercheurs ont déclaré que le gel de fibrine utilisé dans le passé était trop mou et se froissait facilement lorsque les muscles se contractaient ; le GelMA plus fort et les rainures carrées peuvent mieux soutenir les cellules et aider les muscles à travailler ensemble pour exercer une force. Chaque aileron mesure environ 15 mm de long, 7 mm de large et 0,5 mm d'épaisseur.
Le robot utilise des cellules musculaires squelettiques génétiquement modifiées pour réagir à la lumière. L’équipe de recherche a d’abord stimulé les cellules avec des impulsions lumineuses deux fois par jour pendant 15 minutes à chaque fois. Par rapport au groupe témoin non entraîné, le déplacement des nageoires après l’entraînement a été multiplié par environ quatre. L'article rapporte que ce film musculaire bidimensionnel peut produire une force de l'ordre du millinewton et une course de l'ordre du millimètre ; sa densité de force contractile par unité de volume de tissu est environ 20 fois supérieure à celle des muscles tridimensionnels, et sa capacité de travail continu dans un état non fixé est également passée de moins de 10 minutes à plus de 30 jours.
Dans des conditions de test optimales, la vitesse de nage linéaire du robot est d'environ 4 longueurs par minute et sa vitesse de rotation peut atteindre jusqu'à 1 200 degrés par minute. Il nécessite toujours que les chercheurs tiennent une source de lumière à l’extérieur de la boîte de Pétri pour la contrôler, et il ne dispose pas encore d’équipement électronique embarqué ni de capacités de navigation autonomes ; par conséquent, « non fixé » signifie que le corps du robot n'a pas besoin d'être connecté à un support externe, ce qui ne signifie pas qu'il peut fonctionner indépendamment sans contrôle d'éclairage externe. Les chercheurs admettent également que la structure actuelle est simple et que la vitesse de nage est lente, et qu'il reste encore un long chemin à parcourir avant de pouvoir être utilisée en eau libre.
L'équipe de recherche était dirigée par Ritu Raman, professeur agrégé de génie mécanique au MIT, et le premier auteur était Mahira Bawa, étudiante diplômée. Les résultats ont été publiés dans Advanced Functional Materials, intitulés « Les actionneurs de film musculaire squelettique bidimensionnel améliorent l'efficacité des robots biohybrides. » L'équipe estime que la conception mince pourrait être plus respectueuse des cellules et moins chère à fabriquer que les blocs musculaires tridimensionnels qui nécessitent un grand nombre de cellules, et devrait également améliorer l'efficacité des mouvements ; à l'avenir, il pourra être utilisé pour la surveillance de l'environnement, ou pour effectuer des tâches de détection fine dans des environnements fragiles et imprévisibles. Cependant, la recherche utilise actuellement une seule lignée cellulaire, des fibres musculaires disposées de manière unidirectionnelle et une structure squelettique simple. La prochaine étape de l'équipe consiste à optimiser la conception du corps et des palmes, à augmenter la vitesse de nage et à explorer d'autres modes de mouvement.
Commentaires