
Résumé :
Une équipe de recherche de l'Université de technologie et de design de Singapour (SUTD) a développé une nouvelle plateforme robotique bionique appelée ALBATROSS. Son concept de conception peut être résumé comme suit : « tombant comme des graines d'érable et naviguant comme un voilier ». Le système est conçu pour résoudre le problème de la surveillance à long terme dans les eaux éloignées de la côte. Il devrait continuer à fonctionner en mer pendant plusieurs semaines, offrant ainsi une solution peu coûteuse et hautement efficace pour la surveillance environnementale.
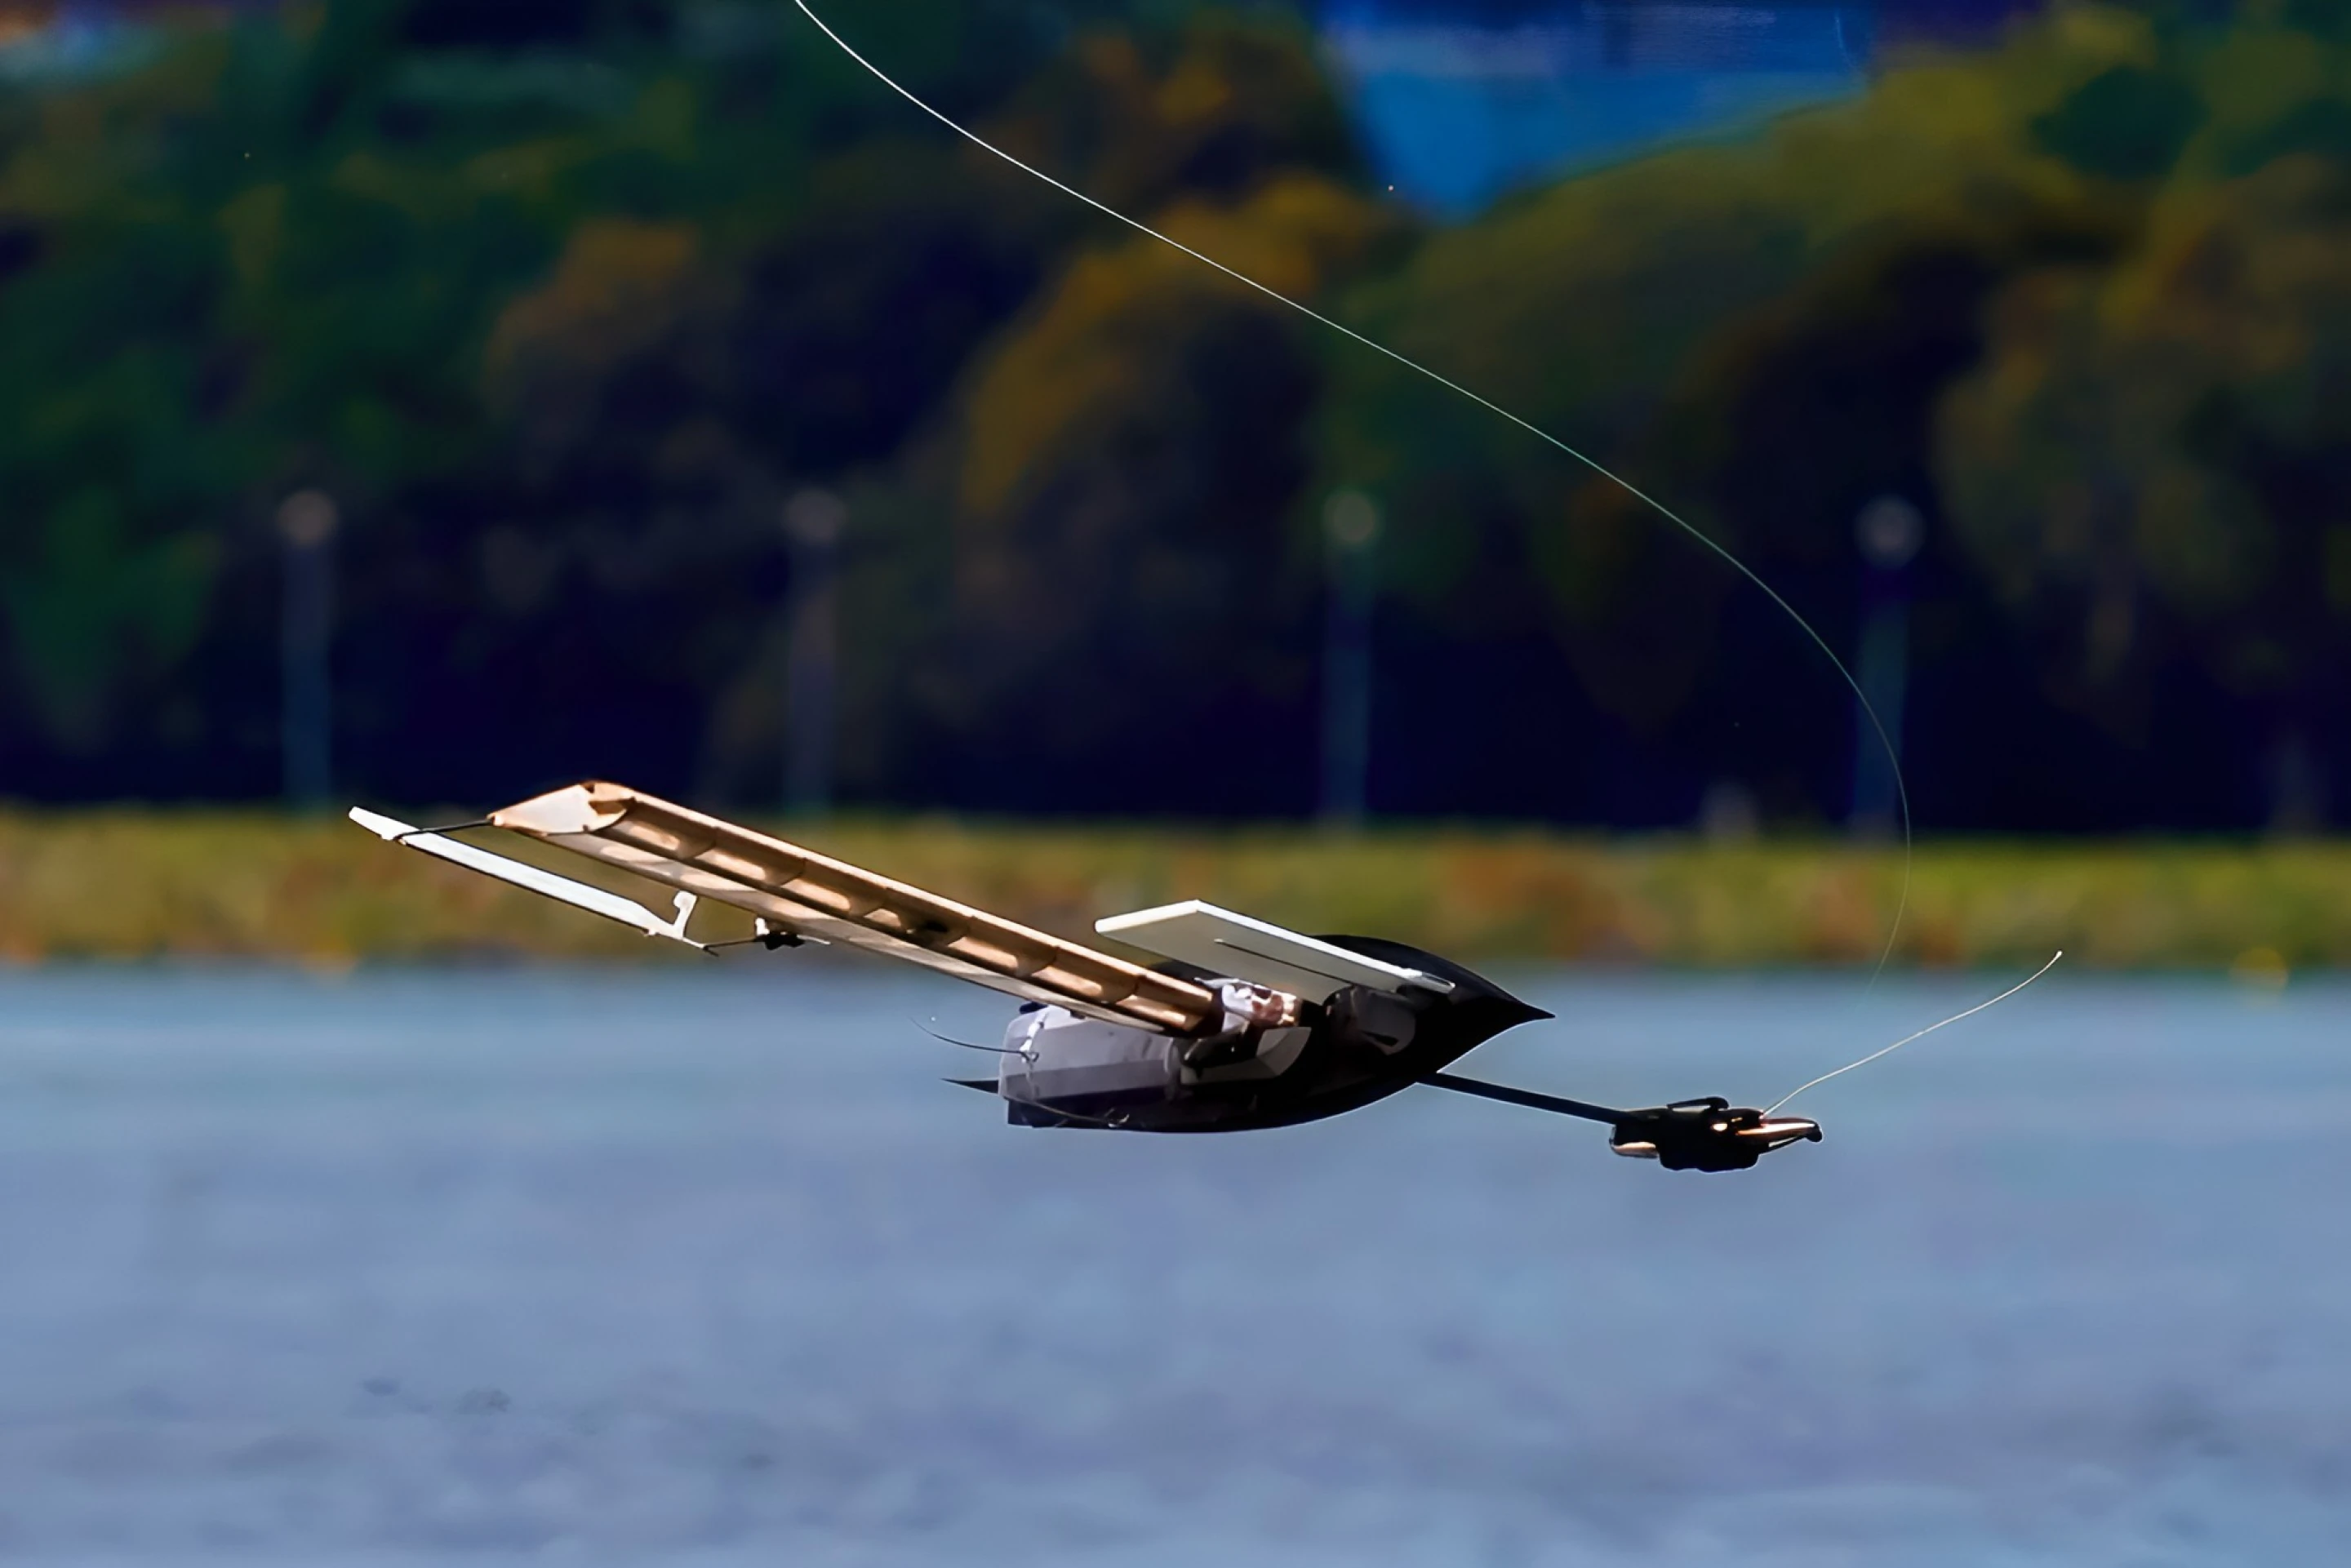
ALBATROSS signifie "Airborne Lander with Buoyant AuToROtating Sailing Sensor". Les chercheurs espèrent combiner les avantages du déploiement rapide des plates-formes aéronautiques avec la longue durée de vie des équipements de navigation maritime, afin que le robot puisse être largué directement de l'avion vers la zone maritime cible, ajuster automatiquement son attitude après être tombé à l'eau et utiliser l'énergie éolienne pour naviguer de manière autonome.
Depuis longtemps, la surveillance de l'environnement océanique est confrontée à un dilemme. Bien que les navires traditionnels puissent rester longtemps dans la zone de mission et collecter des données, il faut souvent beaucoup de temps pour atteindre l'emplacement cible ; tandis que les avions peuvent atteindre rapidement la zone désignée, mais ils ne peuvent pas rester en permanence pour effectuer des tâches de surveillance. L'équipe de recherche estime qu'ALBATROSS combine les avantages des deux et peut être déployé rapidement et rester sur place pendant une longue période.
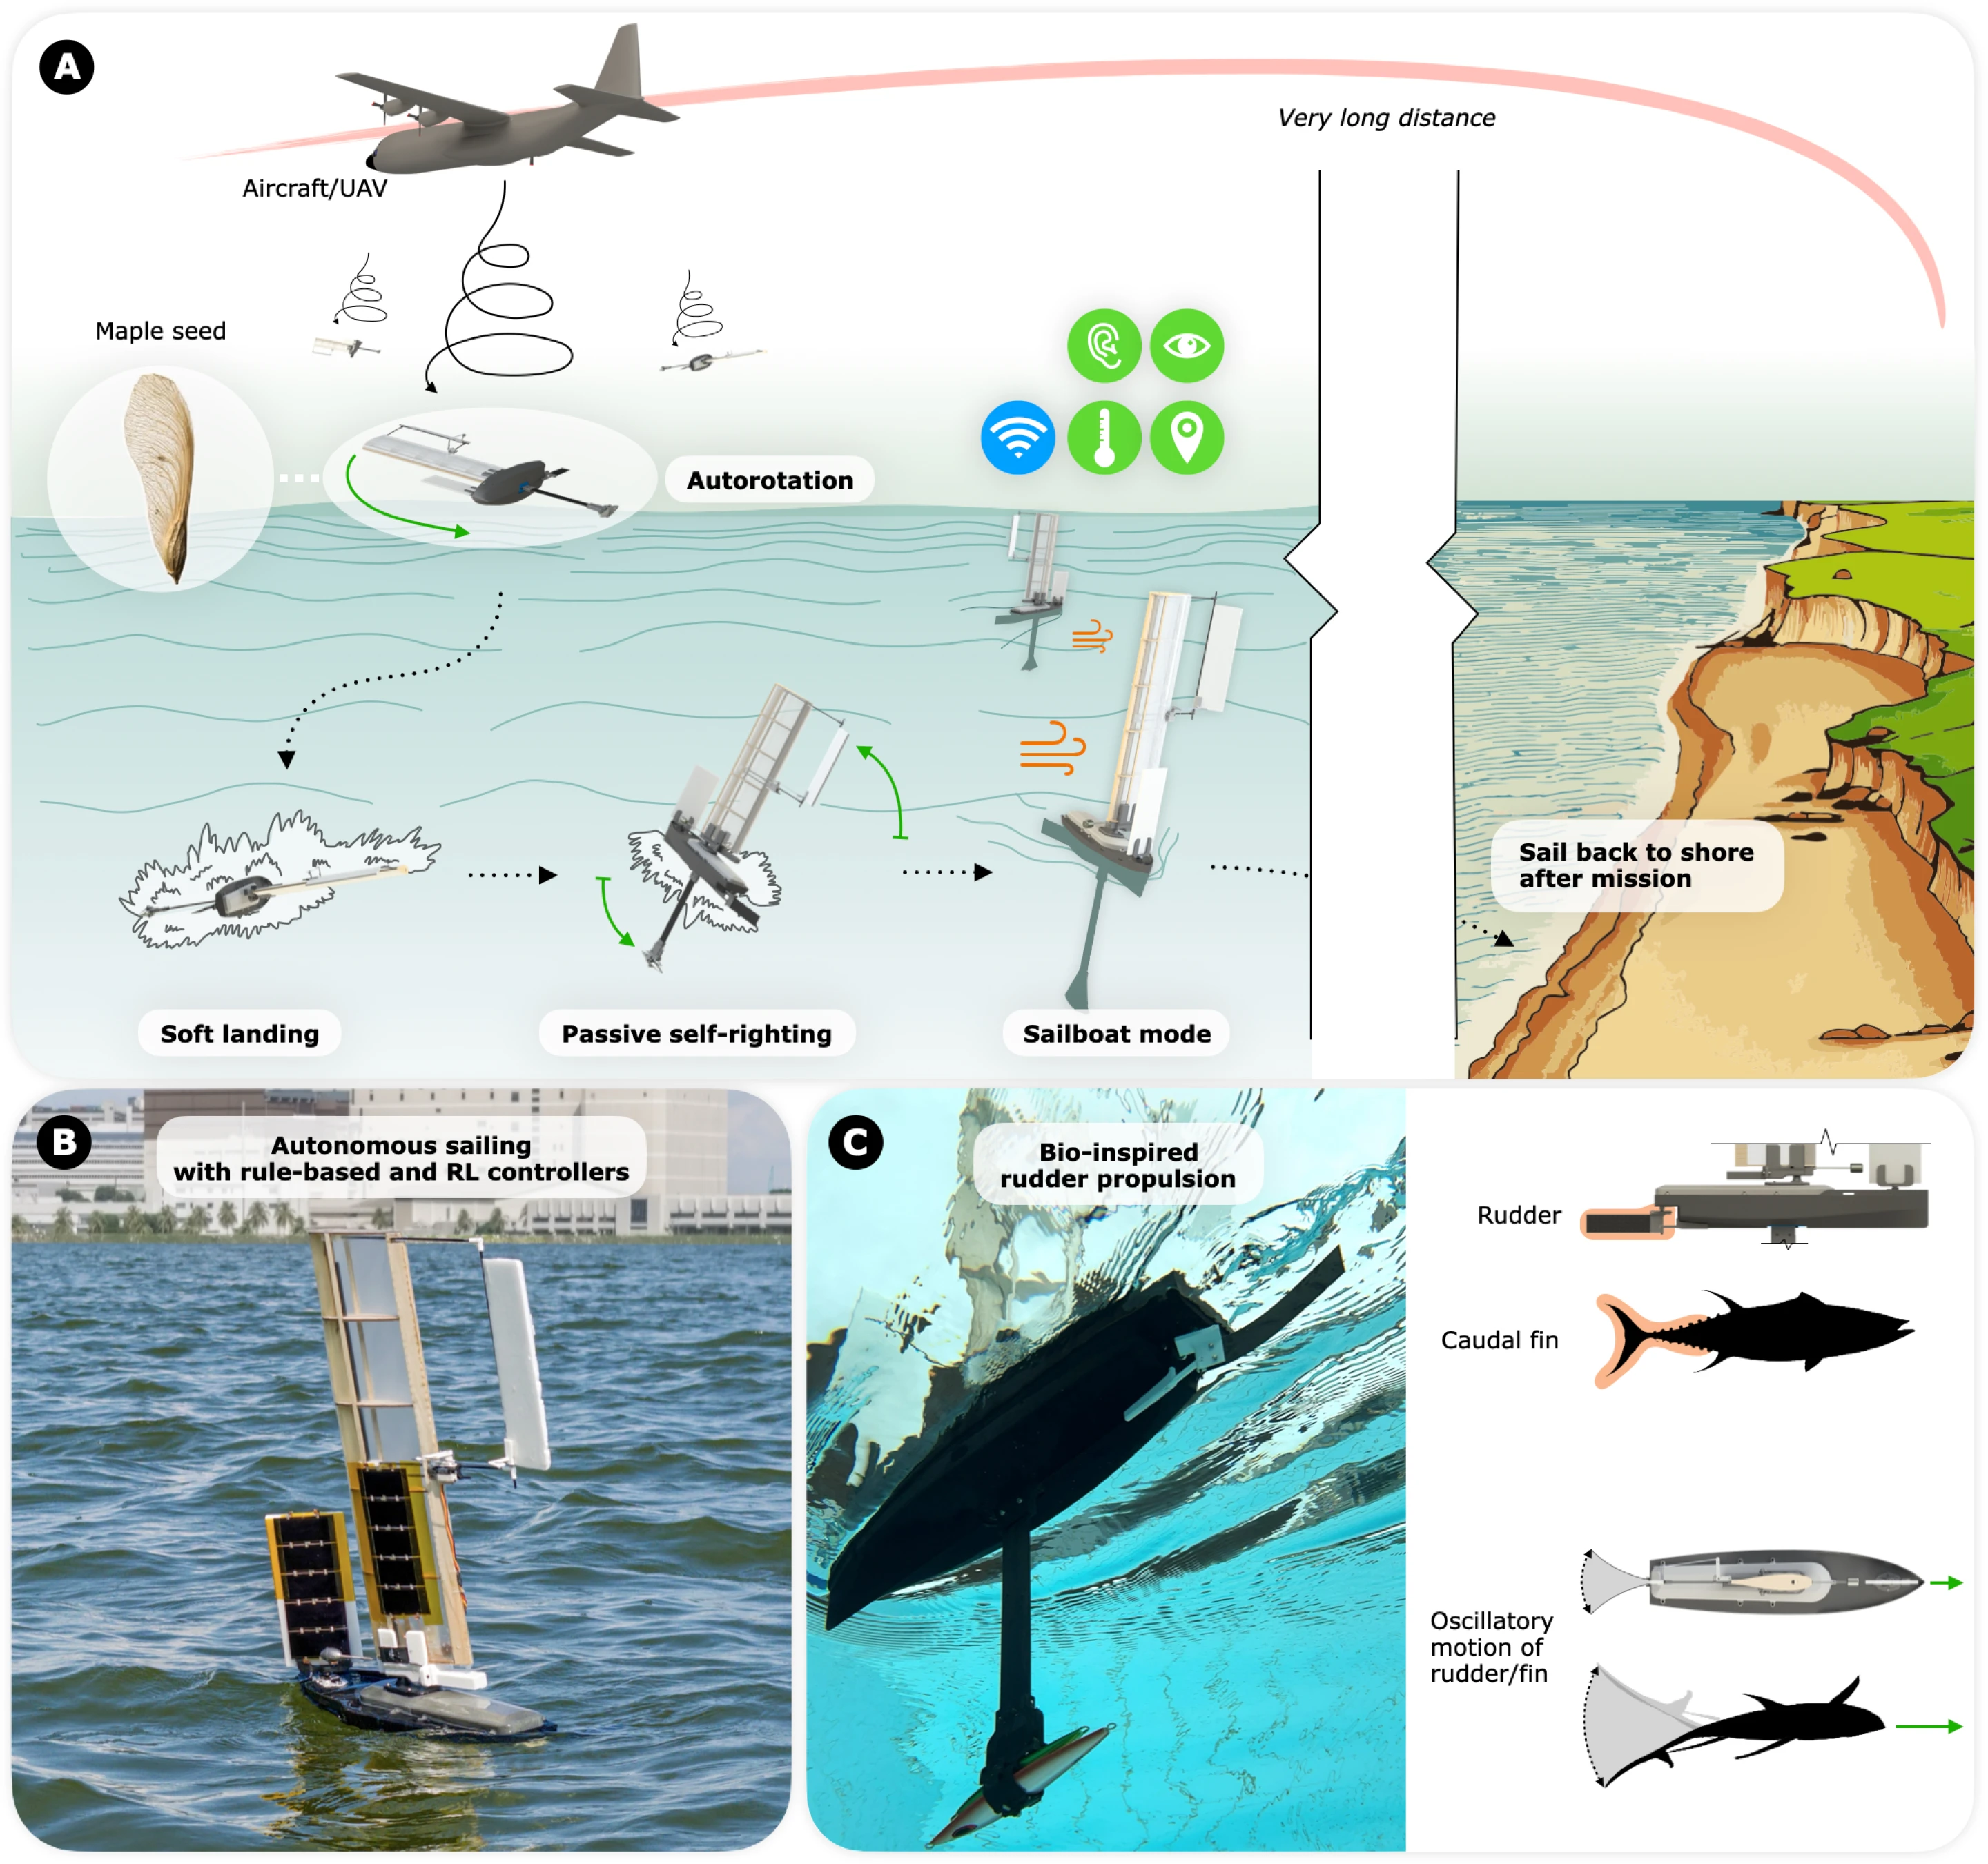
Dans des scénarios d'utilisation réels, les avions transporteront ALBATROSS vers la zone maritime cible et mettront en œuvre des largages aériens. Le robot est équipé de deux ailes rigides. Ces voiles à ailes ralentissent non seulement la vitesse de descente, mais agissent également comme une source d'énergie pour le voilier après être tombé à l'eau, il n'est donc pas nécessaire de recourir à des parachutes supplémentaires ou à un train d'atterrissage spécial.
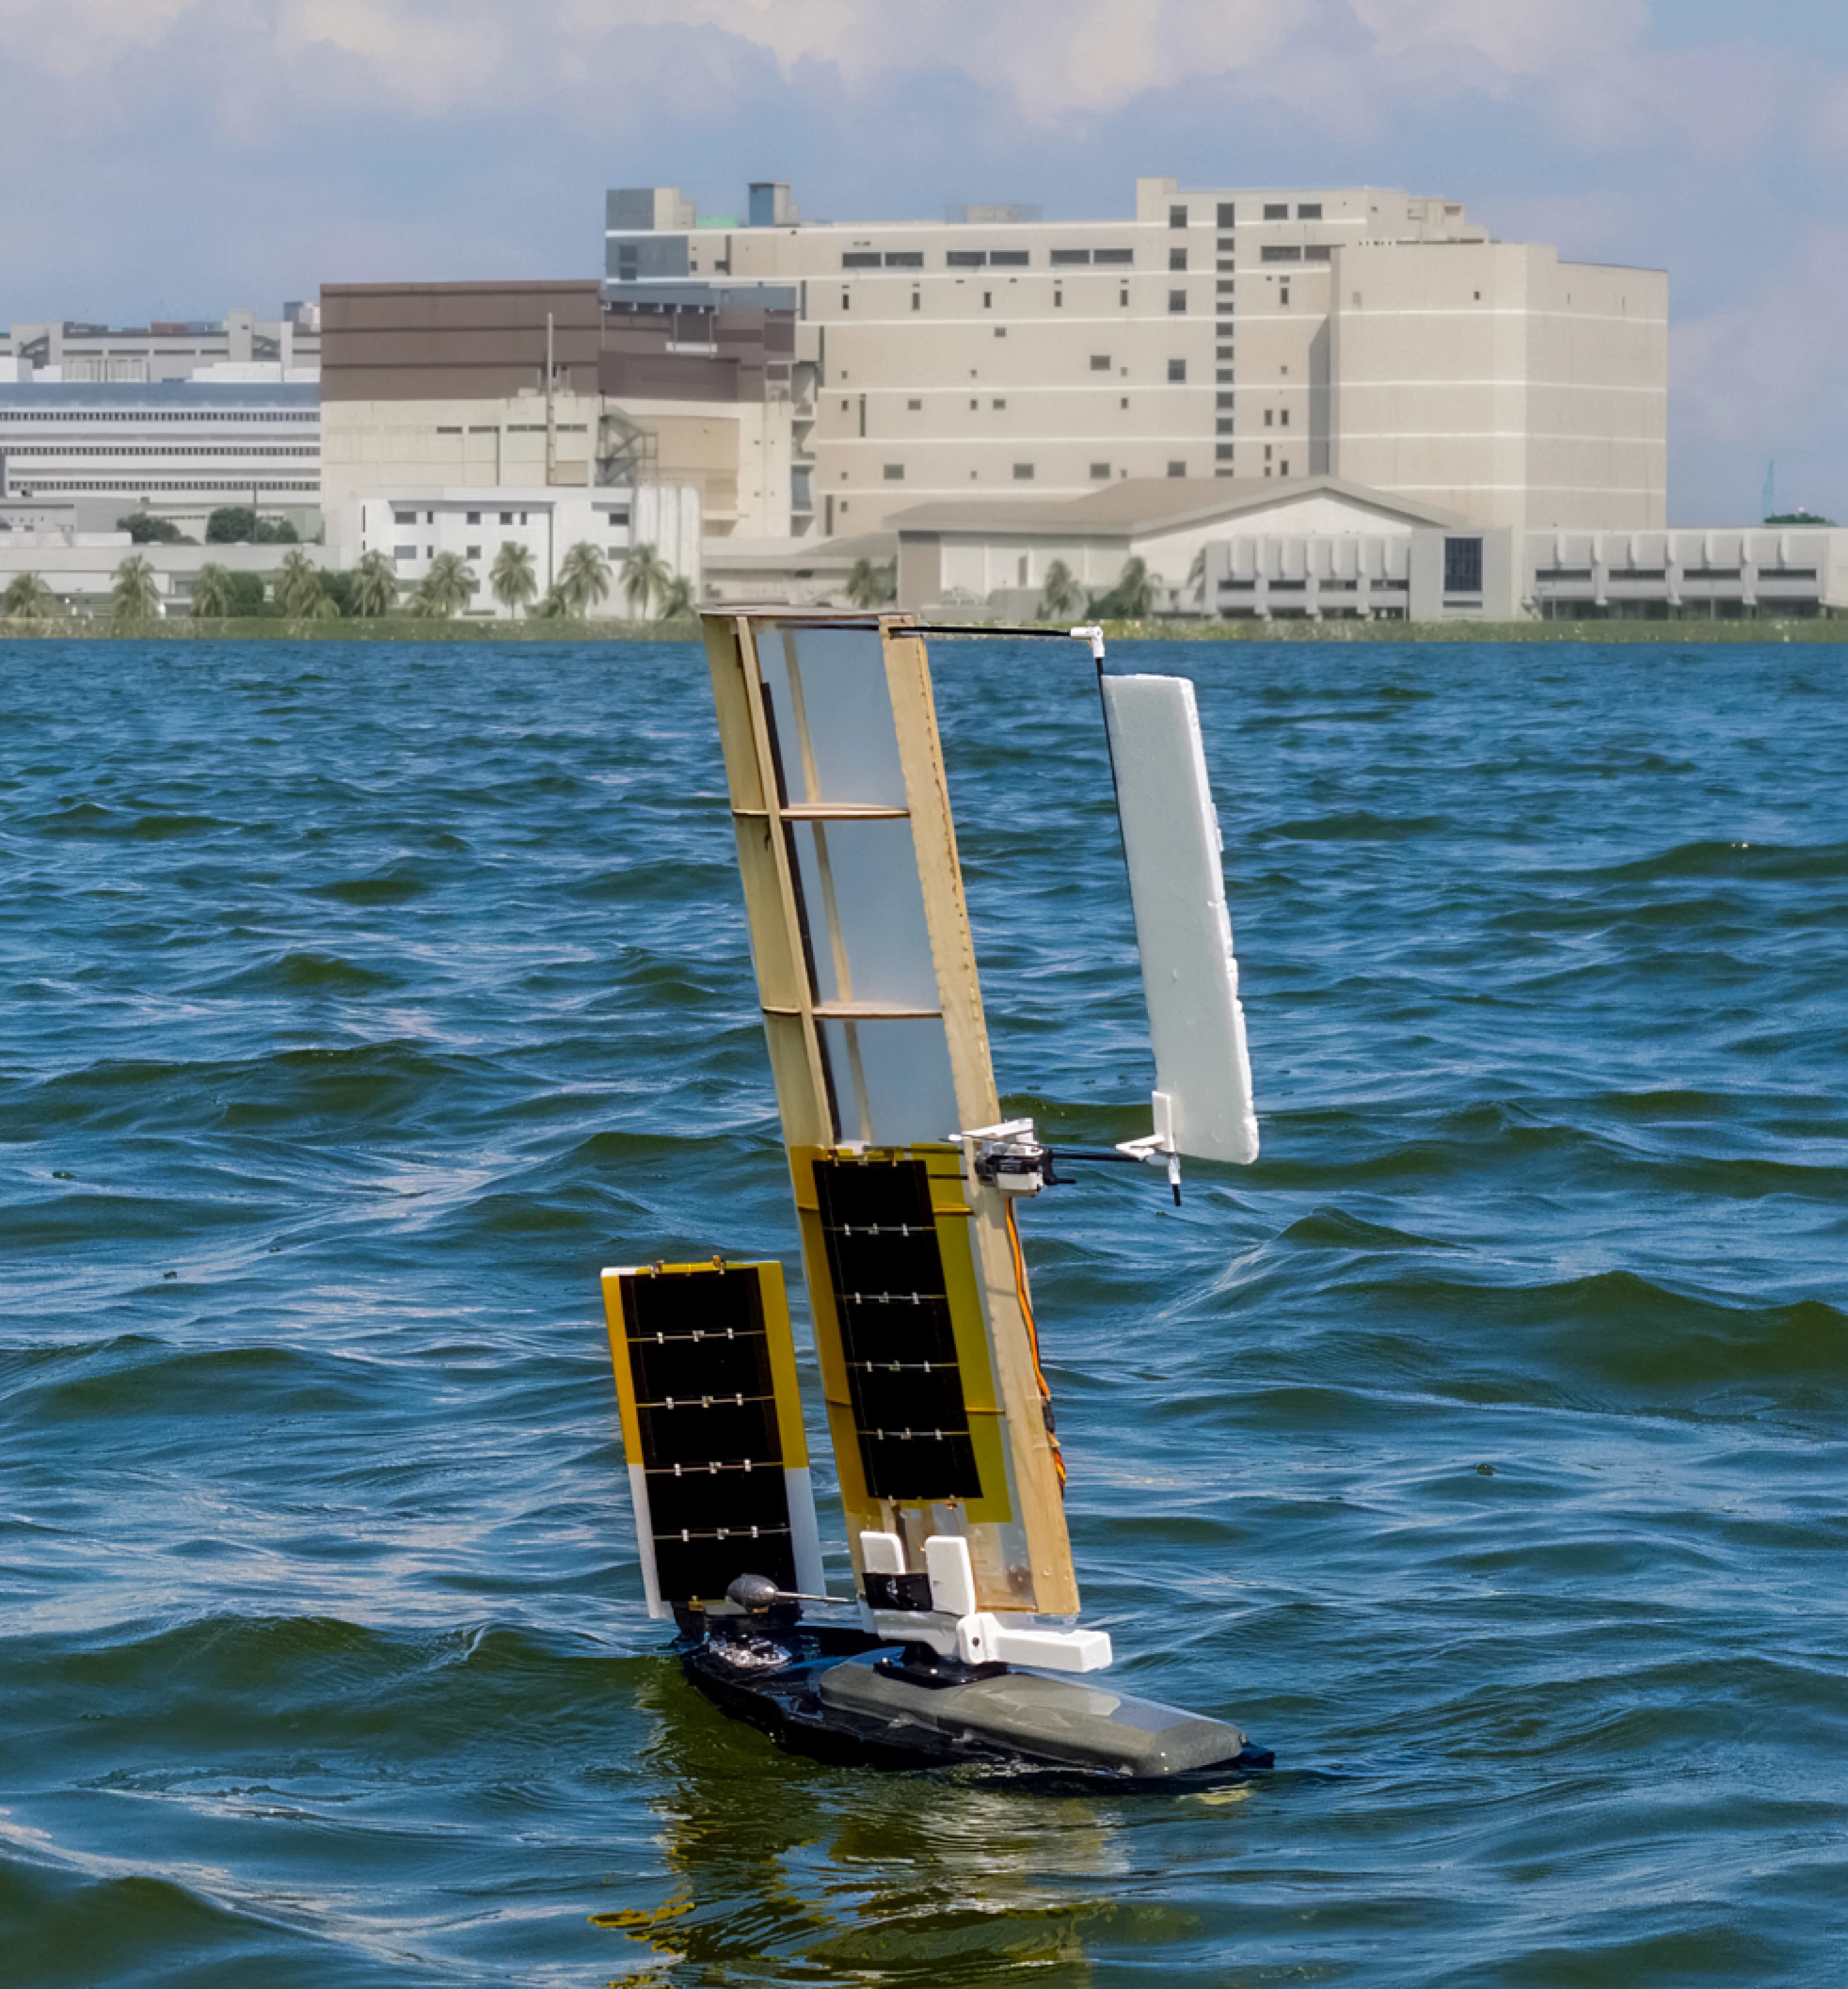
Pendant le processus de descente, les voiles des ailes tourneront passivement comme des graines d'érable, produisant un effet stabilisant par rotation, ralentissant la vitesse de chute et maintenant une attitude stable. Lorsque la plate-forme touche l'eau, sa conception spéciale de répartition du poids aidera le robot à retrouver automatiquement sa posture correcte. Ensuite, les deux ailes ont commencé à utiliser l'énergie éolienne pour pousser la plate-forme vers l'avant, tandis que la surface du gouvernail conçue d'après une structure en queue de poisson était chargée de contrôler le cap.
L'équipe de recherche a déclaré que le concept de conception d'ALBATROSS n'est pas de lutter contre l'environnement naturel, mais d'utiliser pleinement les forces naturelles pour accomplir des tâches. Le robot s'appuie sur une rotation passive pour effectuer un atterrissage en toute sécurité, réalise un redressement automatique grâce à la conception du centre de gravité, puis utilise l'énergie éolienne pour obtenir un mouvement continu. Les chercheurs estiment que cette structure mécanique relativement simple devrait réduire considérablement les coûts et favoriser un déploiement à grande échelle dans des zones difficiles à atteindre avec les méthodes traditionnelles.
Une fois entré en état de croisière, ALBATROSS peut se déplacer de manière autonome entre plusieurs points de cheminement prédéfinis en s'appuyant uniquement sur trois actionneurs et trois capteurs de navigation. Afin de vérifier l'effet de conception, l'équipe de recherche a lâché le prototype à une altitude de 150 mètres. Les résultats des tests ont montré que le robot est resté stable pendant sa descente, est entré dans l'eau avec une faible force d'impact et a accompli avec succès les tâches autonomes de redressement et de navigation. Les chercheurs estiment que sans le système de décélération de rotation, l’énergie d’impact subie par une plate-forme similaire lorsqu’elle tombe à l’eau augmenterait d’environ 18,5 fois.
Lors d'essais sur le terrain au réservoir de Singapour, le plus grand prototype ALBATROSS a atteint une vitesse de pointe d'environ 1 km par heure et a fonctionné en continu pendant environ 3 heures. Au cours de cette période, les capteurs aéroportés ont collecté avec succès des données environnementales telles que l'humidité, la température et la direction du vent.
L'équipe de recherche estime que cette plateforme pourra être largement utilisée à l'avenir dans des domaines tels que la surveillance environnementale, la recherche sur le changement climatique, les opérations de recherche et de sauvetage et la sécurité maritime. Comme il s'appuie principalement sur l'énergie éolienne pour sa propulsion, la durée d'exécution de sa mission devrait être considérablement allongée tout en réduisant la consommation d'énergie.
Cependant, à l'heure actuelle, ALBATROSS est encore principalement testé dans un environnement contrôlé et n'a pas encore subi le test rigoureux de la vraie mer ouverte. Les chercheurs ont déclaré que la prochaine phase de travail se concentrera sur la promotion de la transition de la plate-forme vers des applications réelles en environnement marin, notamment en améliorant la résistance structurelle, la durabilité et la fiabilité dans des conditions de mer difficiles.
Les futures versions d'ALBATROSS devraient également être équipées d'équipements de détection plus riches, notamment des capteurs sous-marins, des systèmes sonar et des dispositifs de stockage d'énergie de plus grande capacité, afin d'entreprendre des tâches d'observation océanique plus complexes et à long terme.
Commentaires