
Résumé :
Une équipe de recherche de l'école d'ingénierie Tandon de NYU a développé un robot à vagues amphibie appelé WorMa qui modifie son centre de gravité en pompant de l'eau entre sa tête et sa queue, permettant à la même machine de gravir des collines, d'enjamber des marches et de nager dans l'eau. L'étude a été publiée dans "Advanced Robotics Research". Les chercheurs ont déclaré que c'était la première fois qu'un robot ondulatoire démontrait la capacité complète de transformation du terrain, de la terre à l'eau, puis de l'eau pour grimper à terre.
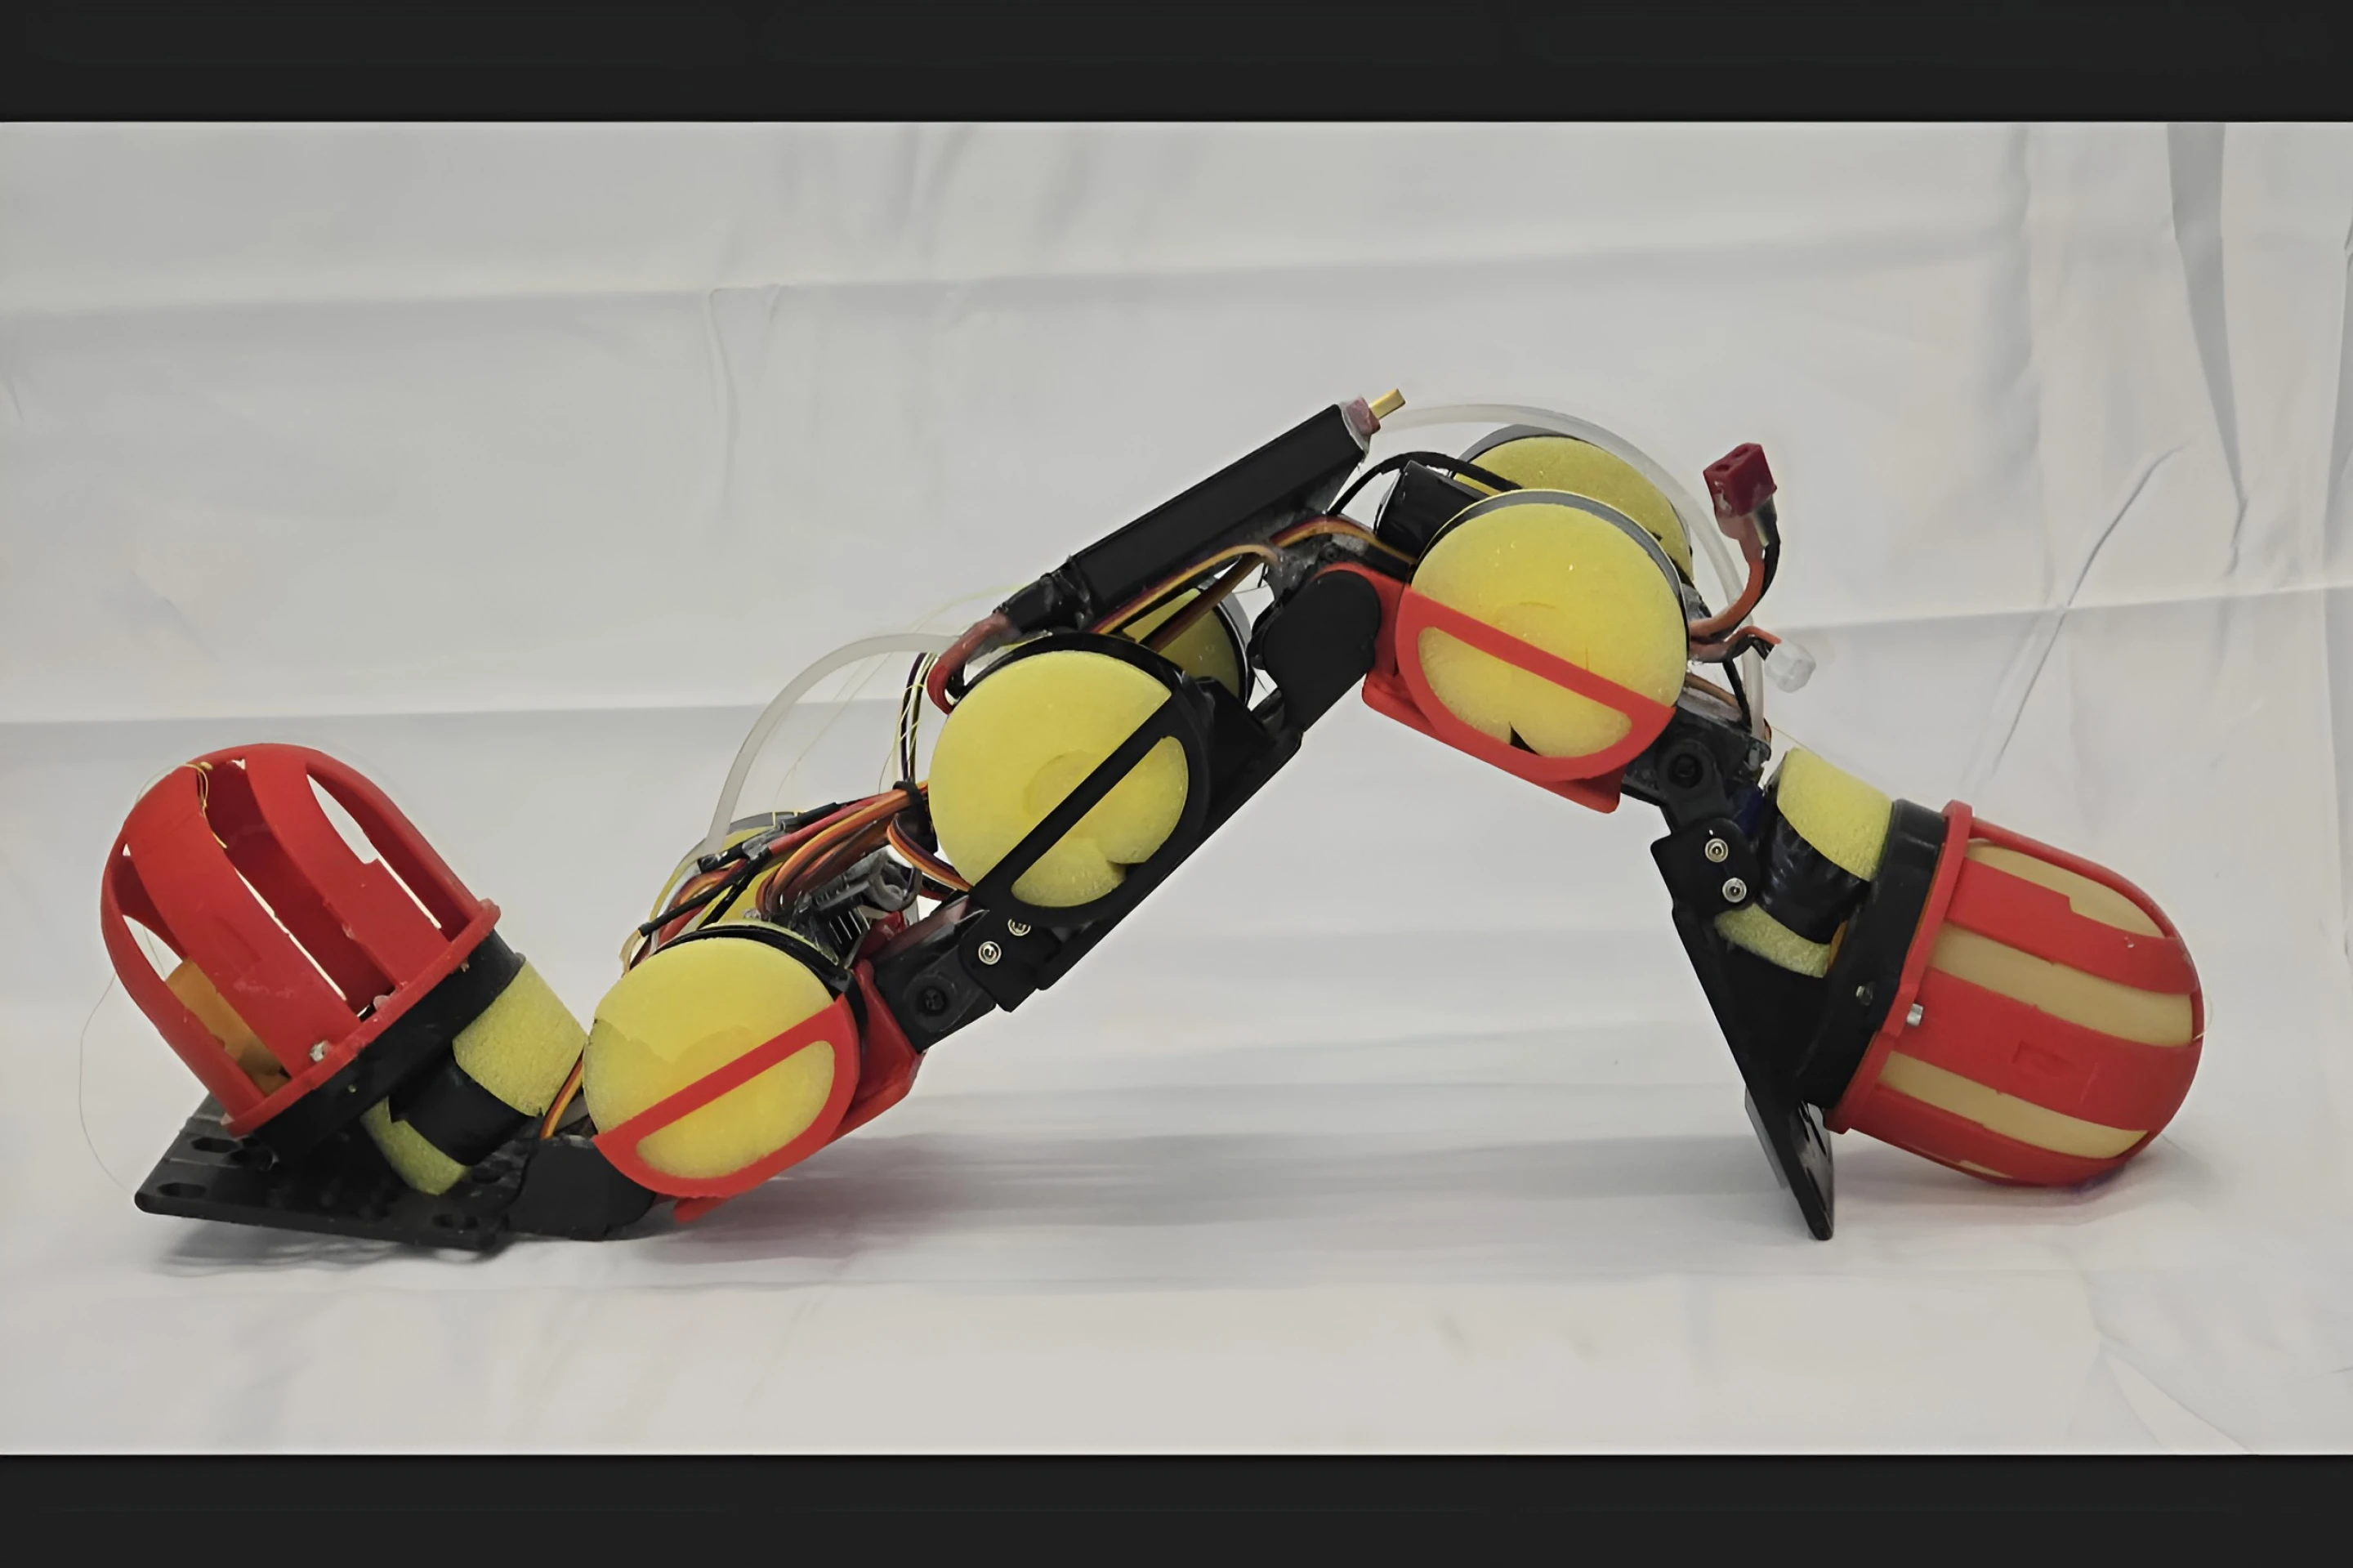
WorMa mesure 50 cm de long, 13 cm de large, 10 cm de haut et pèse environ 1,063 kg. Il est composé de cinq bielles rigides et de quatre articulations. Chacun est équipé d'une vessie d'eau en ballon de latex à la tête et à la queue, et d'une pompe péristaltique de 12 volts au milieu, qui peut transférer environ 300 grammes d'eau entre les deux extrémités, ce qui équivaut à 28 % du poids total du robot. Des matériaux flottants en mousse sont installés des deux côtés du fuselage et des coussinets de friction en silicone se trouvent sur le fond. L'équipe de recherche lui a permis de maintenir fondamentalement la même démarche ondulante sur différents terrains, en modifiant principalement la pression au sol et l'état de flottabilité en ajustant la position de l'eau.
Lors de la montée d'une pente, l'eau est pompée vers la tête, augmentant ainsi la pression et la friction entre l'avant et le sol. Dans l'expérience, la configuration avec une tête lourde a permis au robot de gravir avec succès une pente de 19,5 degrés, ce qui était la seule solution dans la configuration de test capable de franchir la pente la plus raide ; sa consommation d'énergie par unité de distance de déplacement était également au moins 33 % inférieure à celle des autres configurations de centre de gravité. L’inverse est vrai dans l’eau, où déplacer l’eau vers la queue permet au robot de nager plus vite, avec une vitesse de pointe 26 % plus rapide et 52 % plus efficace qu’une configuration avec une tête lourde. Seule la configuration à tête lourde offrait une traction avant adéquate lors de la montée des pentes depuis l'eau.
Les marches nécessitent un ajustement continu du centre de gravité, et une configuration fixe avec poids de tête ou de queue ne peut pas être utilisée pour grimper seul. Le robot déplace d'abord l'eau vers la tête pour augmenter l'adhérence, puis déplace l'eau vers la queue, lève la tête et laisse la queue pousser le corps vers l'avant ; une fois que les articulations de la tête et du cou touchent le bord de la marche, il pompe l'eau vers la tête et tire la queue pour franchir l'obstacle. A l'aide de cette séquence de mouvements contrôlés à distance par les chercheurs, WorMa a gravi des marches allant jusqu'à 15 centimètres et réalisé un parcours composé de terrain plat, de marches, de pentes et d'eau libre.
Actuellement, il s'agit encore d'un prototype de laboratoire et n'a pas la capacité d'identifier de manière autonome le terrain et de sélectionner son centre de gravité. Le transfert complet de l'eau prend environ 110 secondes et les ajustements ne peuvent être effectués que sous forme d'opérations discrètes plus lentes plutôt que de réponses en temps réel. Les performances de mouvement indiquées dans le rapport de recherche n'incluent pas le temps passé à transférer le volume d'eau ; le robot n'a pas encore résolu des problèmes tels que la dérive latérale dans l'eau. L'équipe envisage d'augmenter la vitesse des pompes et d'ajouter des capteurs et des commandes en boucle fermée. À l’avenir, cette conception, qui utilise des fluides internes pour redistribuer le centre de gravité, pourrait être utilisée pour la surveillance environnementale et l’inspection d’installations sur les côtes, les zones humides ou les zones inondées, mais ces utilisations sont toujours envisagées.
Commentaires