
Résumé :
Les chercheurs du MIT ont développé un système de planification de trajectoire de drone appelé SANDO. L’objectif est de planifier en permanence des itinéraires d’évitement de collision pour l’avion dans un environnement où il n’y a pas de carte préalable et où les obstacles environnants sont en mouvement. Au lieu d'essayer de deviner avec précision où se trouvera ensuite chaque obstacle, SANDO calcule la distance à laquelle l'obstacle peut se déplacer dans un temps spécifié en fonction de la vitesse la plus élevée qu'il peut atteindre, et réserve en conséquence un passage sûr en trois dimensions au drone qui change au fil du temps.
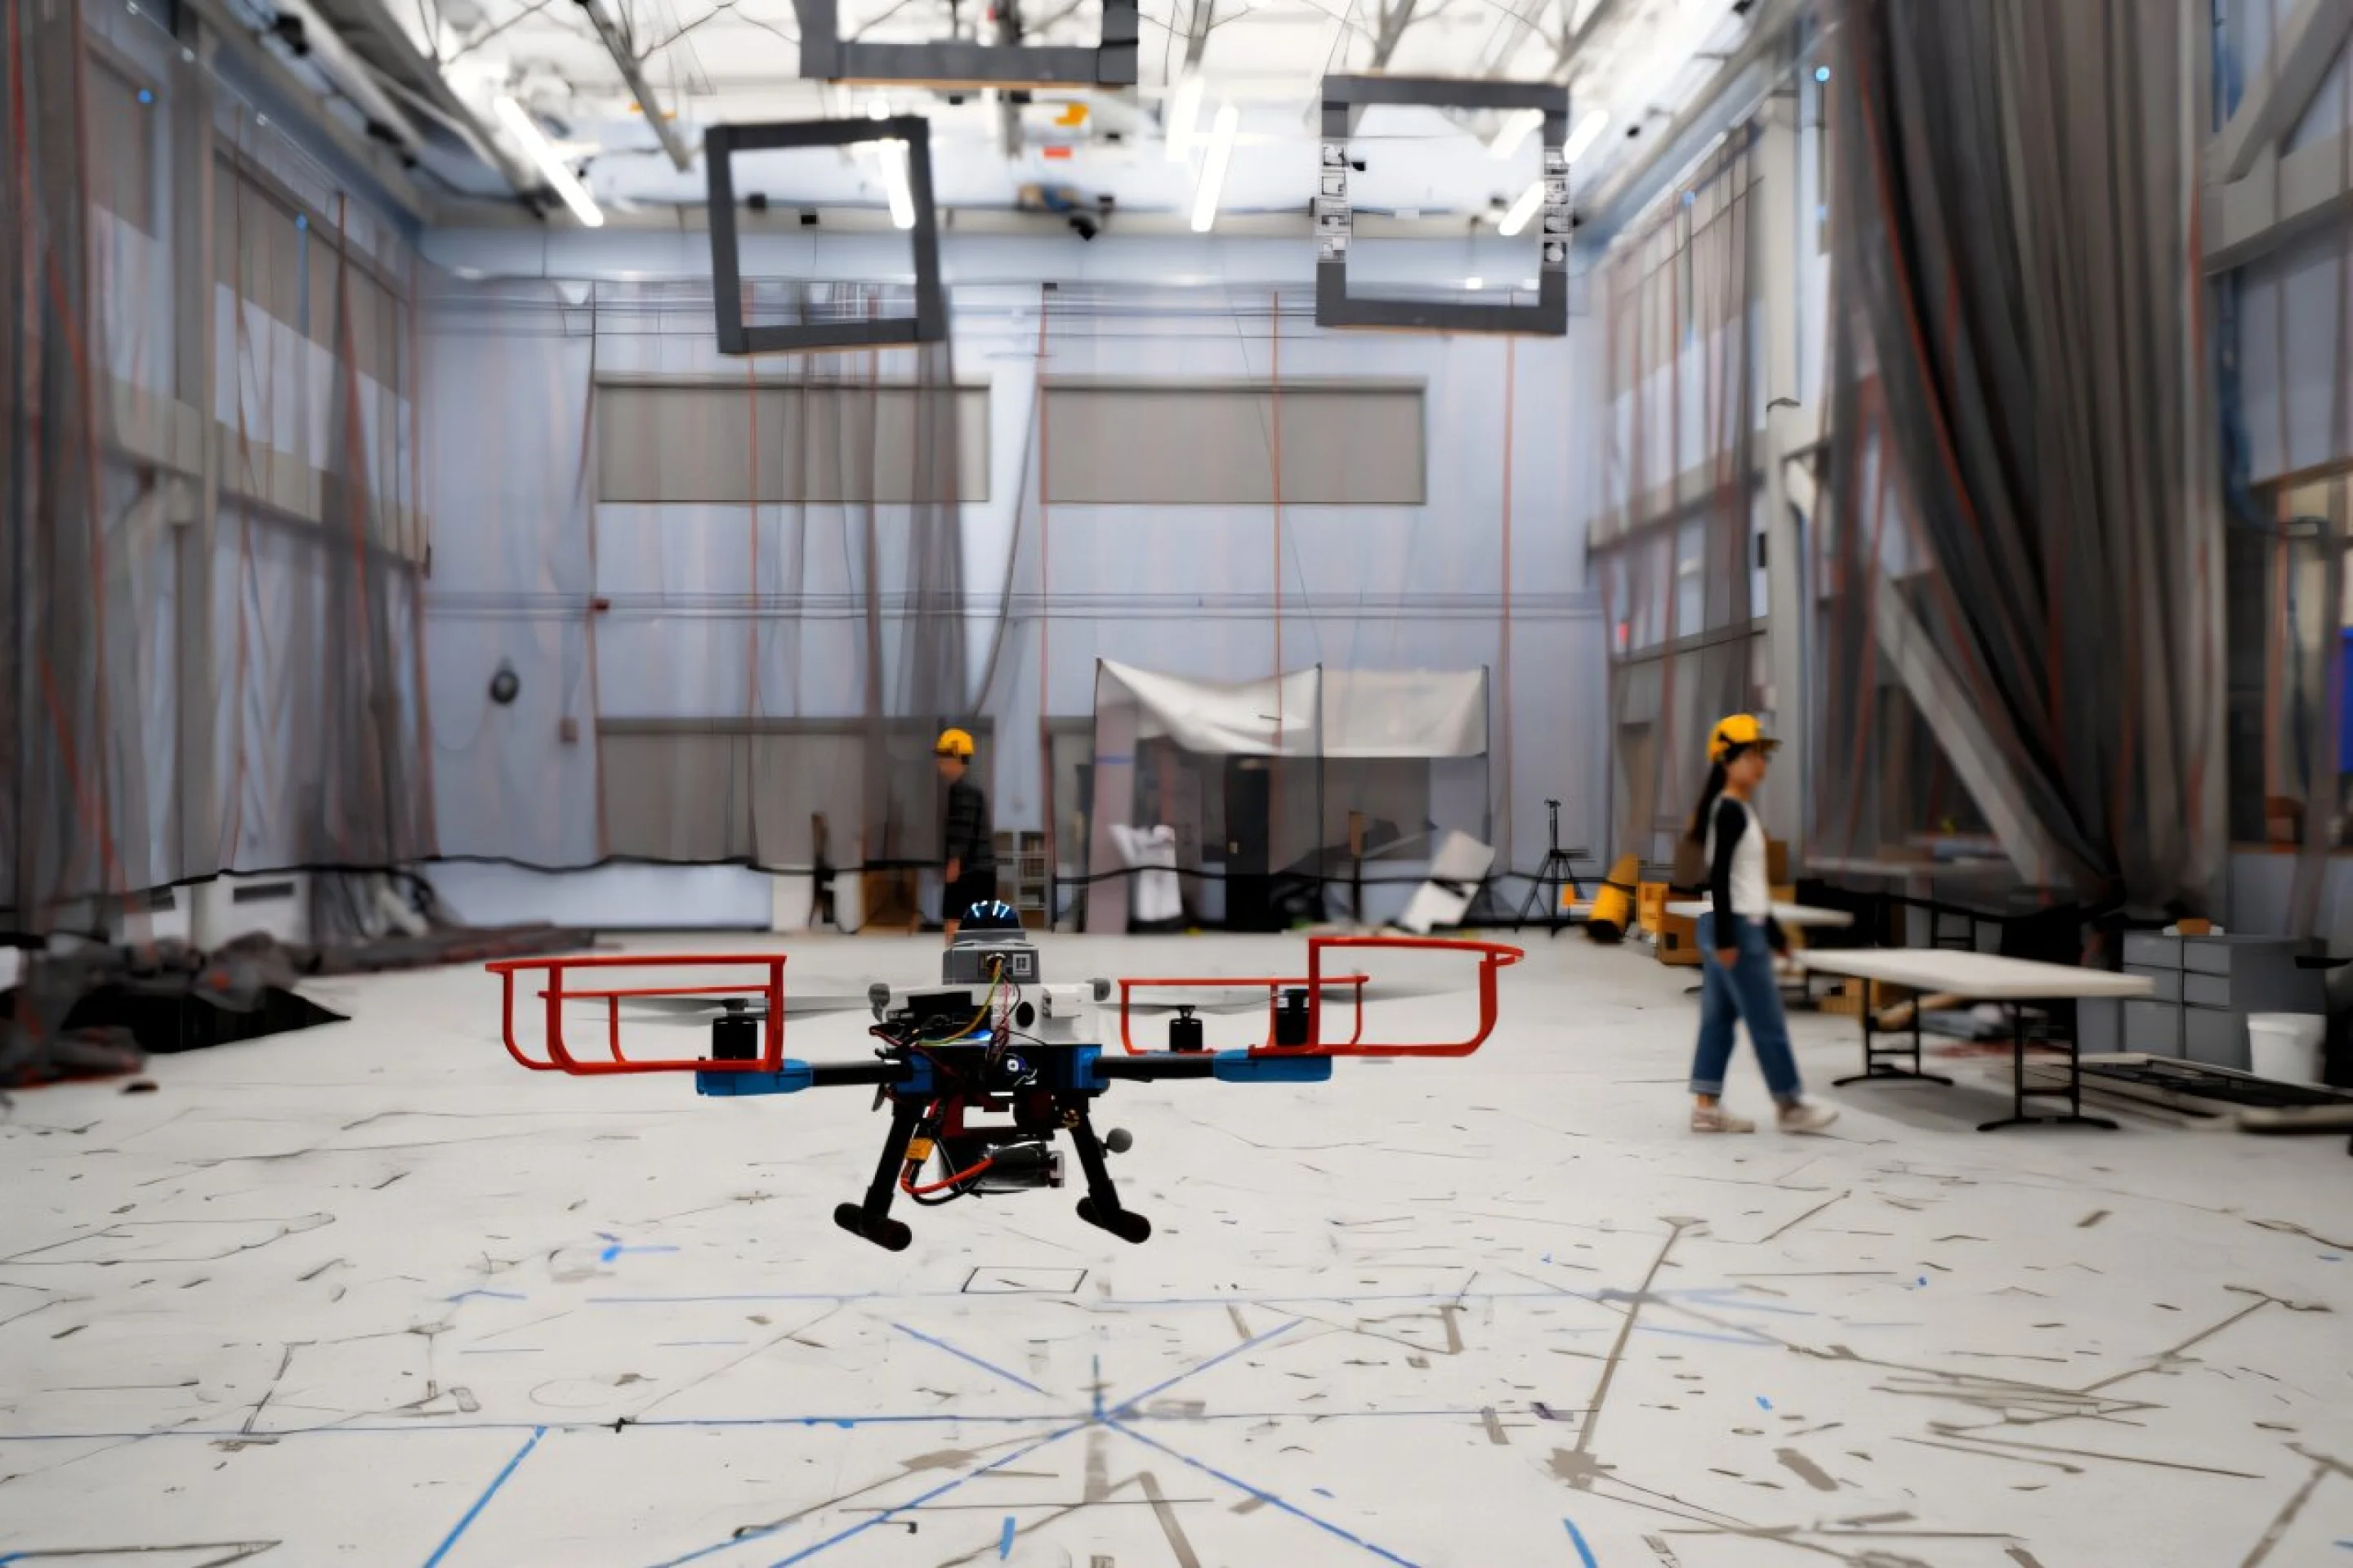
Le nom complet de SANDO est « Planification de trajectoires autonomes sécurisées dans des environnements dynamiques inconnus ». Le système utilise des caméras et des capteurs embarqués pour découvrir, regrouper et suivre les obstacles dynamiques, puis utilise une sphère délimitante pour décrire les zones que ces objets sont susceptibles d'atteindre à l'avenir. Le planificateur intègre ces zones dans les calculs d'itinéraire pour former une série de segments d'espace sans obstacle qui s'ajustent au fil du temps ; il utilise également des cartes thermiques pour marquer les zones denses en obstacles afin de guider les drones autour des zones encombrées. Dans le couloir de sécurité, le système calculera un itinéraire cible plus rapide et replanifiera en fonction des changements environnementaux à mesure que le drone avance.
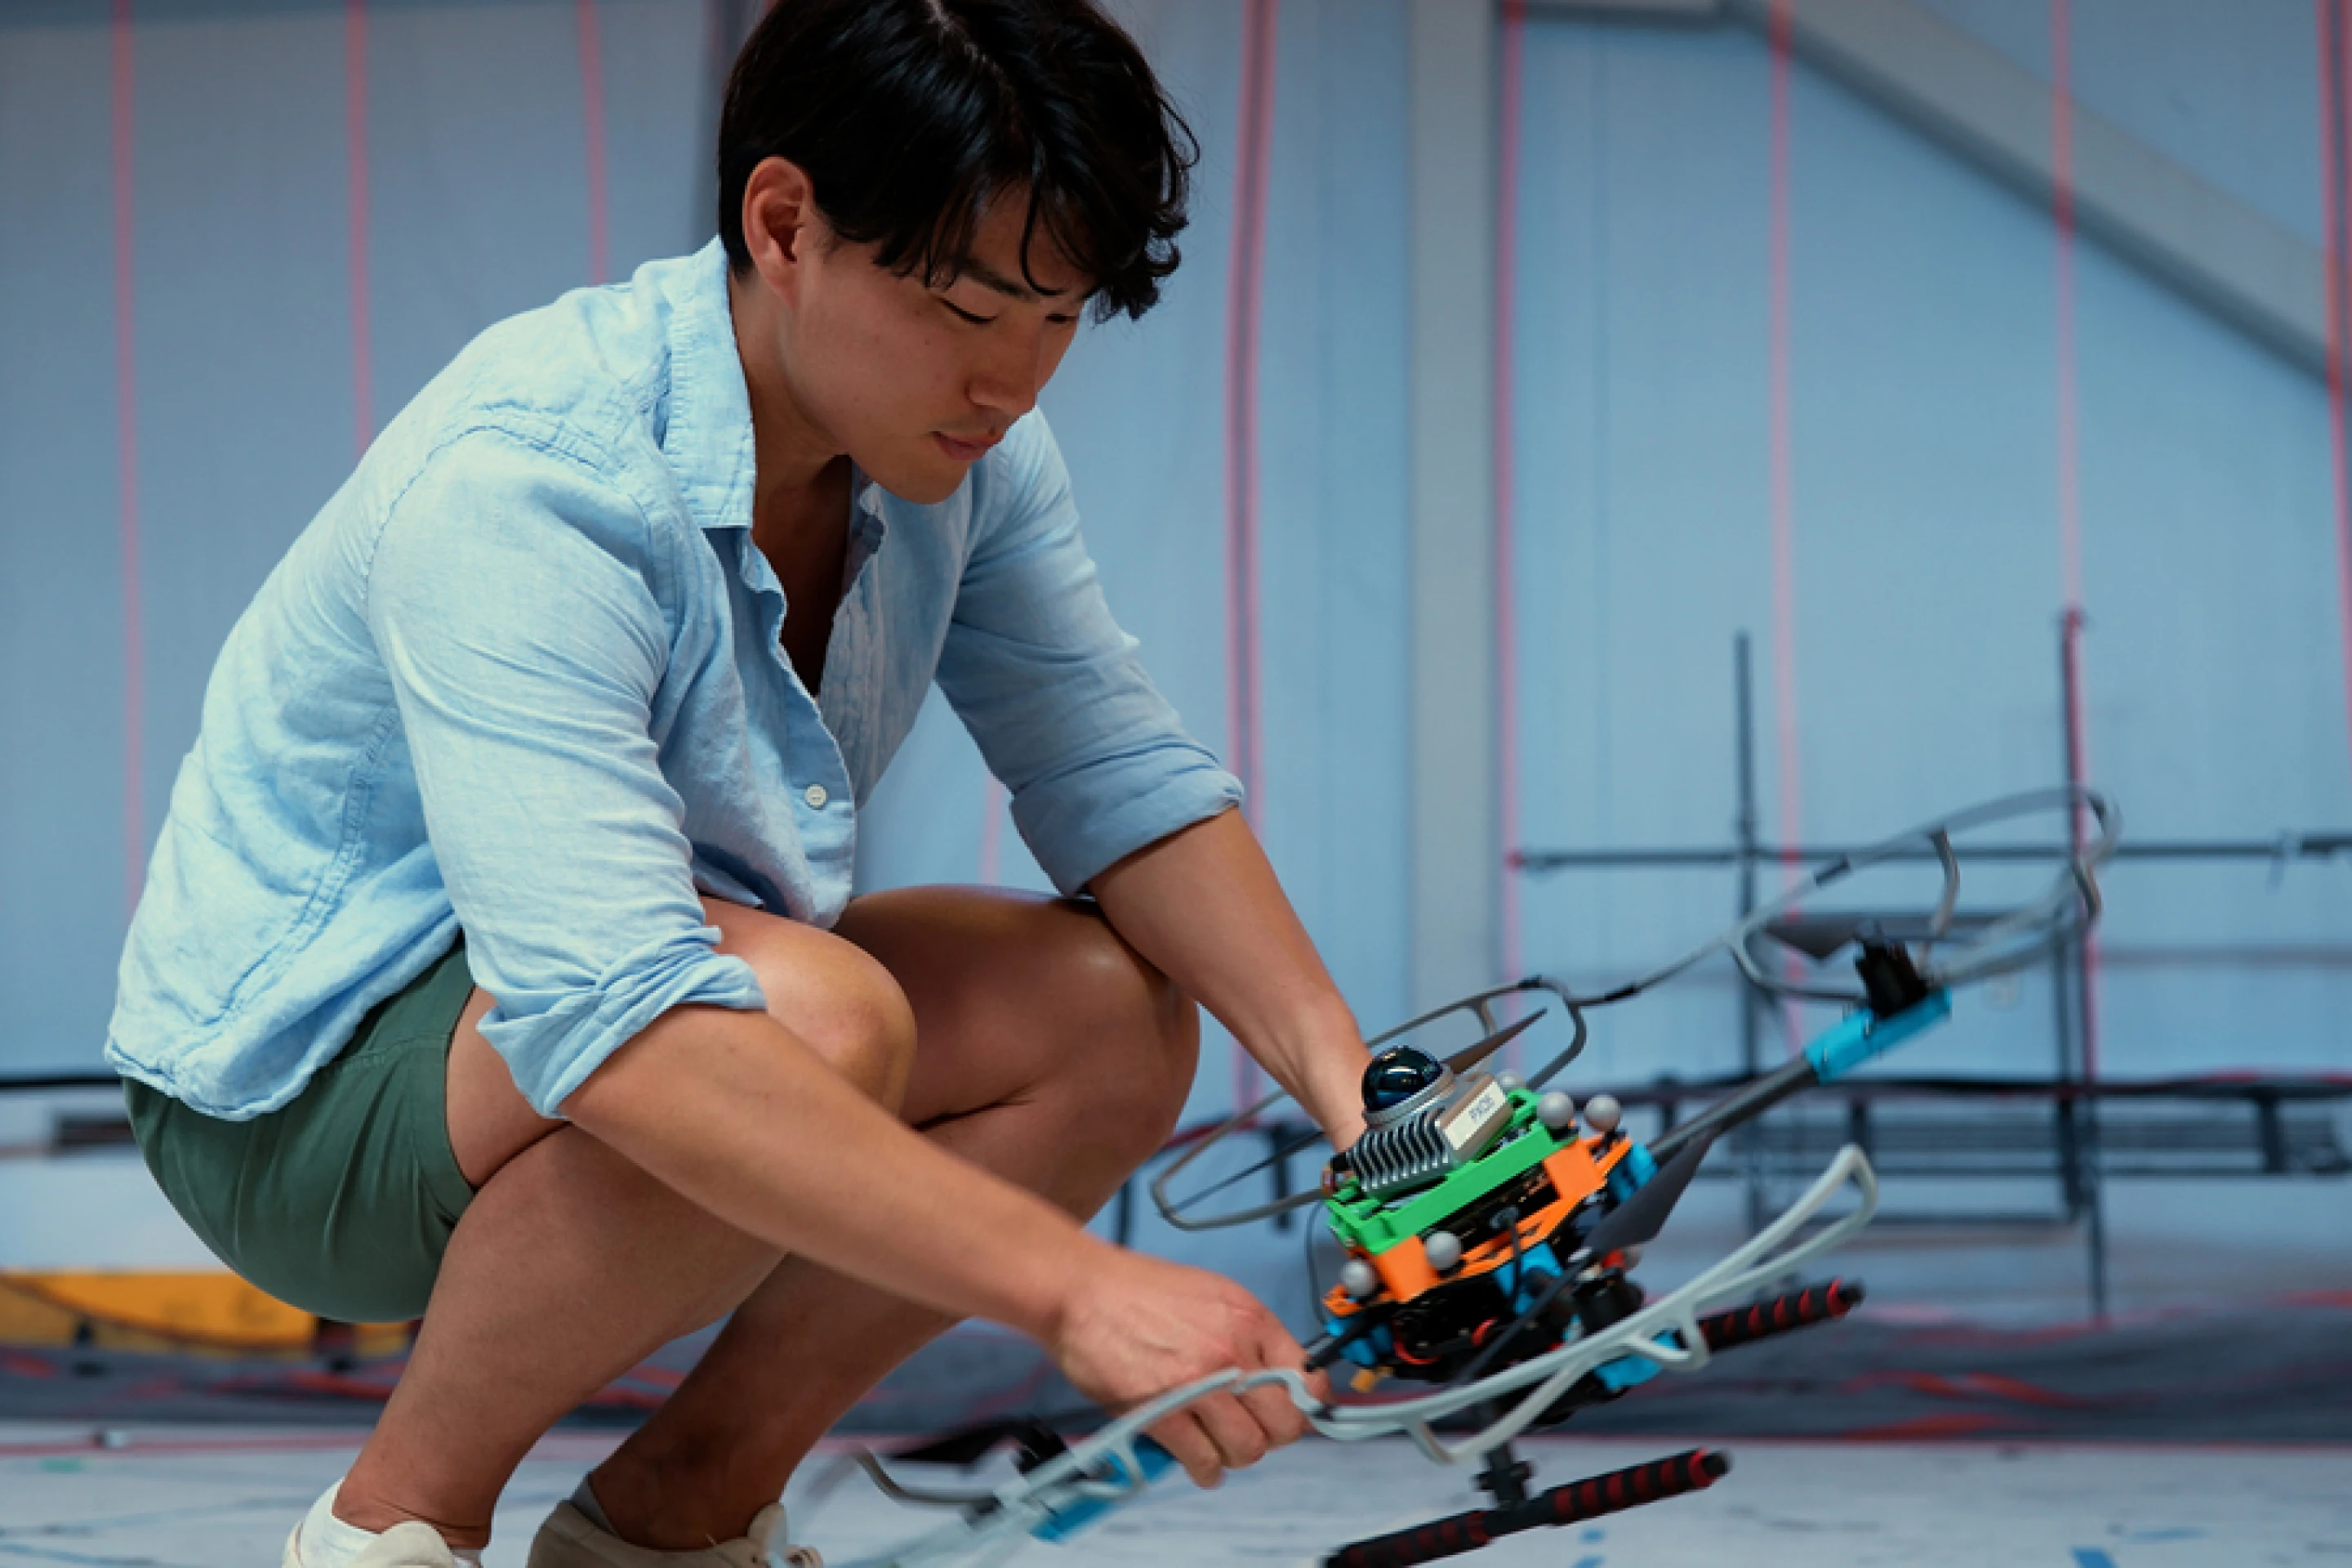
L'équipe de recherche a déclaré que la fonctionnalité principale de SANDO est d'utiliser l'évitement des collisions comme une contrainte stricte, plutôt que de simplement laisser l'algorithme « essayer d'éviter » les obstacles. Les chercheurs ont prouvé mathématiquement que la trajectoire planifiée peut éviter des obstacles dynamiques inconnus si les hypothèses du système sont remplies. L’un des principes clés est que le système peut fixer une limite supérieure fiable à la vitesse à laquelle un obstacle peut se déplacer ; il n'a pas besoin de connaître l'intention précise ou la direction du mouvement de l'obstacle, mais si un objet se déplace plus rapidement que la limite fixée, les garanties de sécurité ne s'appliquent plus.
Lors du test de simulation, SANDO a évité les collisions dans tous les environnements de test et a atteint le point cible plus rapidement que plusieurs systèmes de planification comparatifs. L'équipe de recherche a également effectué 12 essais en vol réels à l'aide d'un drone équipé d'ordinateurs et de capteurs embarqués, au cours desquels il a réussi à éviter tous les obstacles en mouvement. La recherche a été publiée dans « IEEE Transactions on Robotics ». L'équipe a déclaré que le système pourrait être utilisé à l'avenir pour la recherche et le sauvetage de bâtiments effondrés, l'exploration minière, la reconnaissance de lieux d'incendie ou le vol dans des zones urbaines surpeuplées. Cependant, il s’agit encore d’un résultat de recherche et il n’a pas été prouvé qu’il soit déployé dans de véritables missions en cas de catastrophe.
La recherche présente encore des limites pratiques. Les garanties théoriques qui reposent sur la limite supérieure de la vitesse de l'obstacle dépendent de la précision de la perception et de l'estimation ; dans les scénarios comportant des obstacles particulièrement denses, la marge de sécurité réservée au pire des cas peut être trop conservatrice, entraînant des détours d'itinéraire ou une efficacité de planification réduite. Le plan de suivi de l'équipe consiste à réduire la charge informatique et à explorer la combinaison de l'apprentissage automatique pour permettre aux utilisateurs de confier des tâches au robot en langage naturel.
Commentaires