
Résumé :
Des chercheurs de l'Université d'État de Caroline du Nord aux États-Unis ont développé un nouveau type de robot sous-marin souple dont la forme et le mouvement sont inspirés de la créature marine crinoïde à crête. Contrairement à de nombreux robots sous-marins qui nécessitent plusieurs moteurs et systèmes de contrôle complexes pour réaliser un mouvement tridimensionnel, cet appareil utilise uniquement deux entrées d'entraînement pneumatiques pour effectuer des actions telles que monter, descendre, avancer et reculer, planer et tourner autour de son propre axe.
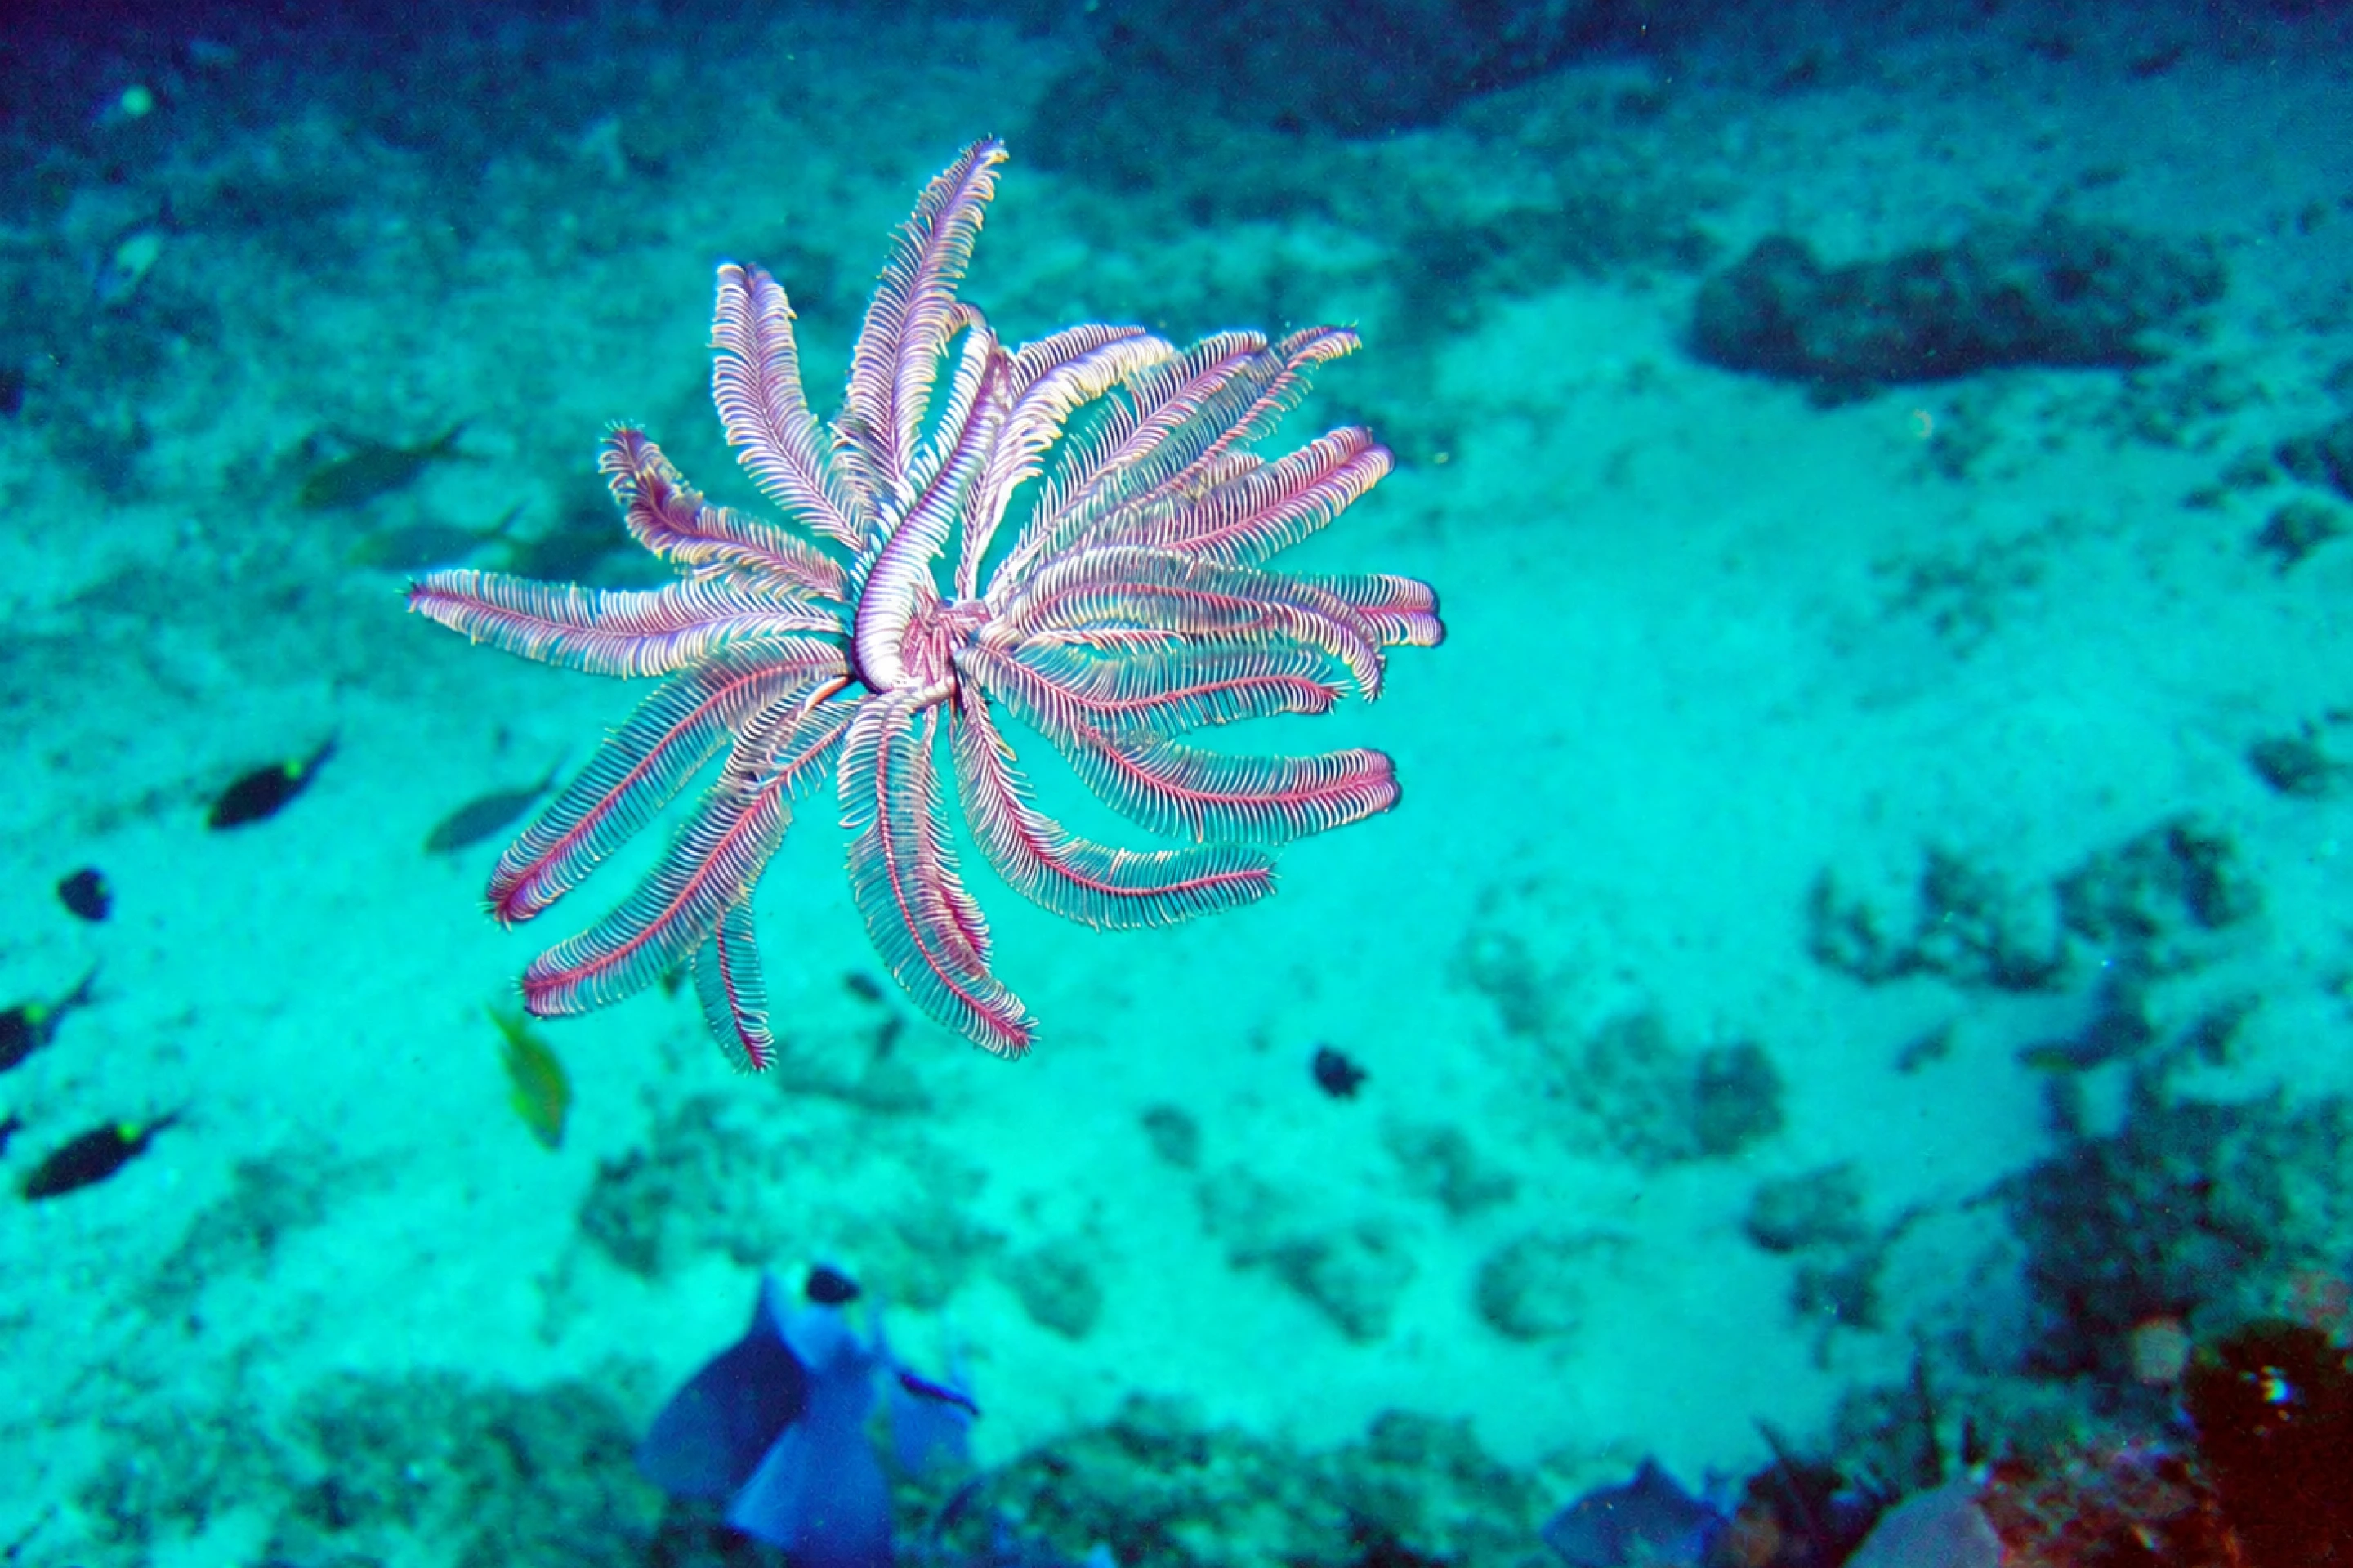
Le cœur de cette recherche n'est pas seulement d'imiter l'apparence des créatures marines, mais d'essayer d'appliquer les principes mécaniques contenus dans les mouvements biologiques à la conception de robots. Les crinoïdes à crête sont des échinodermes crinoïdes dotés de multiples bras mous et plumeux qui peuvent changer de direction ou maintenir leur position dans l'eau en coordonnant les mouvements de différents bras. L’équipe de recherche espère utiliser des conceptions structurelles similaires pour résoudre les limites des robots sous-marins traditionnels en matière de maniabilité tridimensionnelle.
Il y a quelques années, la même équipe de recherche a développé un robot sous-marin inspiré des raies manta. L'appareil peut nager rapidement, mais présente des inconvénients pour monter et descendre, se retourner sur place et ajuster la posture dans des espaces complexes. Les chercheurs se sont donc tournés vers l’étude des crinoïdes, dans l’espoir de donner aux robots des capacités de locomotion plus flexibles sans augmenter significativement la complexité mécanique.
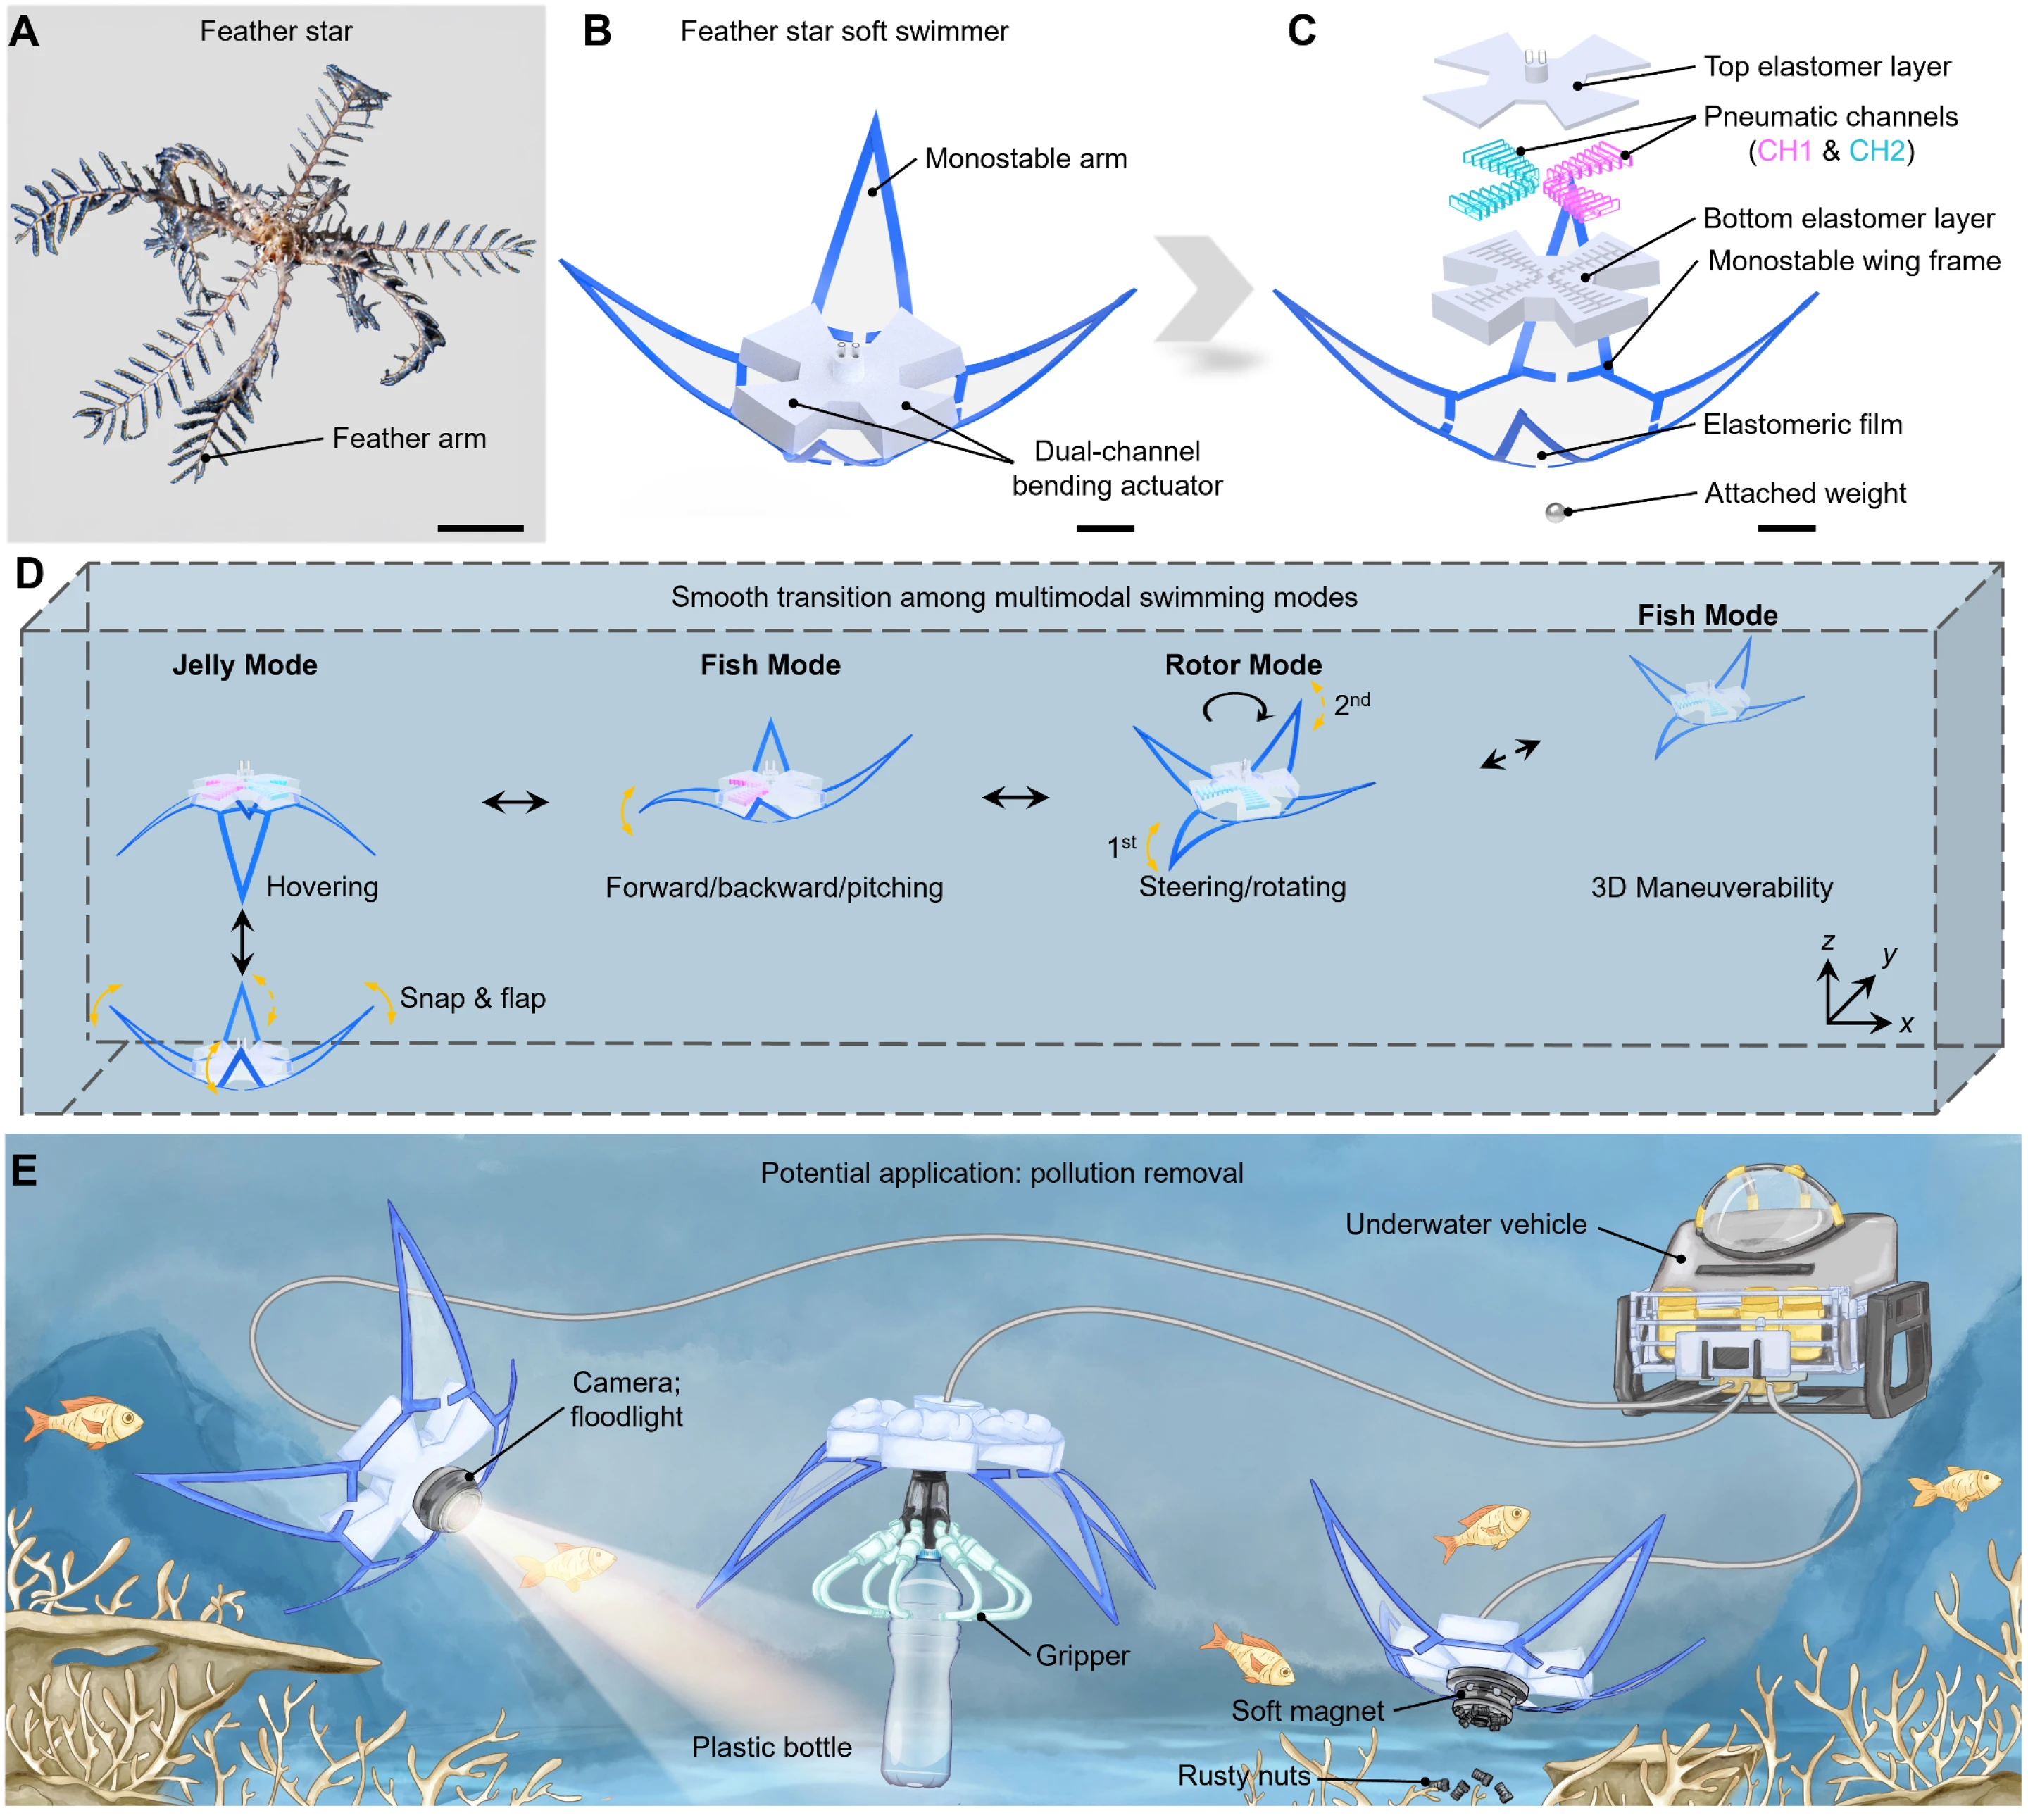
Le nouveau robot se compose d'un corps central et de quatre structures flexibles en forme d'ailes. La partie centrale intègre deux canaux d'entraînement aérodynamiques indépendants, et les quatre membres élastiques de l'aile sont chargés d'interagir avec l'eau pour générer la propulsion et le couple de rotation. En modifiant le fonctionnement des deux canaux d'entraînement, le robot peut basculer entre trois modes de mouvement différents.
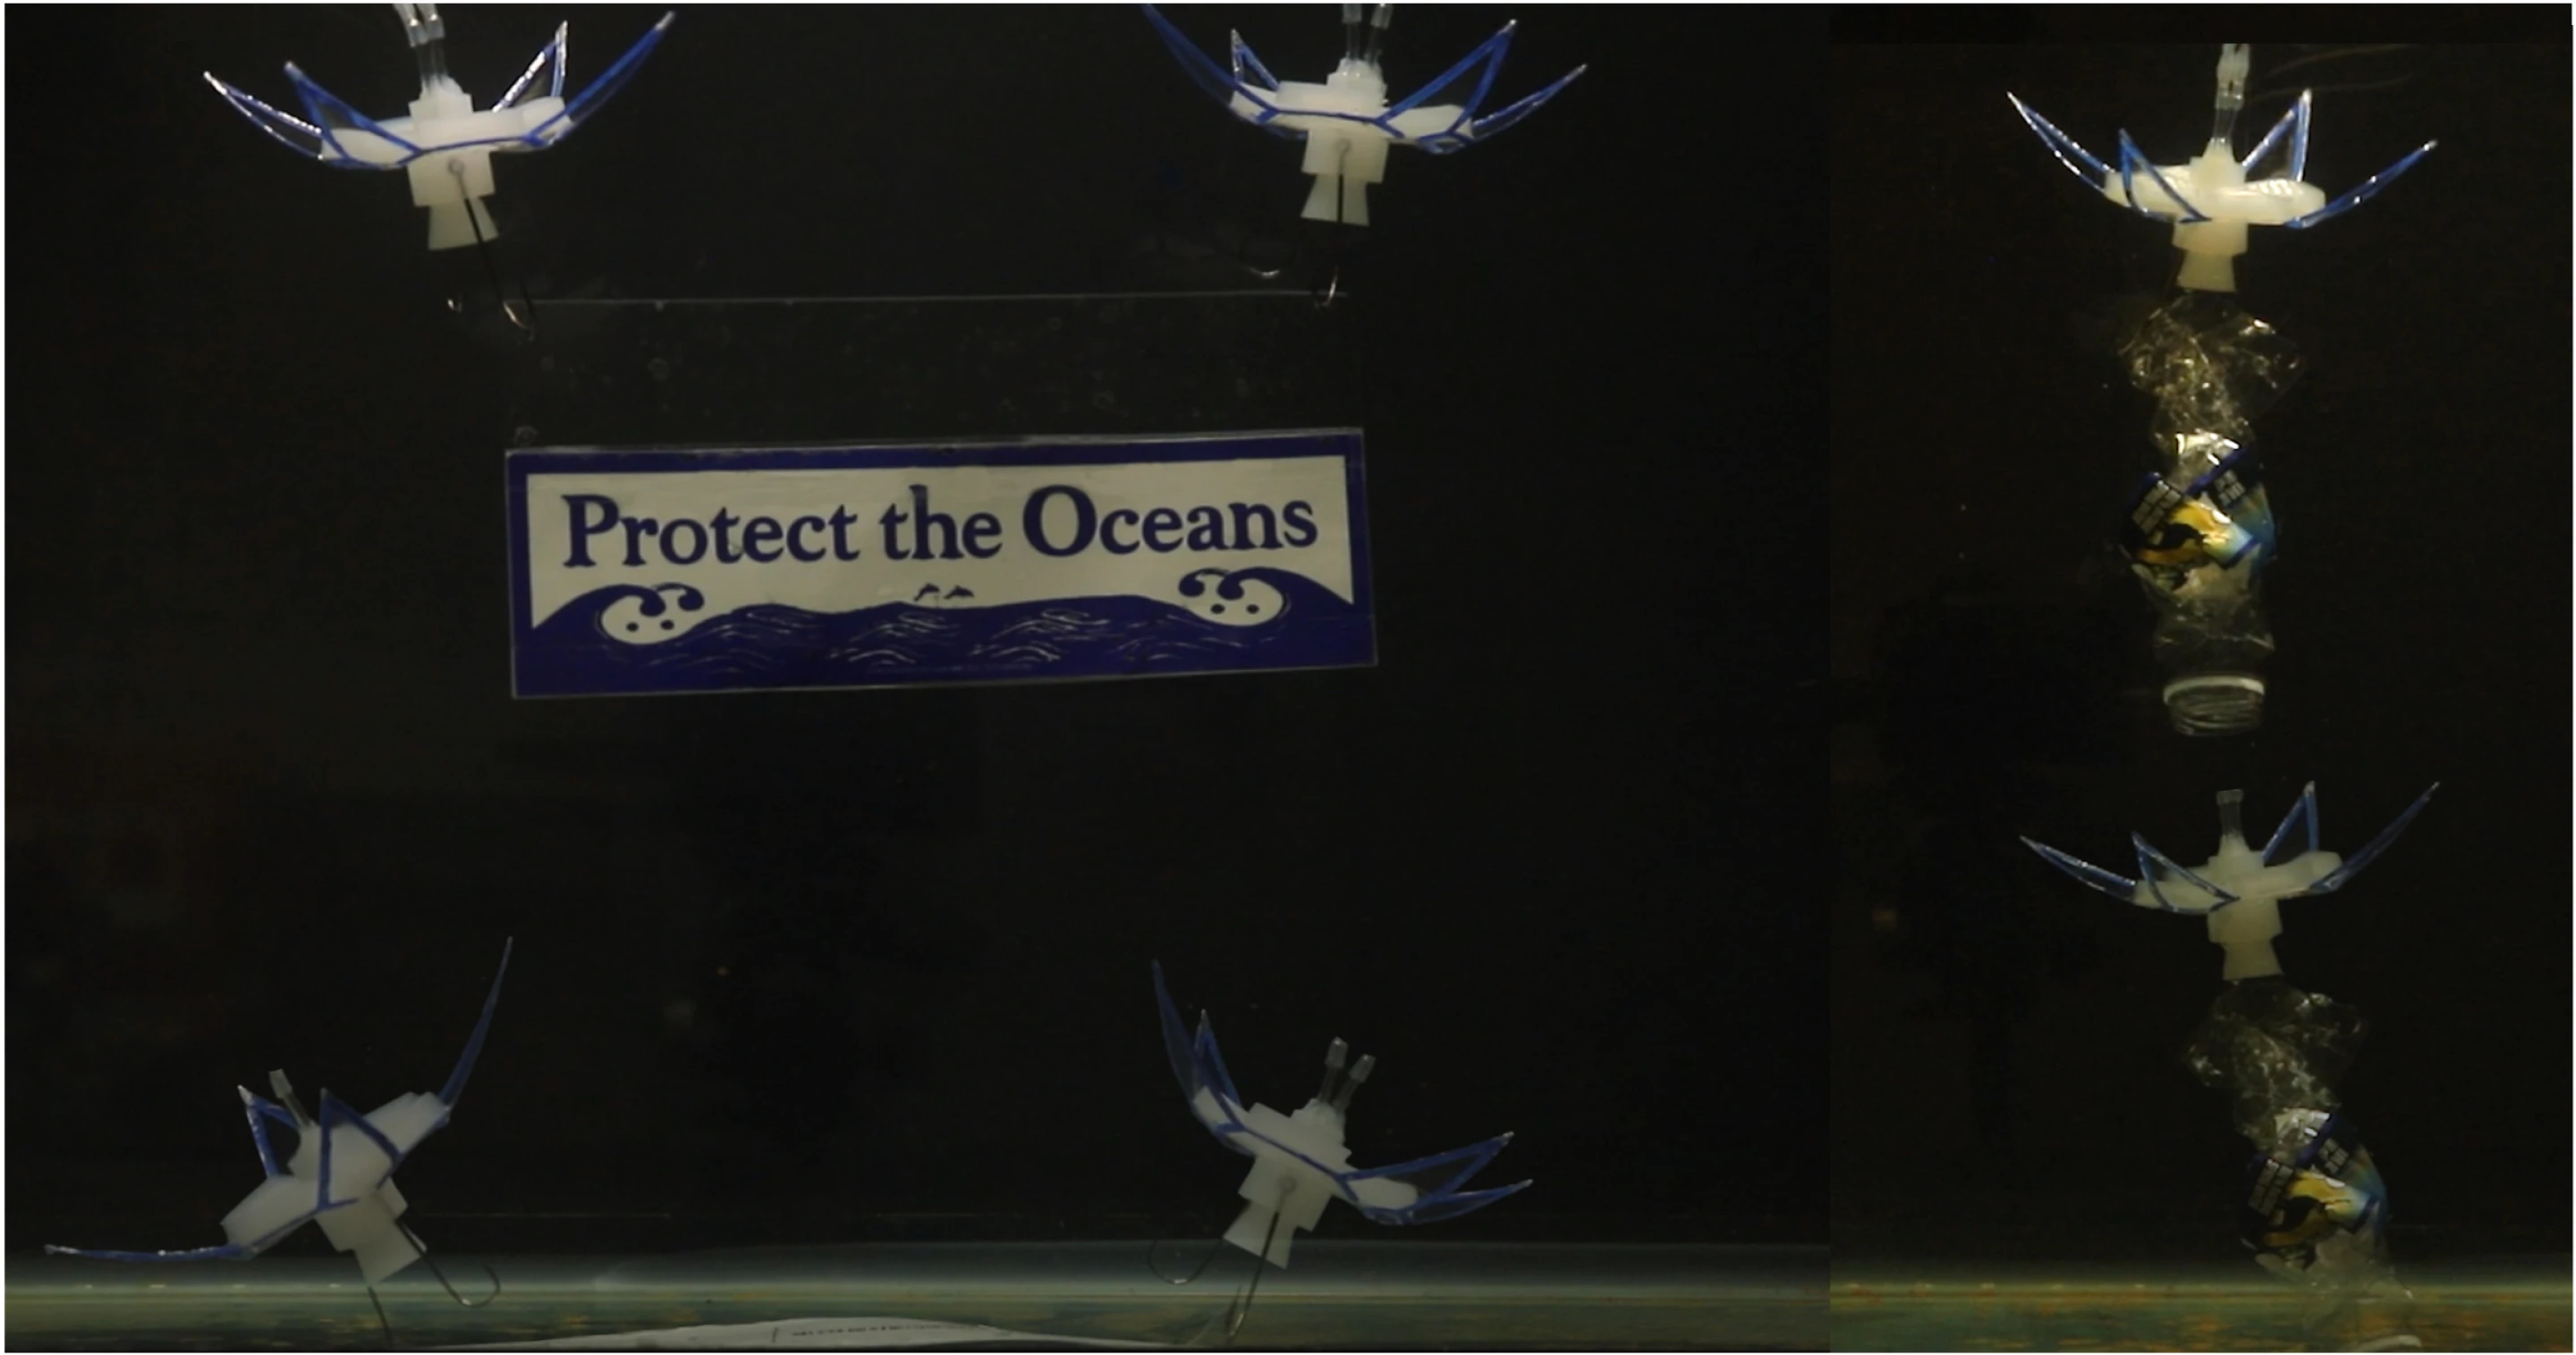
Le premier mode est appelé « mode méduse » par les chercheurs. Lorsque les deux actionneurs fonctionnent en même temps, les quatre ailes du robot se courbent rapidement vers le bas, poussant le débit d'eau et se déplaçant vers le haut. Une fois l'entraînement arrêté, les membres de l'aile reprennent leur forme d'origine grâce à leur propre élasticité, et le robot change d'état de mouvement et se déplace vers le bas. En ajustant la fréquence d'action, le robot peut continuer à monter et descendre, ou il peut ralentir son mouvement et maintenir un état proche du vol stationnaire dans l'eau.
Le deuxième mode est le « mode poisson ». À ce moment-là, les chercheurs n’ont activé qu’un seul des canaux d’entraînement, provoquant un mouvement asymétrique des structures des deux côtés du robot. Le balancement d’un membre de l’aile est similaire à la façon dont un poisson utilise sa nageoire caudale pour propulser le robot vers l’avant ou vers l’arrière. En contrôlant l'entrée du moteur, l'action de propulsion peut également être modifiée pour adapter le robot à différentes directions de mouvement.
Le troisième mode est le « mode rotor ». Les chercheurs contrôlent alternativement les deux canaux d’entraînement pour que les membres des ailes produisent différents mouvements en séquence, entraînant ainsi le robot à tourner autour de son propre axe. Cette capacité permet au robot d’ajuster son orientation dans l’eau, fournissant ainsi la base des opérations ultérieures de navigation et d’orientation tridimensionnelles.
Ces trois modes combinés permettent au robot de se déplacer dans des directions telles que le haut et le bas, l'avant et l'arrière et la rotation. L'équipe a noté que, généralement, pour obtenir une amplitude de mouvement similaire, les conceptions traditionnelles peuvent nécessiter au moins six actionneurs, alors que ce robot n'en nécessite que deux. La clé réside dans un concept de conception appelé « intelligence mécanique ».
La soi-disant intelligence mécanique fait référence à la réalisation de certaines fonctions de contrôle grâce aux caractéristiques physiques de la structure elle-même, plutôt que de laisser toutes les actions à des moteurs indépendants et à des systèmes électroniques complexes. Dans ce robot, les membres flexibles des ailes peuvent rapidement reprendre leur forme originale après avoir été pliés sous l'effet d'une force. L'énergie élastique stockée et libérée dans la structure aide le robot à produire des mouvements rapides et réguliers. Les chercheurs profitent de cette propriété pour convertir une action de conduite limitée en de nombreuses formes de mouvement différentes.
Cette conception est également étroitement liée à l'orientation du développement des robots logiciels. Les robots sous-marins traditionnels s'appuient généralement sur des structures rigides, des propulseurs multiples et des systèmes de contrôle d'attitude complexes pour effectuer leurs mouvements, tandis que les robots souples exploitent davantage les capacités de déformation des matériaux flexibles pour interagir avec l'environnement. Pour les équipements devant fonctionner dans des environnements sous-marins complexes, la réduction du nombre de pièces mécaniques devrait non seulement simplifier la structure, mais également réduire la charge de contrôle et de maintenance.
Dans l'expérience, l'équipe de recherche a également analysé les changements dans le débit d'eau environnant lorsque le robot se déplaçait. Les chercheurs ont utilisé la technologie de vélocimétrie par image de particules pour observer le mouvement de l’écoulement de l’eau et l’ont combinée avec des simulations informatiques de dynamique des fluides pour étudier les structures vortex formées sous différents modes de mouvement. Ces analyses aident à expliquer comment le robot génère une propulsion grâce aux mouvements des membres de l'aile et comment les mouvements de rotation créent des couples correspondants.
Les résultats expérimentaux montrent que la vitesse de nage maximale du robot atteint 1,64 longueurs de corps par seconde et que sa vitesse de rotation maximale est de 90 degrés par seconde. Les chercheurs ont également signalé une valeur minimale de 17,6 pour leur mesure du coût de transport, qui mesure la consommation d'énergie nécessaire au déplacement d'un robot. Des résultats pertinents montrent qu'il est possible d'utiliser des structures simples pour réaliser un mouvement multimode, mais ces données expérimentales ne signifient pas que toutes les exigences de performance requises pour les opérations océaniques réelles sont atteintes.
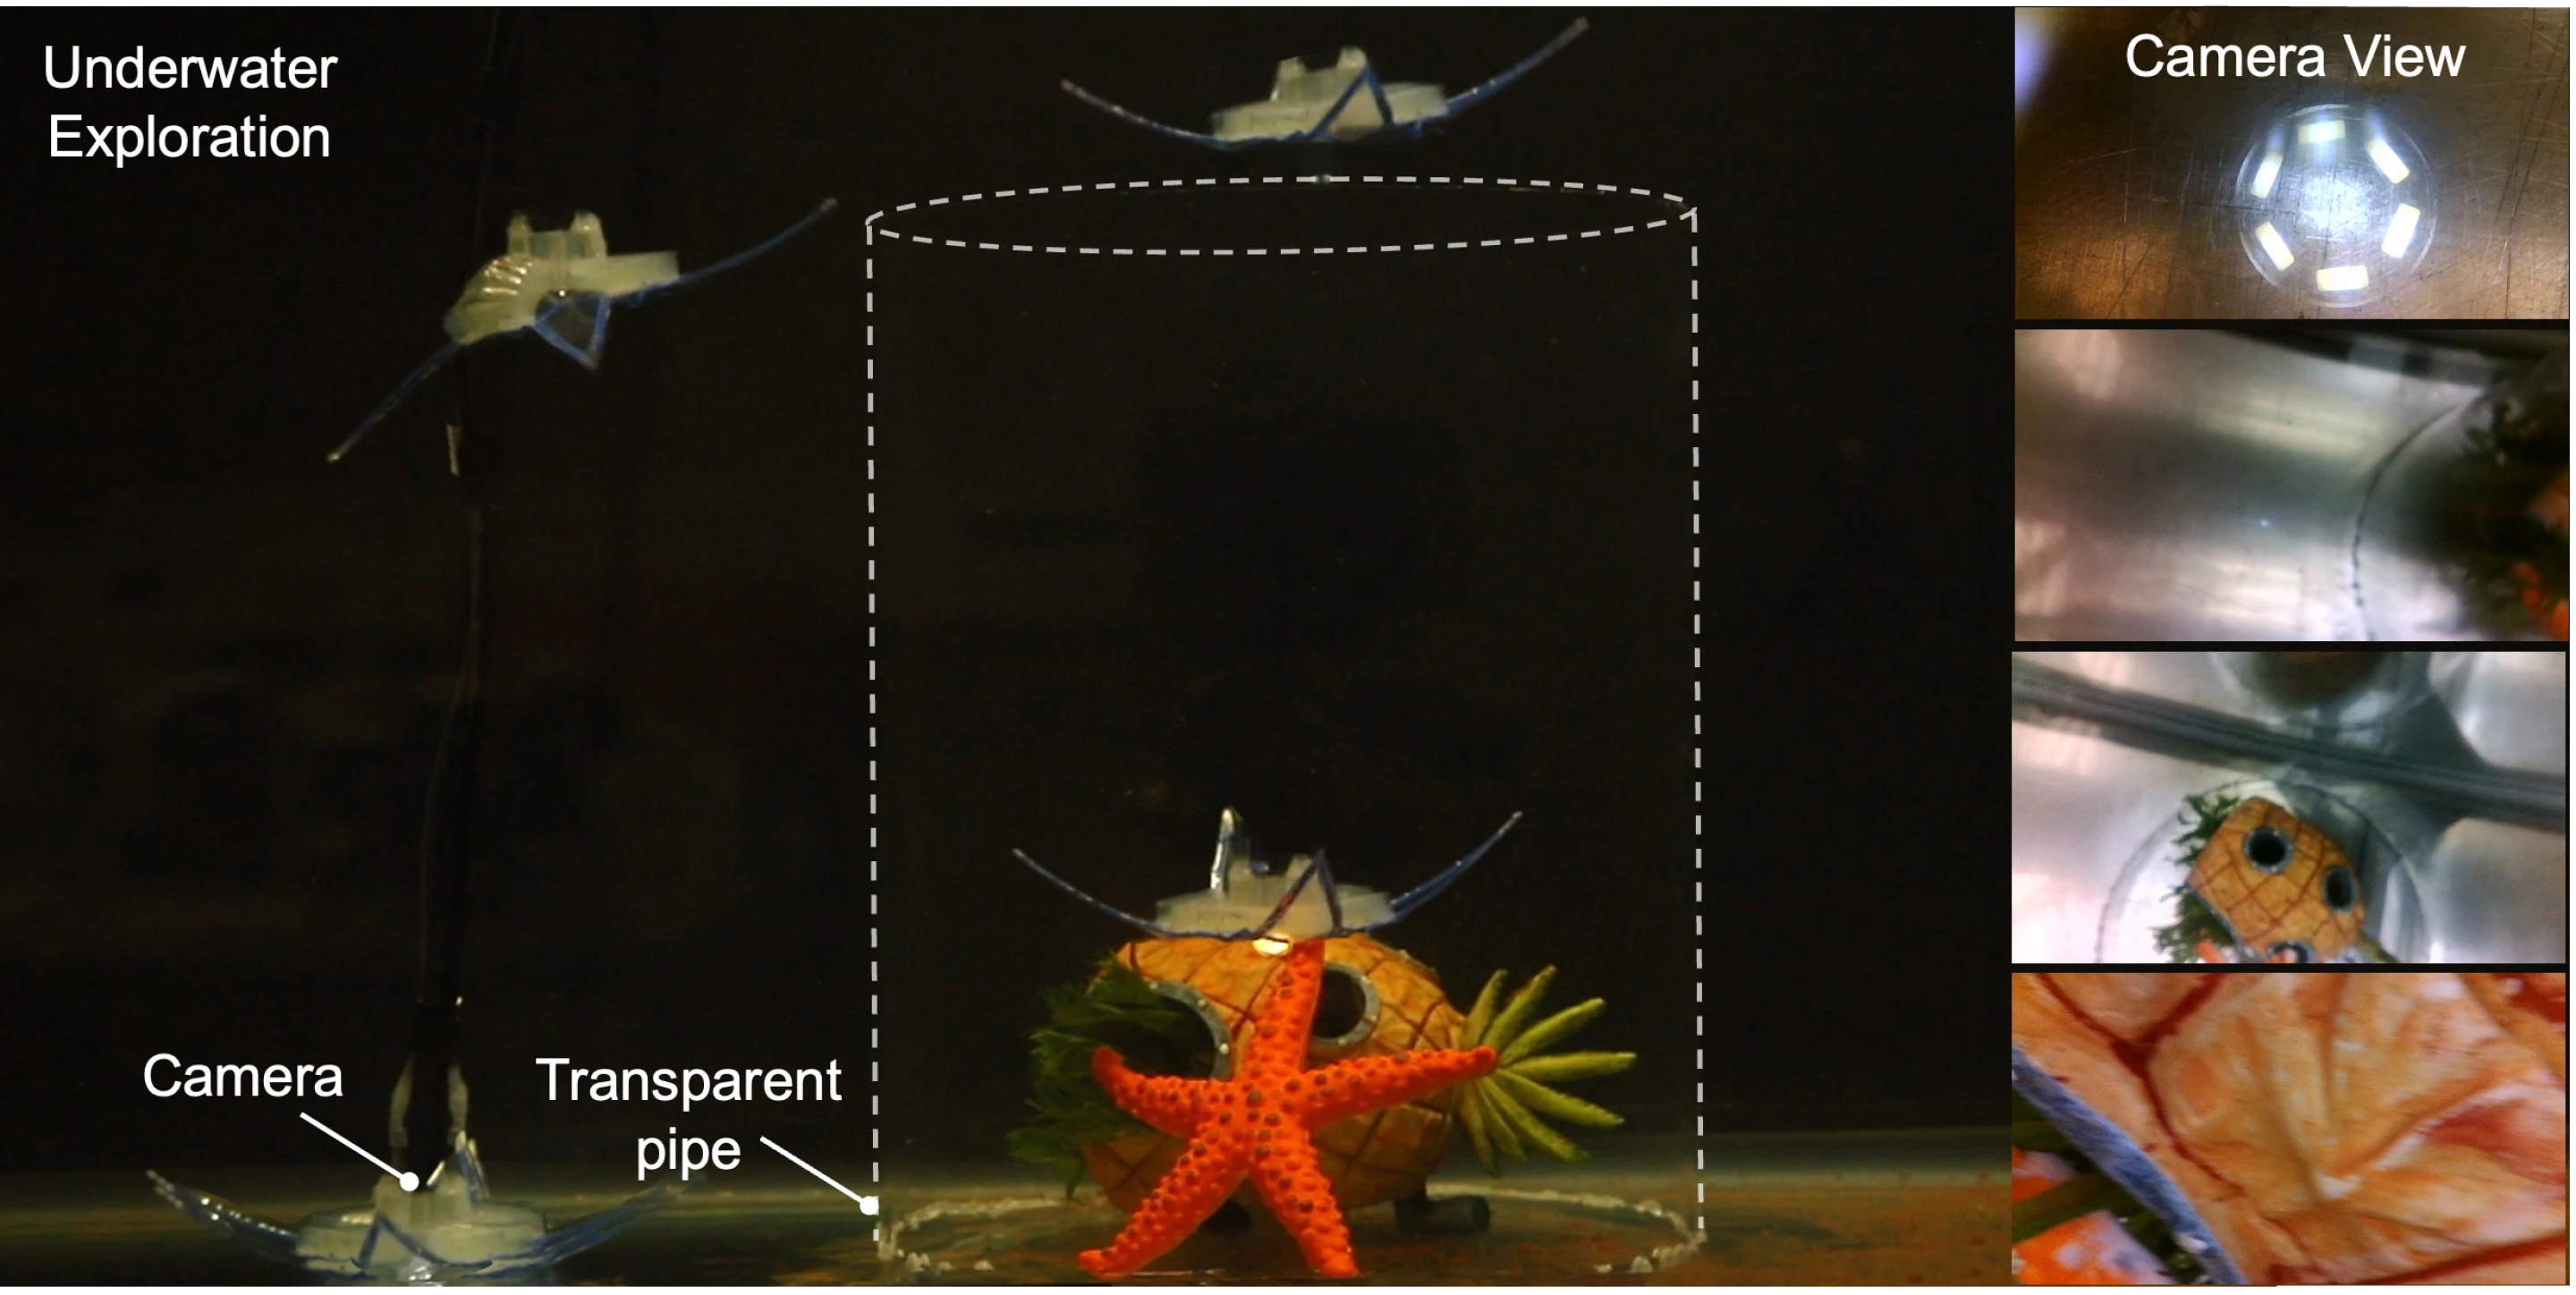
L'équipe de recherche a démontré certaines utilisations potentielles de la plate-forme, notamment le transport de caméras sous-marines pour explorer l'environnement, le transport ou le levage d'objets sous-marins et la possibilité pour plusieurs robots de travailler ensemble. En ajoutant des caméras, des pinces ou d'autres équipements auxiliaires, les futurs robots pourraient être utilisés pour des tâches telles que la surveillance de l'environnement sous-marin, les enquêtes sur la pollution marine et la récupération d'objets sous-marins.
Les chercheurs envisagent également que plusieurs robots puissent effectuer des tâches ensemble. Par exemple, un seul robot est chargé d’observer et de localiser des objets, tandis que d’autres robots aident à transporter ou à collecter des objets. Cependant, ces applications restent des axes de développement potentiels, et les capacités opérationnelles à long terme, la durée d'endurance, les méthodes de communication et la stabilité du robot dans des écoulements d'eau complexes dans des environnements océaniques réels nécessitent une vérification plus approfondie.
Actuellement, le robot s'appuie toujours sur un entraînement pneumatique. L'équipe de recherche a déclaré que les travaux de suivi comprendront le développement d'une version entièrement sans fil et la collaboration avec des chercheurs d'autres domaines pour explorer des scénarios d'application plus spécifiques. Le passage au sans fil contribuera à réduire les contraintes de connectivité entre les équipements et les systèmes de contrôle externes, mais introduira également de nouveaux défis en matière d'alimentation électrique, de contrôle et de communications sous-marines.
Ce résultat de recherche a été publié dans la revue en libre accès "Science Advances", et l'article est intitulé "Robot nageur à corps mou à conduite minimale imitant un crinoïde à crête de plumes pour obtenir une maniabilité tridimensionnelle multimode". La recherche montre que les robots n’ont pas nécessairement besoin d’ajouter continuellement des moteurs, des capteurs et des systèmes de contrôle pour gagner en maniabilité. En concevant rationnellement des structures flexibles et en exploitant pleinement les caractéristiques d’élasticité et de mouvement du matériau lui-même, des systèmes mécaniques relativement simples peuvent également réaliser des actions complexes.
Pour le domaine de la robotique sous-marine, cette idée pourrait avoir une signification plus large. À l’avenir, les chercheurs pourront peut-être apprendre des mécanismes de mouvement d’un plus grand nombre d’organismes marins pour développer des robots souples dotés de structures plus simples et de méthodes de mouvement plus diversifiées, afin qu’ils puissent jouer un rôle dans des tâches telles que la surveillance de l’environnement, l’exploration sous-marine et les opérations spatiales complexes.
Commentaires