Résumé :
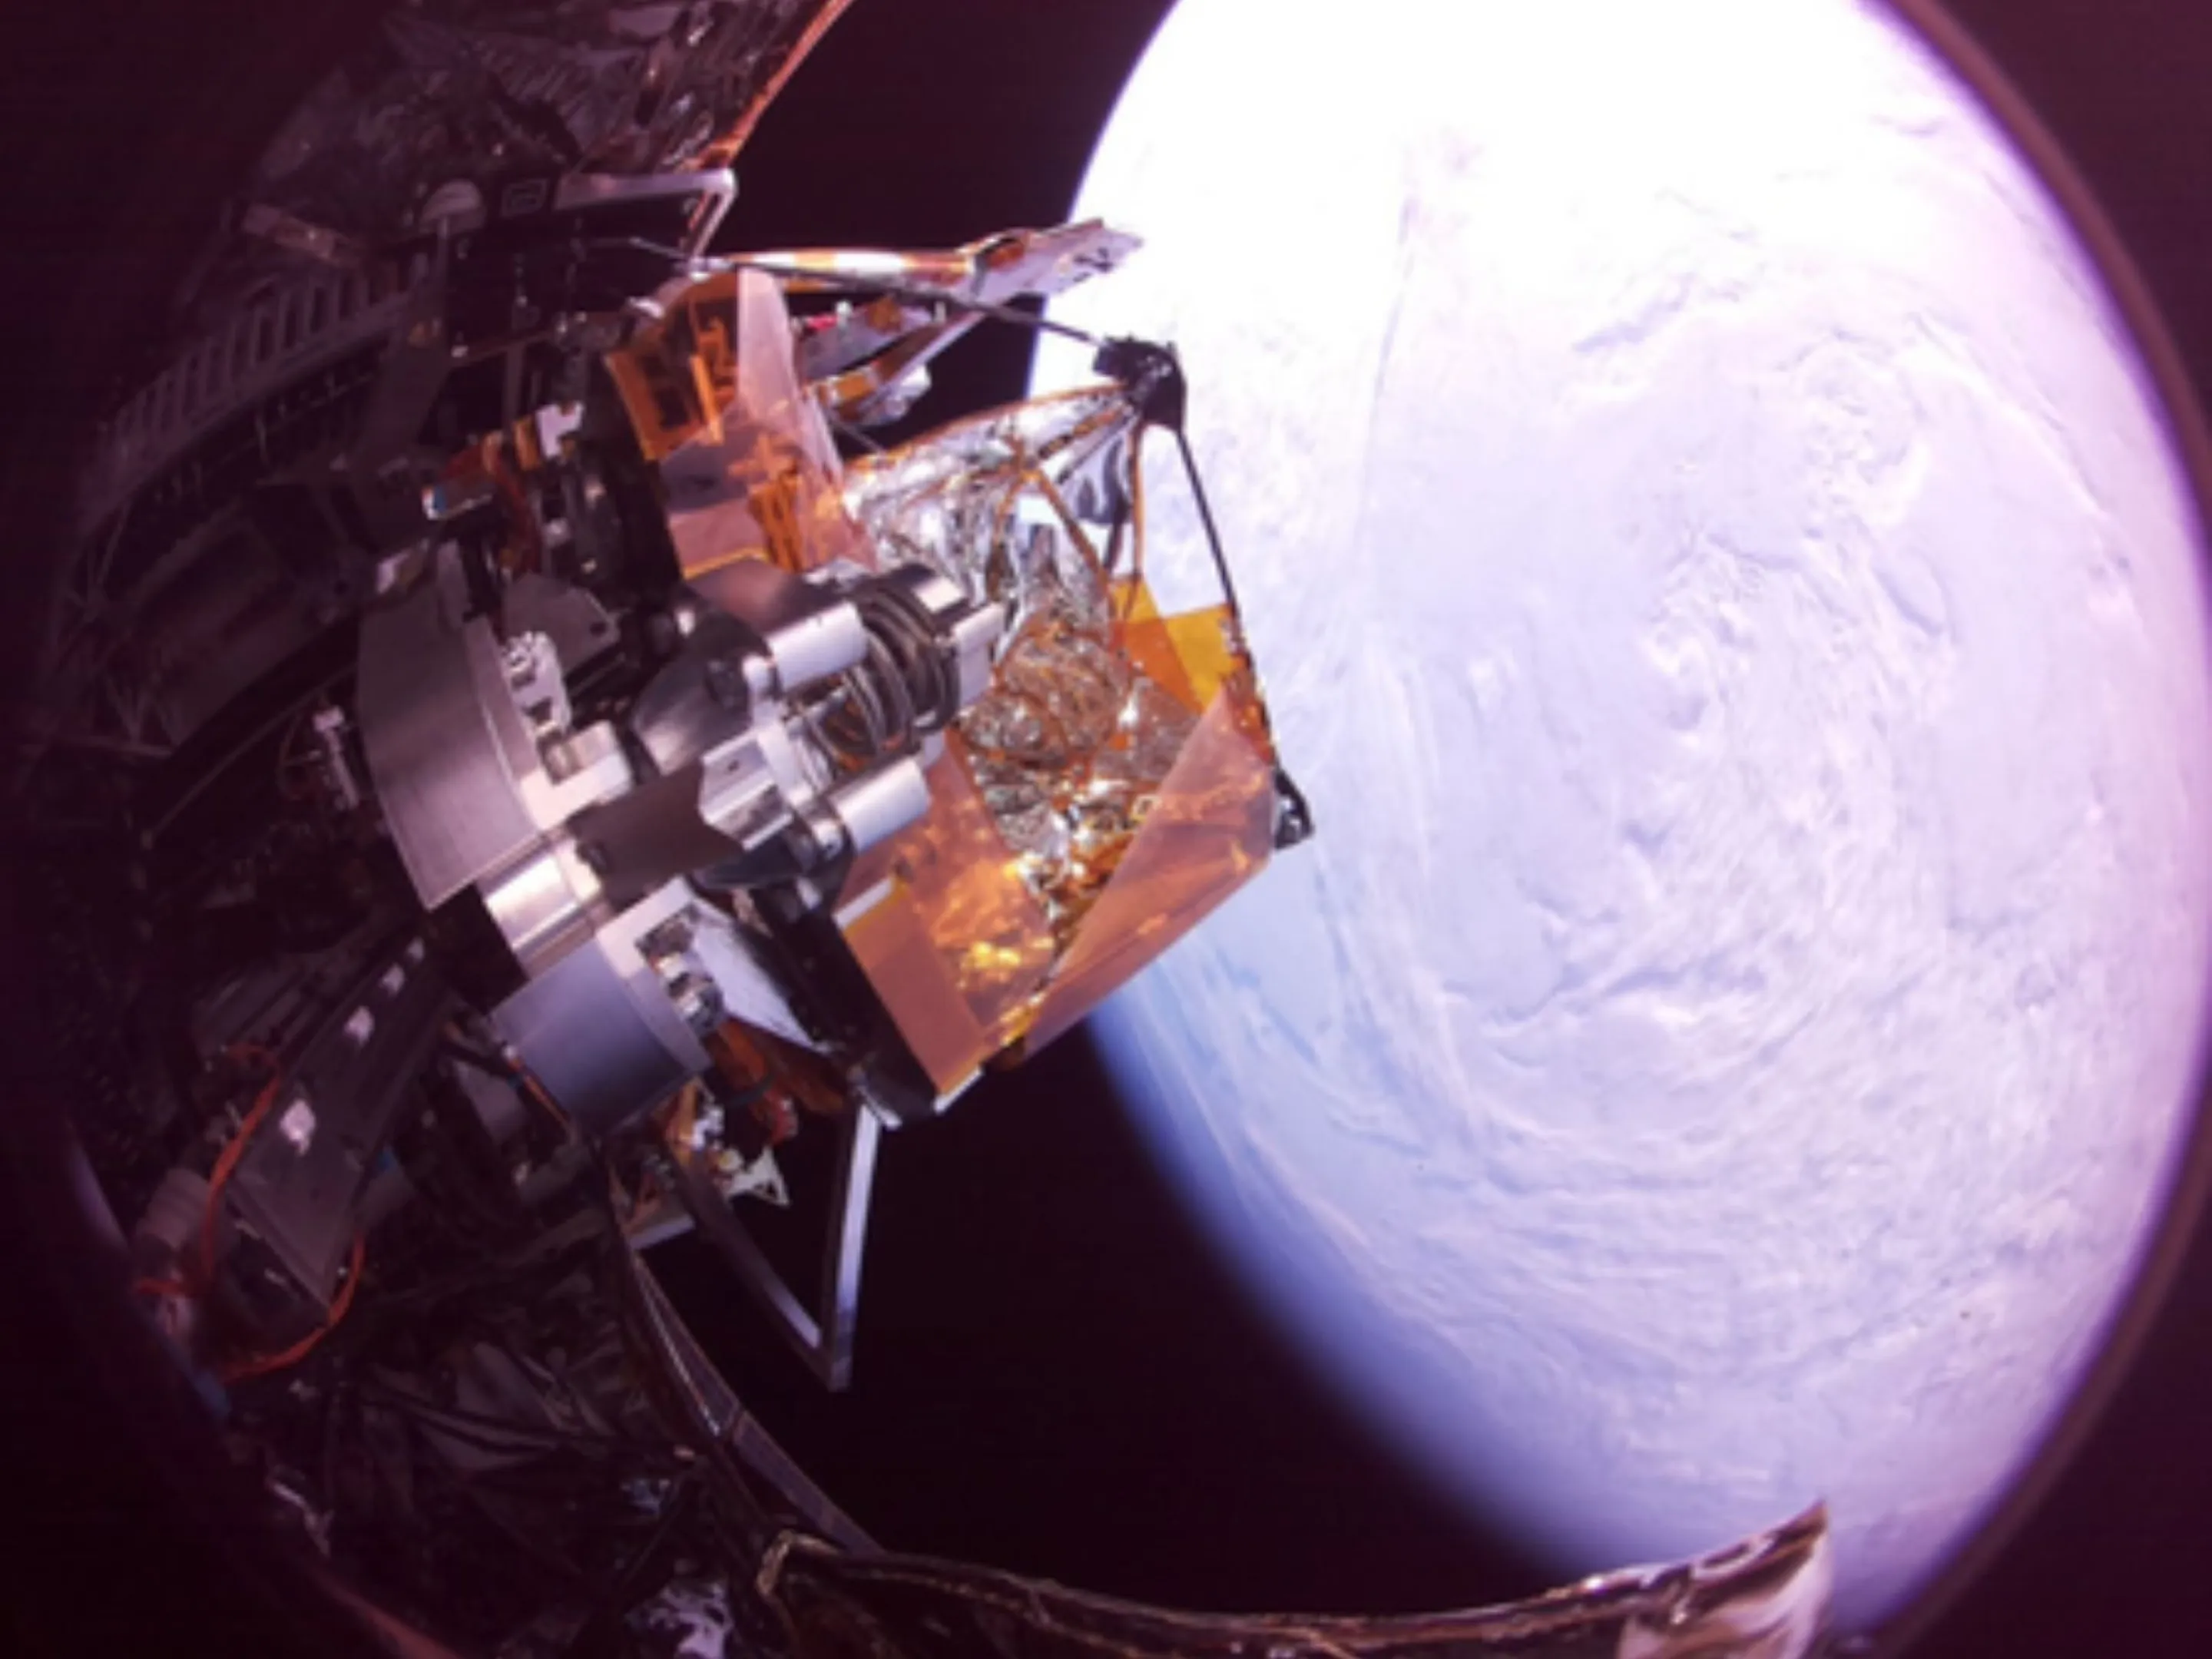
Sur la route vers la construction d’infrastructures spatiales à plus grande échelle pour l’humanité, une étape importante a récemment été franchie. Un robot développé par le California Institute of Technology et financé par la Defense Advanced Research Projects Agency (DARPA) des États-Unis a réalisé avec succès une tâche d’assemblage de structure en orbite. L’équipe de recherche a appelé cela la première fois que les humains parviennent à construire une structure autonome dans l’espace.
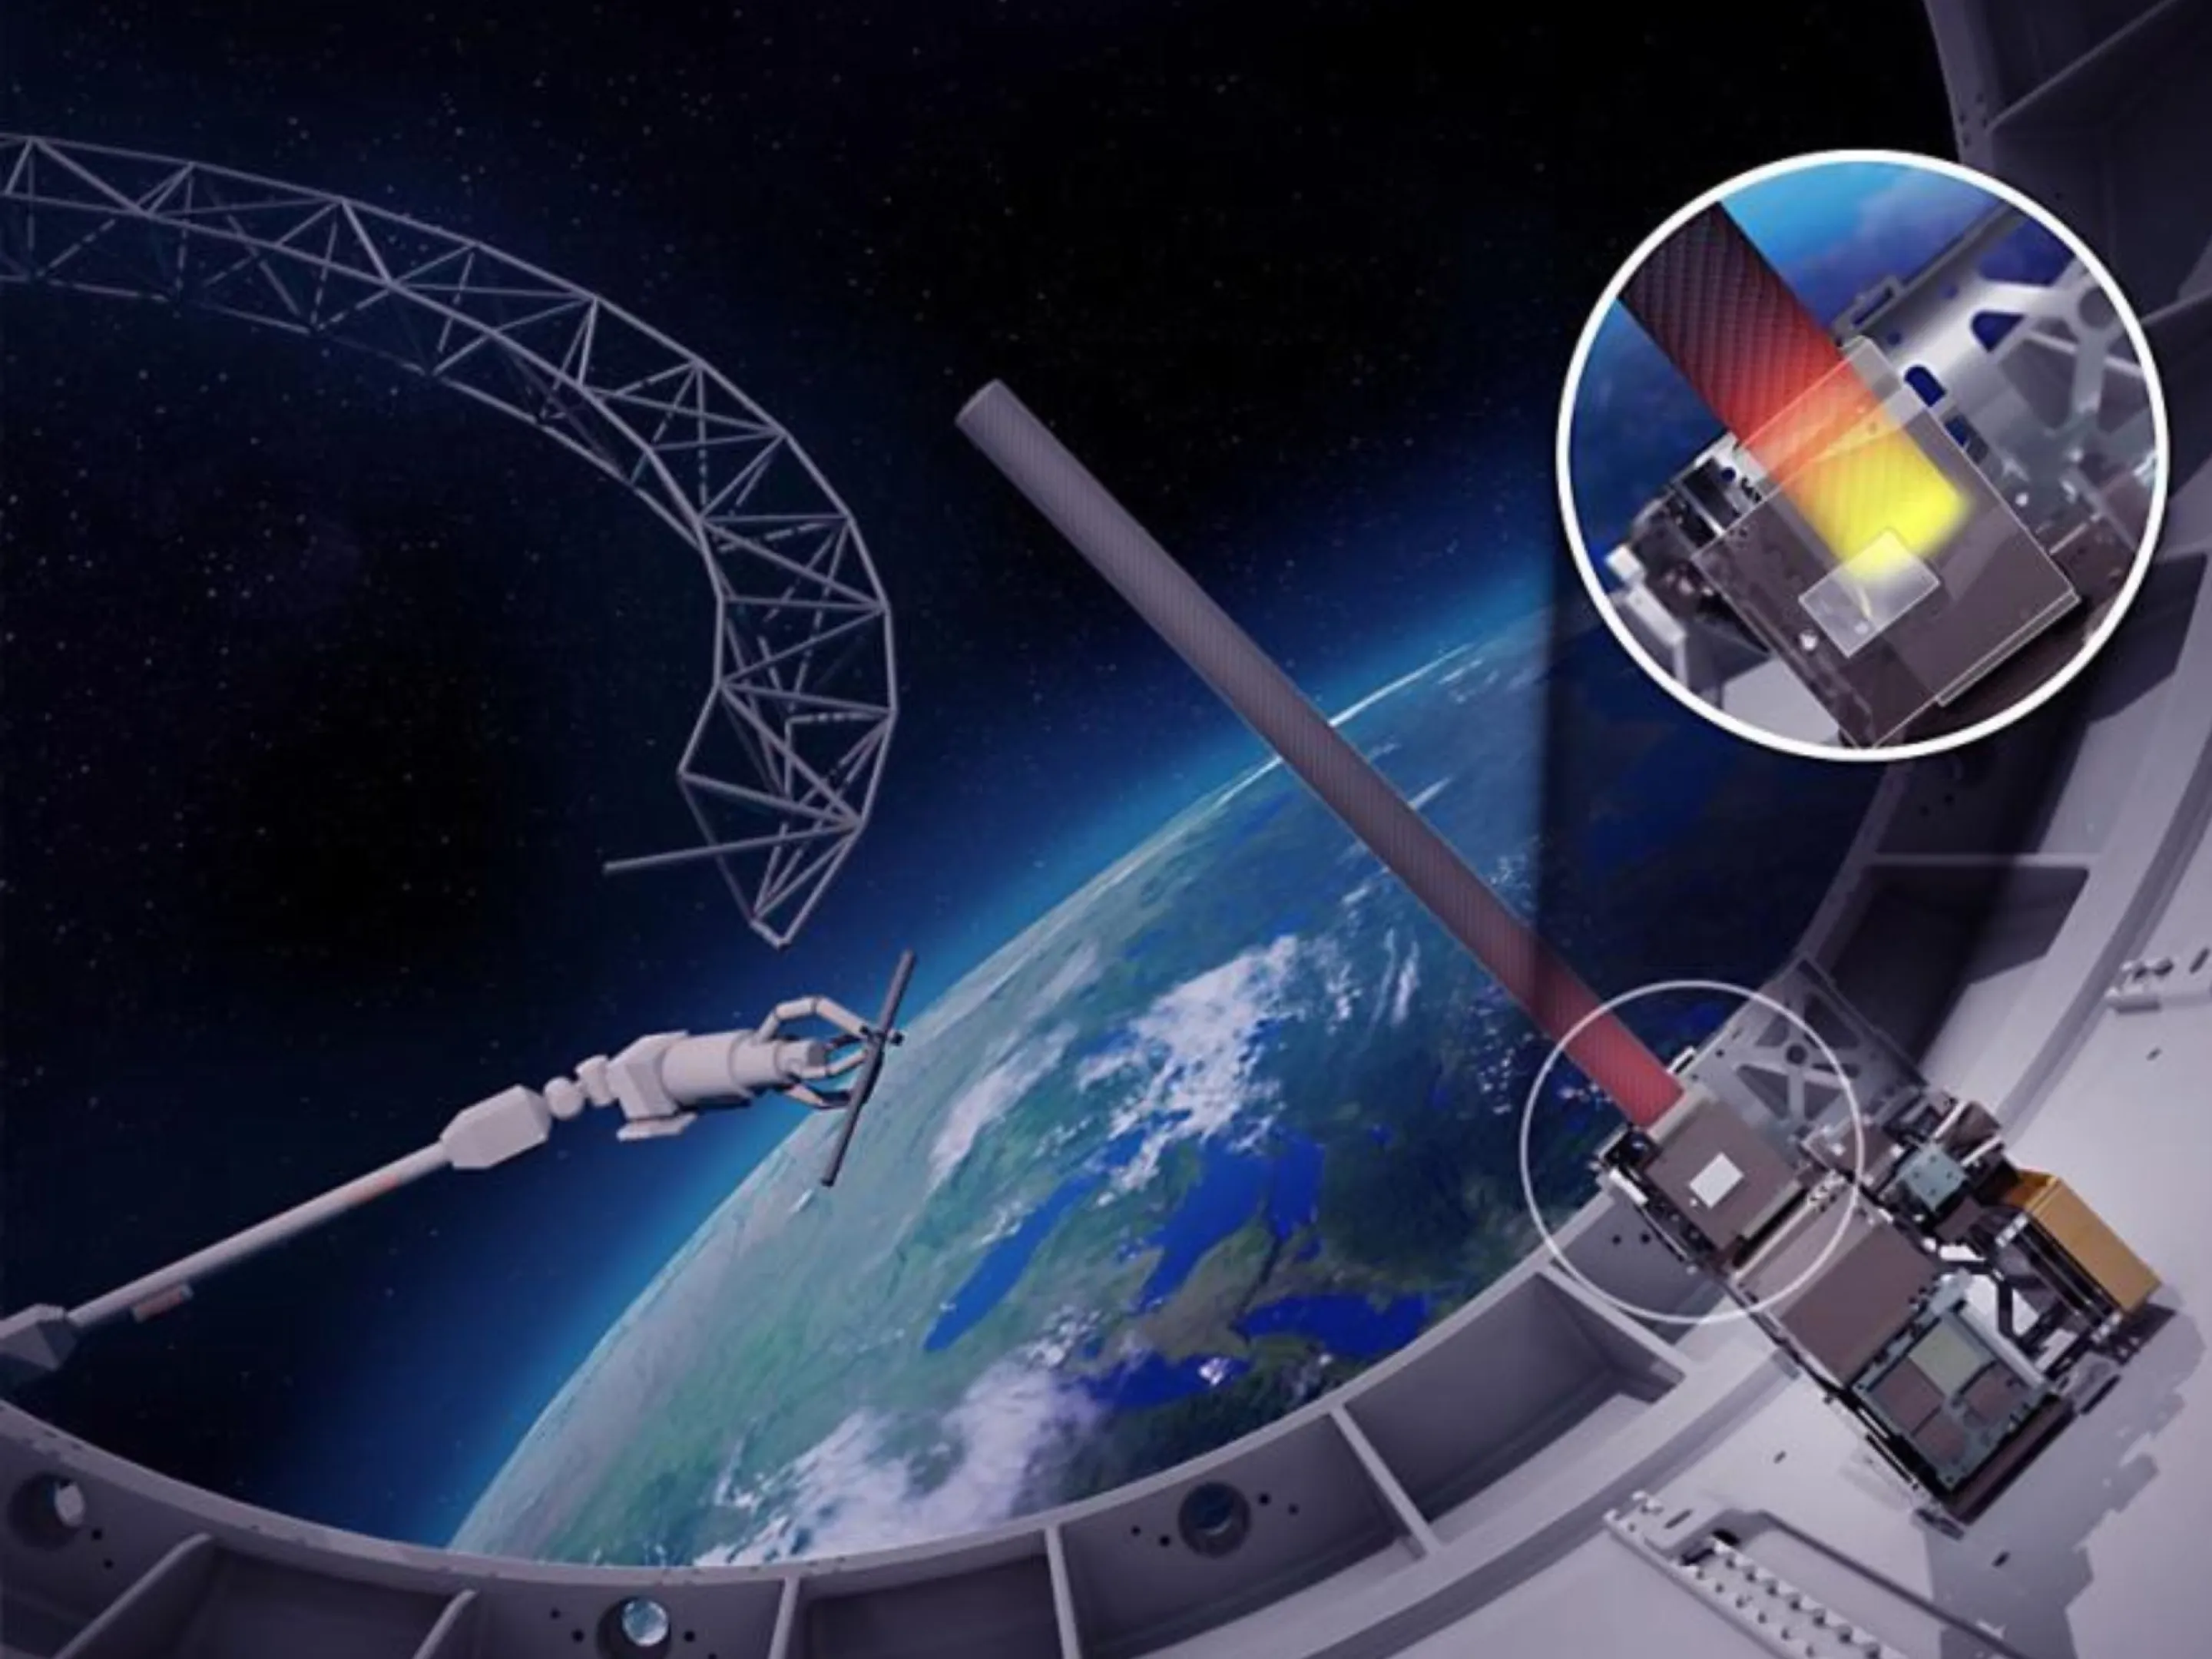
Pendant longtemps, l'envoi de gros équipements en orbite terrestre a été confronté à des coûts élevés et à des limitations techniques. En revanche, il est plus réalisable de lancer séparément des composants plus petits, puis de les assembler en orbite. Cependant, l'assemblage spatial traditionnel nécessite généralement la participation d'astronautes, et dans un espace rempli de radiations et d'environnements sous vide, plus la durée de l'opération humaine est courte, meilleure est la sécurité.
Le robot effectuant cette mission fait partie du "Projet d'assemblage de réflecteurs de tension spatiale autonomes" (ASTRA). L'objectif du projet est d'utiliser des tuyaux composites, des connecteurs en aluminium et des films réfléchissants pour construire un système d'antenne réfléchissante en orbite d'un diamètre d'environ 1,4 mètre. En raison du temps de mission limité, les deux sections de la structure en treillis ont été pré-assemblées avant le lancement, tandis que le robot est chargé d'assembler la troisième section de la structure en orbite pour terminer la vérification des clés.
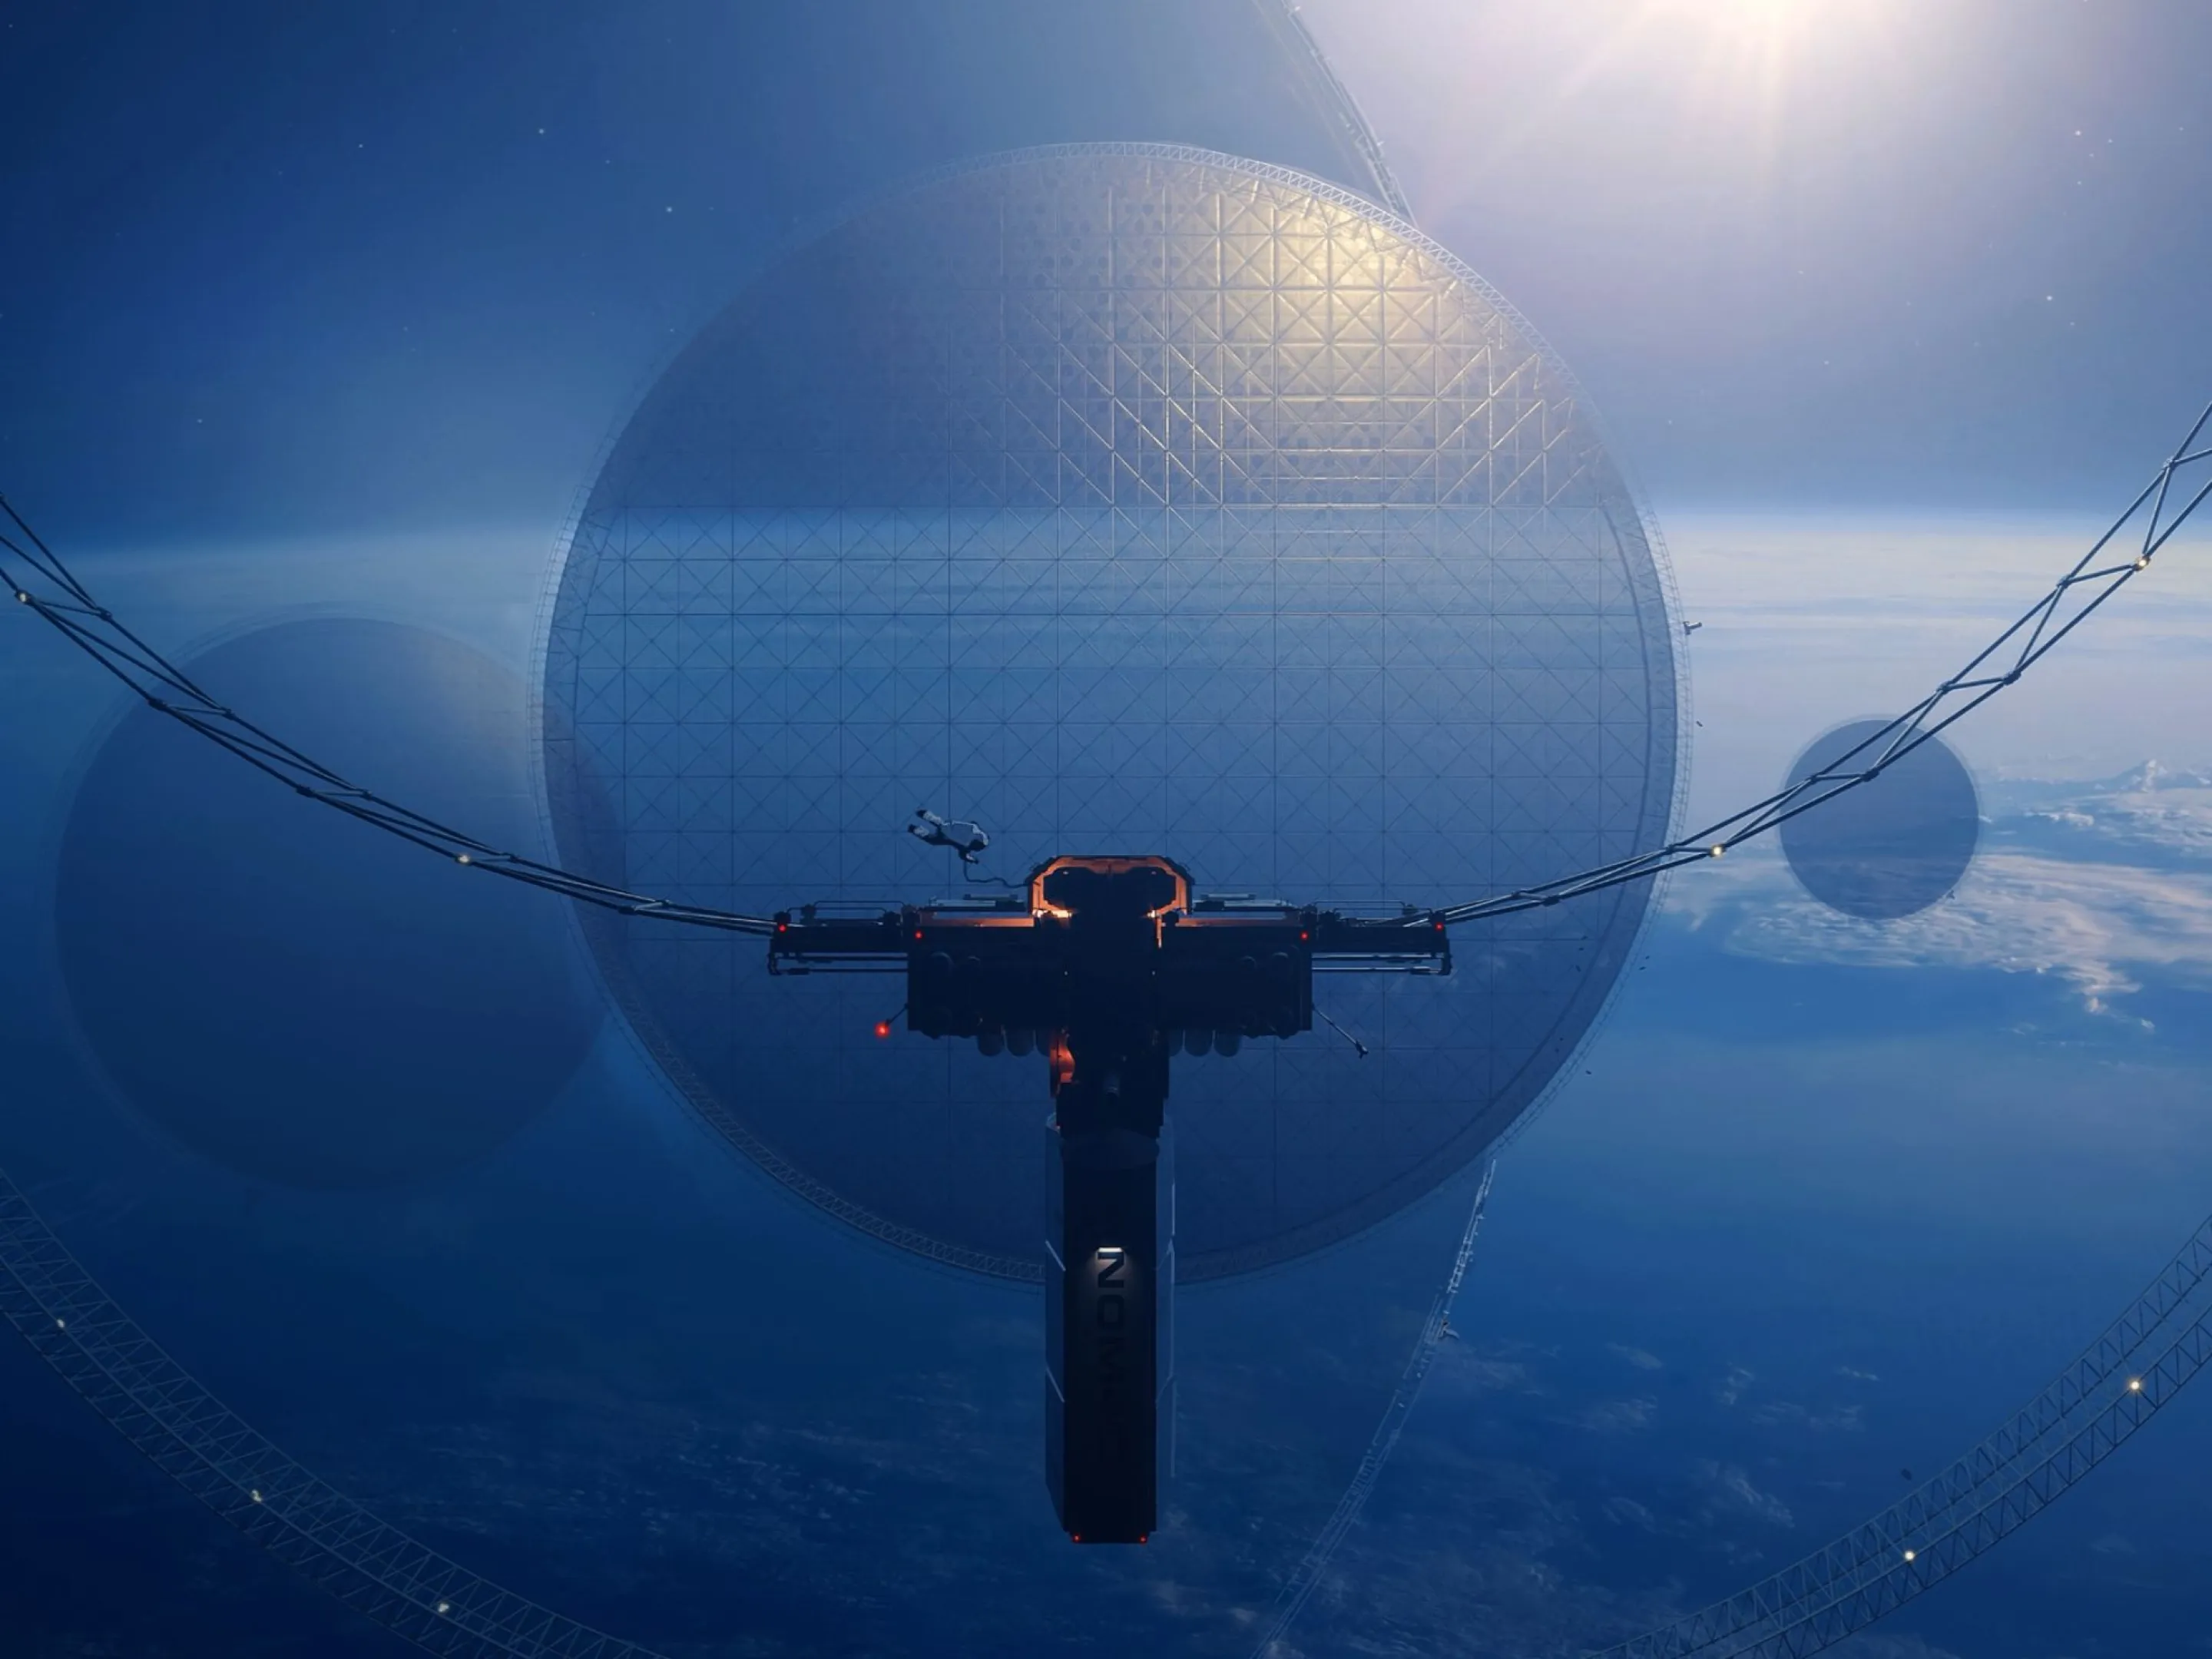
Bien que le résultat final soit encore loin d'être une antenne de communication complète, Andrew DeTore, directeur du "Novel Orbital and Lunar Manufacturing, Materials and Efficient Design Program" (NOM4D) de la DARPA, a déclaré que cette démonstration prouvait la faisabilité de la construction d'installations à très grande échelle dans l'espace dans le futur. Il a souligné qu'à l'avenir, les humains espèrent construire des structures orbitales d'une longueur de plusieurs kilomètres, mais que la technologie existante ne peut pas encore atteindre cet objectif.
La vision à long terme du programme NOM4D est d'envoyer des matières premières directement en orbite et d'achever la fabrication et l'assemblage dans l'environnement spatial. Les futures antennes, équipements optiques et panneaux solaires n’auront plus besoin de faire beaucoup de compromis pour s’adapter au processus de lancement de fusée, mais pourront être conçus et optimisés spécifiquement pour l’environnement opérationnel spatial.
La DARPA compare ce modèle à un jouet de construction. En répétant des étapes d’assemblage relativement simples, les robots peuvent éventuellement construire de grandes structures bien plus grandes qu’eux. L'équipe du projet a déclaré qu'au sein de l'équipement d'assemblage automatisé, chaque section de la structure est progressivement assemblée à partir de pièces, puis le treillis réfléchissant est installé et déployé une fois l'assemblage terminé. L'ensemble du processus ne repose pas sur des systèmes robotiques particulièrement complexes ou sur des algorithmes de pointe, mais permet plutôt des capacités de construction automatisées évolutives grâce à une ingénierie solide.
Cependant, la « construction indépendante » actuelle ne peut toujours pas être séparée du soutien de l'équipe au sol. En raison de communications orbitales limitées, le robot ne peut communiquer avec le sol que pendant quelques fenêtres d'une durée d'environ 15 minutes chaque jour. Les ingénieurs doivent évaluer les conditions sur site sur la base des photos renvoyées par le robot, effectuer des tests de simulation en utilisant le même équipement au sol, puis envoyer des instructions d'utilisation au robot en orbite après avoir confirmé la solution.
En fait, ce n’est pas la première fois que des robots participent à la construction spatiale. Lors de la construction de la Station spatiale internationale, le bras robotique canadien Canadarm2 était responsable du transport et du positionnement de grandes cabines et équipements, aidant ainsi les astronautes à terminer l'installation. Cependant, ces tâches consistent principalement à assembler de gros composants fabriqués sur le terrain, plutôt que de laisser des robots construire de manière autonome de nouvelles structures à partir d'un grand nombre de petites pièces.
Le domaine de la fabrication spatiale a également été exploré auparavant. En 2014, une imprimante 3D à bord de la Station spatiale internationale a produit avec succès les pièces de panneaux nécessaires à son propre assemblage d'extrudeuse, démontrant le potentiel de fabrication orbitale et d'auto-entretien des équipements. Depuis lors, la NASA a promu le projet « Archinaut One », également connu sous le nom d'OSAM-2, qui prévoit d'imprimer des poutres structurelles et de déployer des panneaux solaires en orbite, combinant l'impression 3D et la technologie d'exploitation robotique. Cependant, malgré certains résultats de vérification sur le terrain, le projet a finalement pris fin en 2023.
Aujourd'hui, le projet ASTRA fournit une preuve de concept importante pour l'assemblage étape par étape de structures de voie. Bien que le robot n’ait cette fois terminé que la construction d’une section de la structure en treillis, les chercheurs estiment que tout grand projet commence par l’installation du premier composant. Cette étape est particulièrement importante dans l’espace, à des centaines de millions de kilomètres de la quincaillerie la plus proche.
Commentaires