
Résumé :
L'équipe de recherche de l'Université de Fudan a développé un film polymère ultra-fin fixé aux pieds du robot, qui peut générer directement de l'électricité lorsqu'il touche un sol spécifique et déterminer le matériau et la rugosité de la surface sous les pieds à partir des signaux électriques. L'étude a été publiée dans la National Science Review. Il cible le problème d'alimentation électrique auquel les micro-robots sont confrontés depuis longtemps : les chercheurs ont souligné qu'un micro-robot pesant environ 1,7 gramme ne peut ramper que pendant environ deux minutes en utilisant une batterie commerciale ; si la durée de vie de la batterie doit être prolongée à deux heures, le poids de la batterie représentera environ 94 % du poids total du robot, dépassant de loin les capacités de densité énergétique des batteries au lithium existantes.
Cette couche de « peau » est constituée de polyacrylate de potassium réticulé et forme un film directement sur le pied du robot. L'épaisseur est d'environ 135 microns et la surface peut être réduite à environ 1 millimètre carré. Il n'utilise pas la friction ou la pression de la marche pour générer de l'électricité, mais une source d'énergie électrochimique ouverte : après que la plante du pied entre en contact avec des surfaces actives telles que l'aluminium et le zinc, le matériau broyé libère des électrons ; la couche de réaction platine/carbone sur la membrane utilise l'oxygène et l'eau présents dans l'air pour recevoir des électrons afin de former un courant électrique, et la réaction s'arrête immédiatement après avoir levé le pied. En d'autres termes, le robot consomme l'énergie chimique du matériau de contact et la surface métallique s'oxydera progressivement, au lieu d'obtenir une « électricité gratuite » qui peut être entretenue indéfiniment.
L'équipe de recherche rapporte que le film peut atteindre une densité de puissance de 133 milliwatts par centimètre carré sur la surface du zinc et de 103 milliwatts sur la surface de l'aluminium, soit environ un ordre de grandeur supérieur à celui des microbatteries classiques ; les matériaux disponibles incluent également le silicium, l’étain et le plomb. La taille du robot expérimental est d'environ 6,7 x 5,7 centimètres. Le rapport de recherche mentionne qu'il a accumulé plus de 10 000 pas, avec des tests continus s'étalant sur environ 150 jours, et qu'il a parcouru plus d'un million de pas après avoir consommé environ 2 grammes d'aluminium. L'équipe a également démontré que le robot grimpait sur une plaque métallique inclinée, allumait une LED et pilotait un émetteur Bluetooth ; la membrane peut fonctionner dans des environnements allant de moins 20 degrés Celsius à 80 degrés Celsius, et peut encore se décharger après avoir été laissée à 20 % d'humidité relative pendant 48 heures.
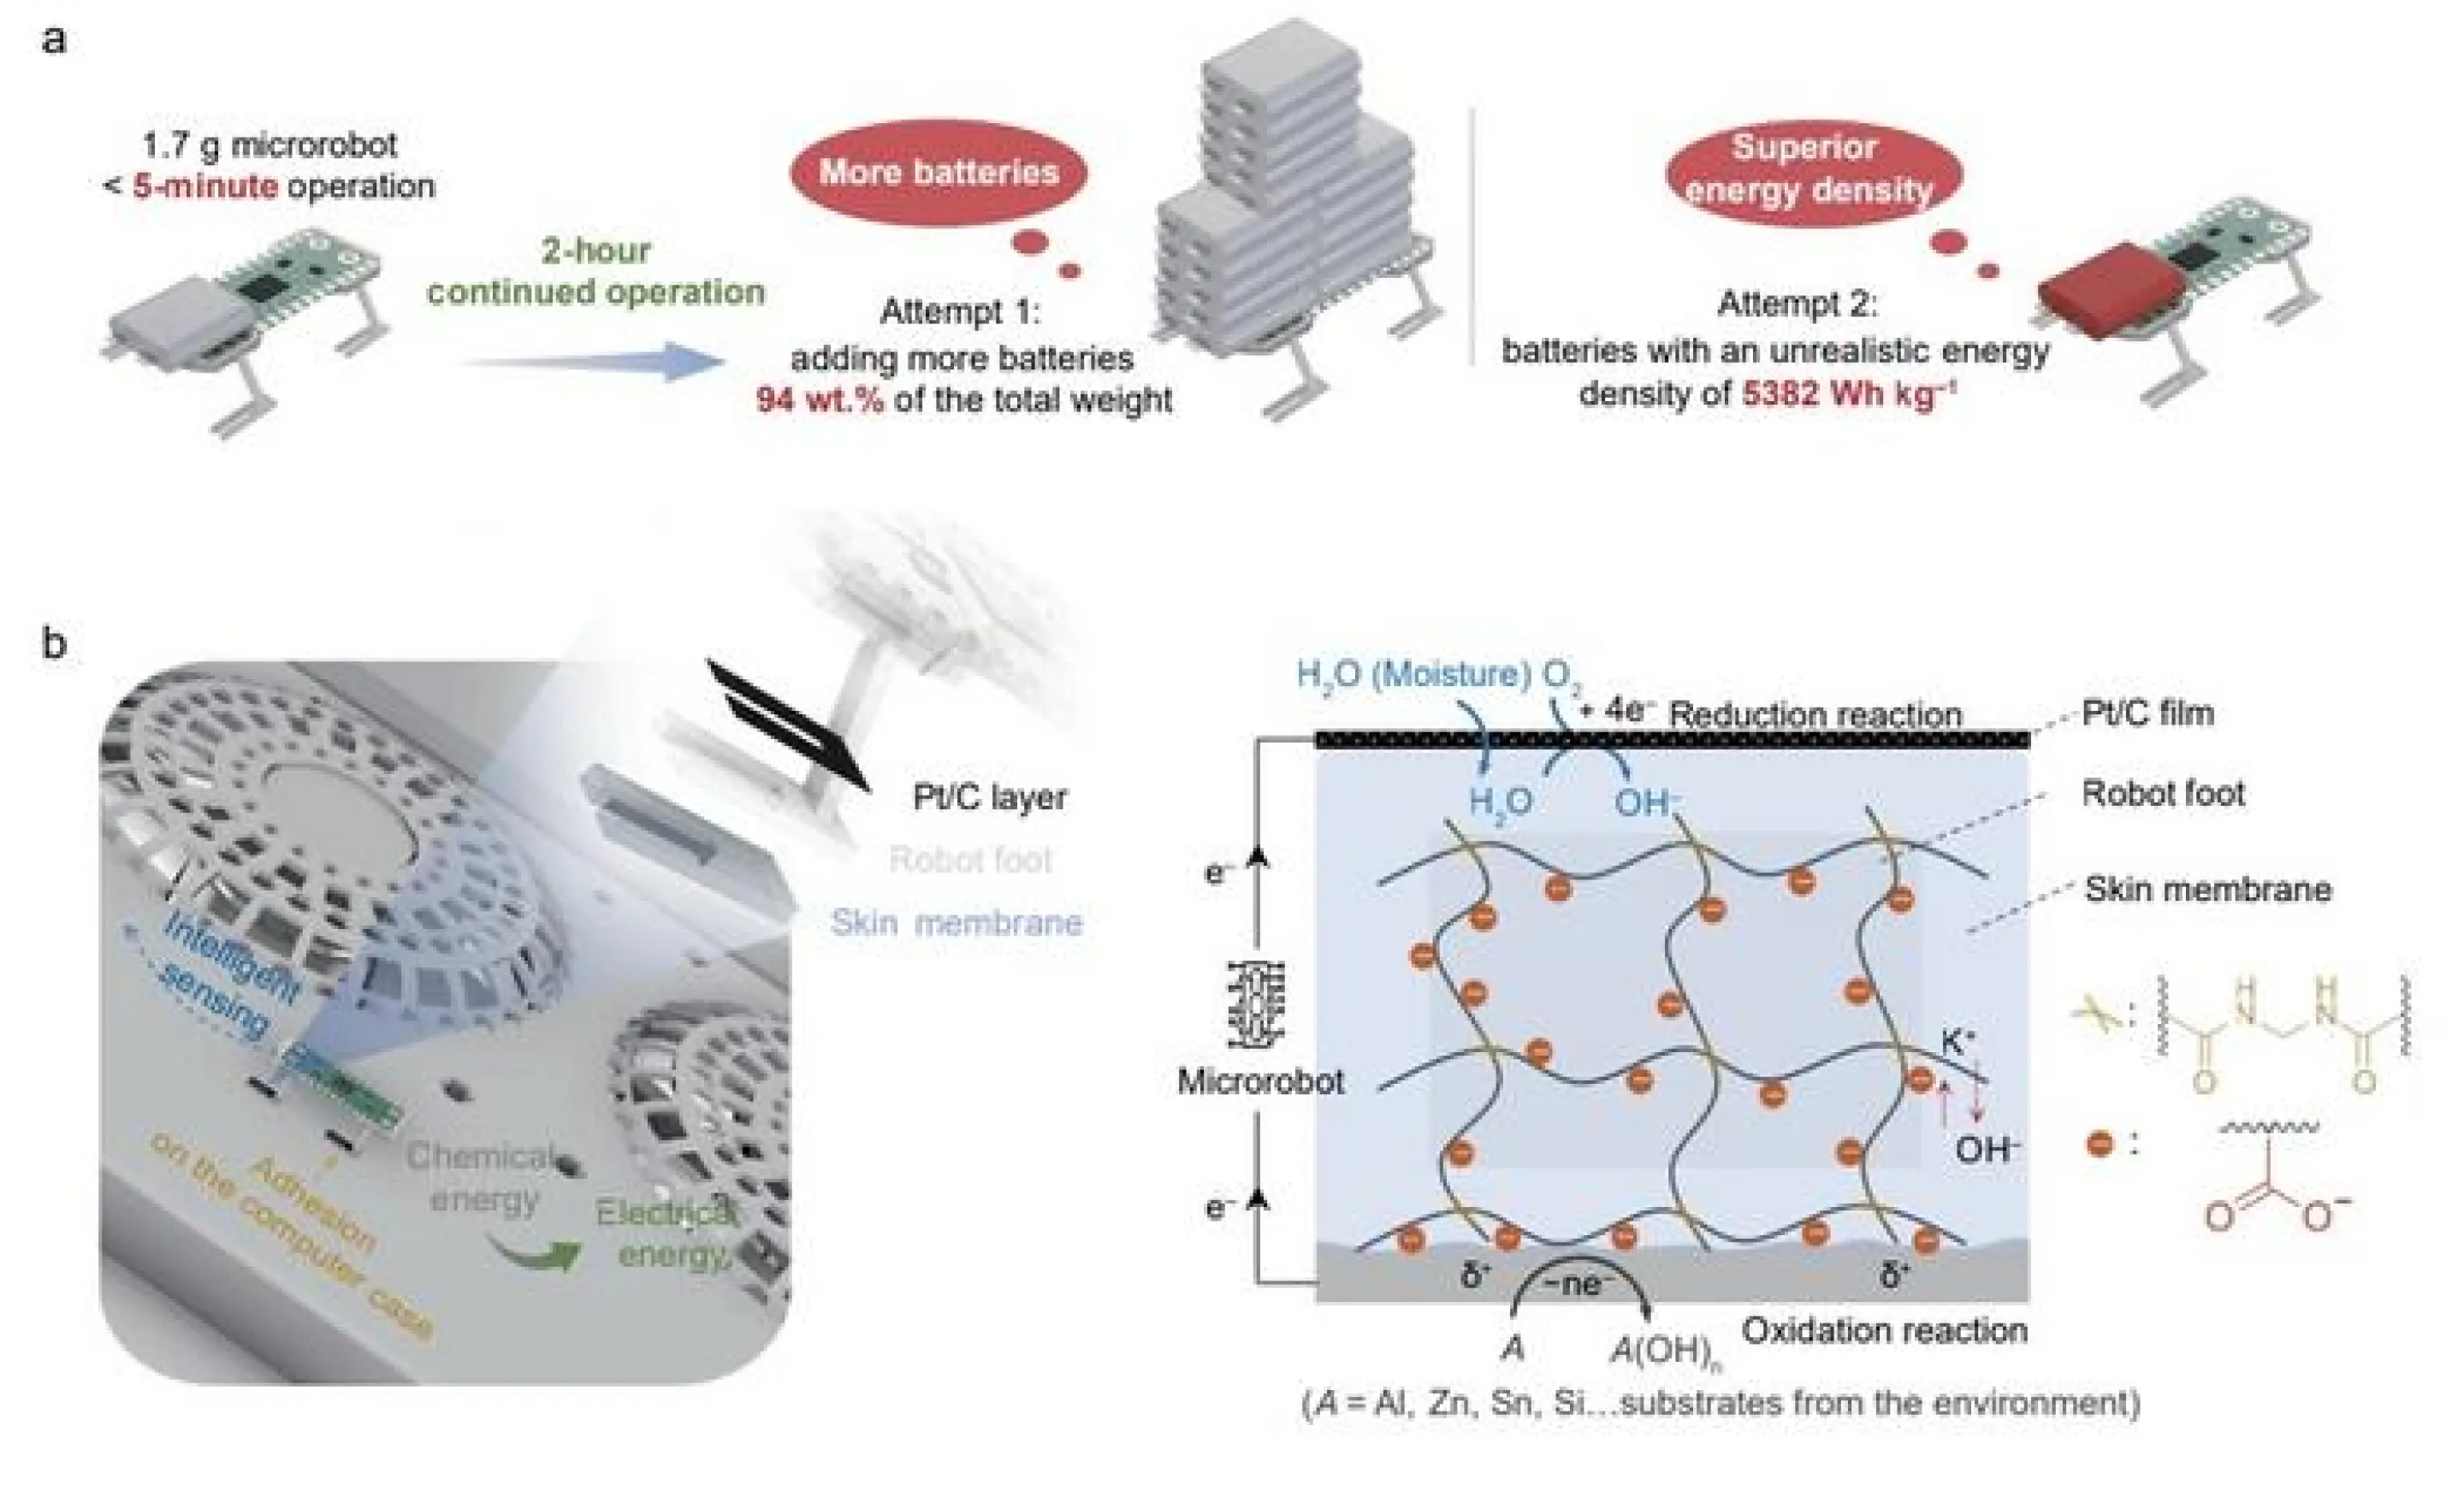
Ce film a également une fonction de détection. Différentes surfaces du sol provoquent différentes vitesses de réaction électrochimique et migration d'ions, ce qui produira des signaux électriques distincts ; les changements de rugosité de la surface modifieront également le signal, de sorte que le robot devrait identifier l'environnement et trouver activement un chemin plus approprié pour l'extraction d'énergie. Cependant, les surfaces chimiquement inertes telles que le plastique, le verre, le sol et les tissus organiques ne peuvent pas être directement alimentées. Les chercheurs ont donc ajouté de petits supercondensateurs comme tampons dans ces zones. Le fonctionnement à long terme sera également affecté par les changements électrolytiques, et de l'hydroxyde de potassium doit être complété pendant les expériences pour maintenir les performances.
À l'heure actuelle, il s'agit encore d'un prototype d'alimentation et de détection au stade de laboratoire. La recherche montre un test d'exploration sur la surface d'un matériau spécifique et ne constitue pas un produit pouvant déjà être utilisé pour la recherche et le sauvetage dans les zones sinistrées, l'inspection des installations nucléaires ou le déploiement commercial. Sa valeur potentielle réside dans le fait de rendre les microrobots moins dépendants de batteries volumineuses ou de sources d'alimentation externes, mais la poursuite de la mission dépendra également des matériaux de surface disponibles, de la maintenance des électrolytes et de la conception du tampon énergétique dans l'environnement.
Commentaires