
Résumé :
Alors que les drones pénètrent de plus en plus de domaines tels que les inspections industrielles, la surveillance agricole, ainsi que la recherche et l'exploration scientifiques, une méthode de déplacement de robot apparemment simple mais plus économe en énergie attire un regain d'attention. Une équipe de recherche de l'Université de Washington a récemment annoncé un robot sauteur miniature appelé « DirectHop ». Sa conception s'inspire de créatures sauteuses naturelles telles que les puces, mais il adopte une voie technique complètement différente de celle des robots similaires existants.
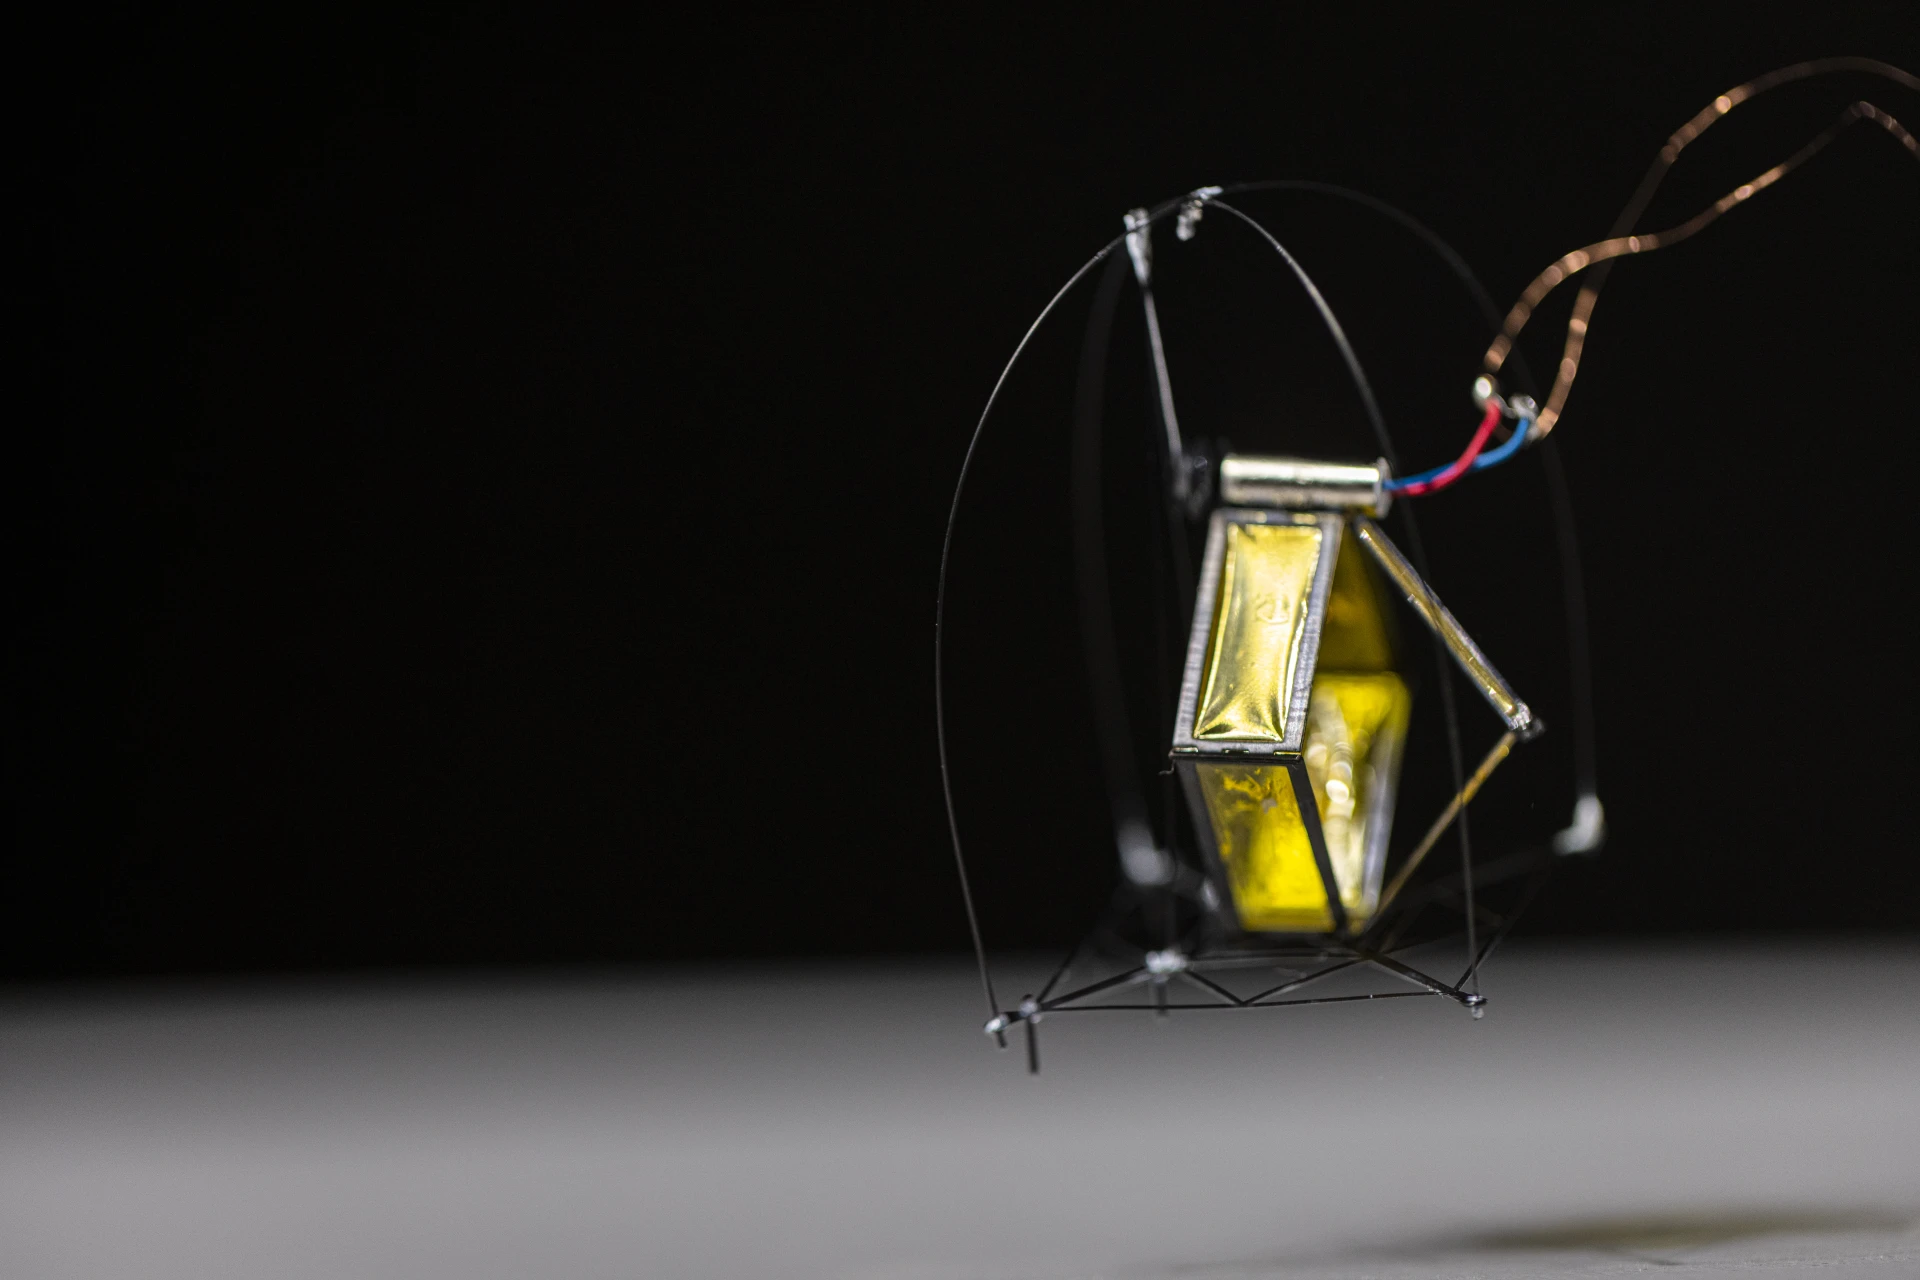
Les chercheurs ont souligné que dans de nombreux scénarios, la consommation d'énergie du mouvement de saut est bien inférieure à celle du vol. Prenons l'exemple des insectes. Les moustiques ont besoin de consommer continuellement de l’énergie pour maintenir leur vol, tandis que les puces n’ont besoin de libérer de l’énergie qu’au moment du décollage pour achever leur mouvement. Théoriquement, l’efficacité énergétique du saut peut être près de deux ordres de grandeur supérieure à celle du vol. Cela signifie qu’à l’avenir, un grand nombre de petits robots sauteurs bon marché pourraient être capables d’effectuer des tâches complexes à un coût bien inférieur à celui des drones, comme rechercher des fuites de gaz dans les raffineries de pétrole, surveiller l’irrigation et la fertilisation des terres agricoles, et même entreprendre des missions d’exploration planétaire.
Pour tester ce concept, les ingénieurs de l'Université de Washington ont développé DirectHop. Le robot pèse environ 1 gramme et n’a que la taille d’une paume. Il peut effectuer plusieurs sauts d’affilée et sa hauteur de saut est suffisamment élevée pour franchir les marches des escaliers standard. Le robot utilise un micromoteur et trois pieds pliables pour travailler ensemble afin d'obtenir un décollage précis, avec une erreur de contrôle de hauteur de seulement quelques centimètres.
Contrairement à la plupart des robots sauteurs qui imitent la structure d'une puce, DirectHop n'utilise pas de mécanisme de stockage d'énergie à ressort. Les conceptions traditionnelles utilisent généralement des ressorts pour stocker l'énergie, puis la relâchent instantanément via le verrou, offrant ainsi des capacités de saut étonnantes. Bien que cette solution permette de réaliser des sauts de longue distance, il est difficile de contrôler avec précision la hauteur et la distance de chaque saut car le déclenchement par ressort est souvent une action « tout ou rien ». De plus, la fabrication de structures complexes de ressorts et de verrous dans des tailles extrêmement petites est intrinsèquement un défi.
L'équipe de recherche a donc choisi d'abandonner complètement le système à ressort et d'utiliser à la place un micro-moteur à courant continu pour piloter directement le saut. Les développeurs affirment avoir découvert que le moteur ultra-petit peut en fait fournir une accélération suffisamment rapide pour générer directement la puissance nécessaire au décollage. Cette méthode est plus proche du mécanisme des grands animaux sauteurs tels que les grenouilles qui s'appuient sur l'exercice direct de la force par les muscles, plutôt que du modèle des puces qui s'appuient sur le stockage puis la libération d'énergie.
Le plus grand avantage de cette conception est la contrôlabilité. En ajustant le mode de fonctionnement du moteur, le robot peut ajuster librement la hauteur de saut, au lieu de pouvoir effectuer uniquement un mode fixe d'action d'éjection. Les résultats expérimentaux présentés par les chercheurs montrent que DirectHop peut être légèrement soulevé du sol de quelques millimètres, mais peut également décoller avec toute sa force et sauter par-dessus les marches d'escaliers ordinaires.
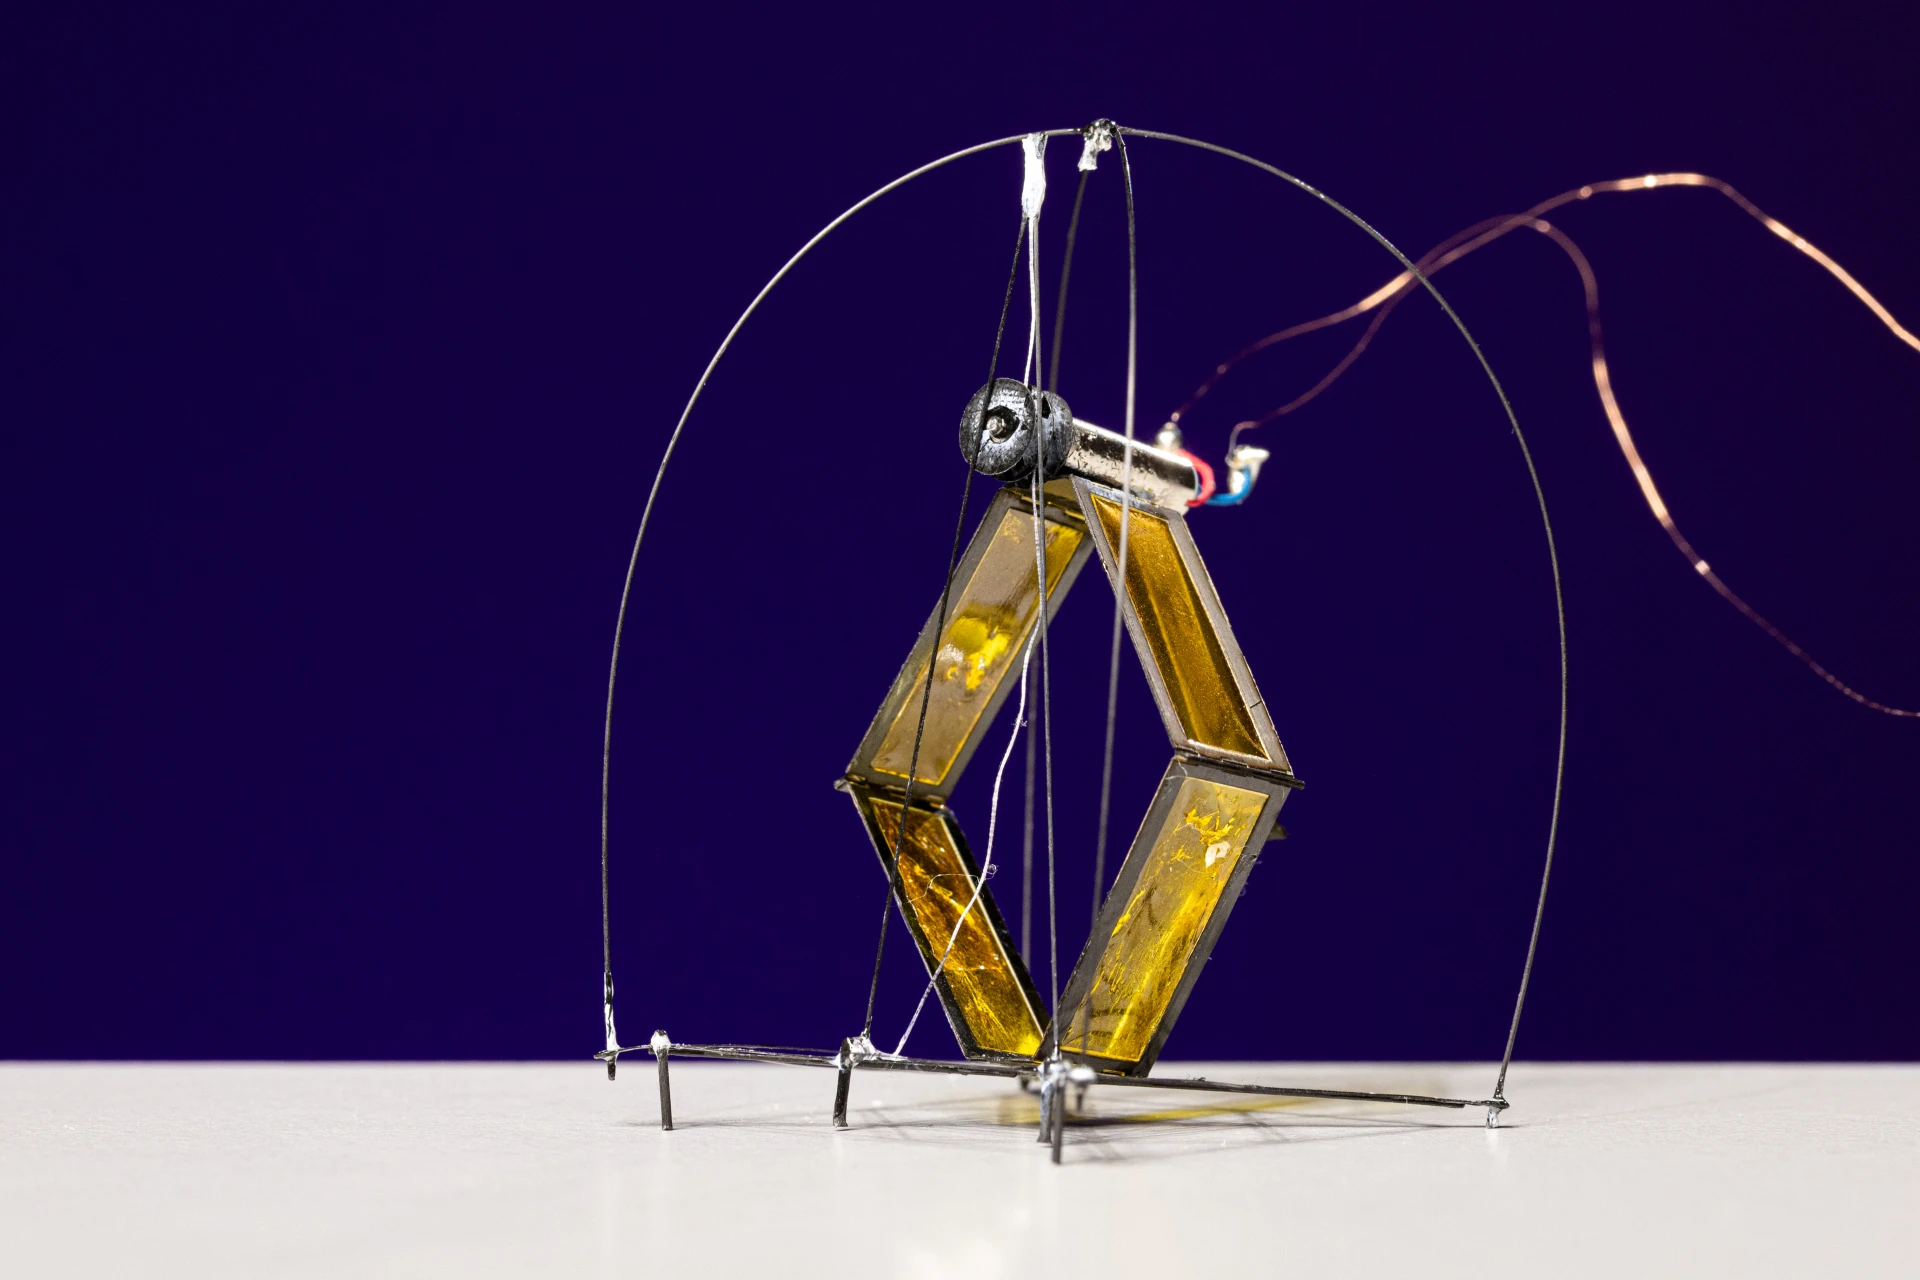
En plus du contrôle précis des sauts, l'équipe de recherche estime que les robots sauteurs autonomes sont également confrontés à deux autres problèmes clés : la capacité de se retourner et la capacité de se déplacer en continu. De nombreux microrobots ont tendance à se retourner après l’atterrissage et sont incapables de poursuivre leur mission une fois qu’ils perdent l’équilibre.
Pour résoudre ce problème, DirectHop est équipé d'un mécanisme de basculement spécial. Lorsque le robot atterrit, si sa posture est anormale, il peut utiliser le moteur pour amener son corps à se balancer et à revenir à son état normal de manière autonome. Les données de test montrent que le taux de réussite de la première tentative de retournement du robot est d'environ 90 %.
En même temps, DirectHop a également la capacité de recharger et de sauter en continu. Après avoir effectué un décollage et un atterrissage, le système peut rapidement revenir à l'état prêt et passer à l'action suivante. Le prototype actuel est déjà capable d’effectuer plusieurs séries de tâches de saut successives, ce qui est inhabituel parmi des robots de sa taille.
L'équipe de recherche a déclaré que, selon ses estimations, le coût de transport de ce robot sauteur est bien inférieur à celui des robots volants de même échelle. Puisqu’il n’est pas nécessaire de survoler continuellement pour consommer de l’énergie, les robots sauteurs pourraient présenter des avantages évidents dans de futurs scénarios d’application nécessitant un fonctionnement autonome à long terme.
Cependant, DirectHop est encore au stade du prototype. Les chercheurs ont déclaré que bien que le robot ait résolu les trois problèmes fondamentaux du saut contrôlable, du virage autonome et du saut continu, il devra encore surmonter à l'avenir des défis tels que l'intégration de l'alimentation électrique, le contrôle de la direction et la navigation autonome.
Le responsable de la recherche Sawyer Fuller a déclaré qu'à son avis, les trois obstacles techniques les plus difficiles pour les robots sauteurs sont le contrôle de la distance de saut, le retournement autonome et le saut continu. DirectHop a franchi avec succès ces seuils grâce à un nouveau design. À mesure que le système continue de s'améliorer à l'avenir, ce type de micro-robot devrait devenir une autre plate-forme mobile autonome importante en plus des drones, jouant un rôle dans l'industrie, l'agriculture, les secours en cas de catastrophe et même l'exploration spatiale.
Commentaires